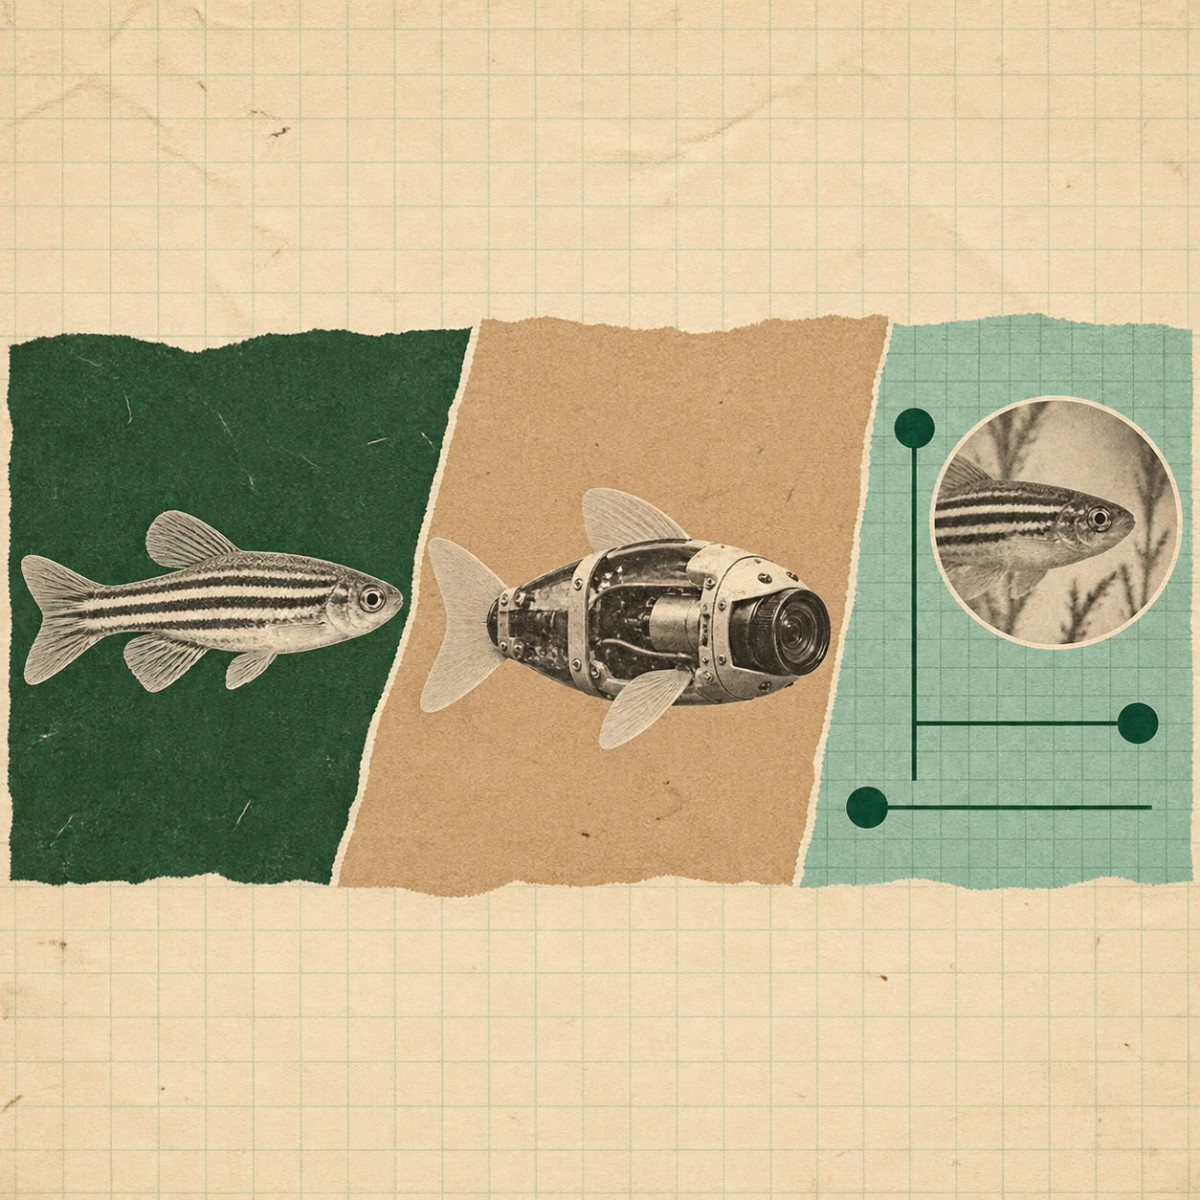

Ricercatori dell’EPFL, dell’Università Duke e dell’Instituto Superior Técnico hanno sviluppato una simulazione realistica di una larva di pesce zebra, insieme a un robot ispirato a questo animale in grado di risalire una corrente utilizzando solo la visione. Il loro lavoro, pubblicato su Science Robotics, mostra come il corpo e i circuiti neurali di un animale collaborino insieme al comportamento.
Per mantenersi in posizione in un fiume, un pesce deve sapere a che velocità nuotare e come orientarsi per compensare la corrente. La maggior parte delle specie utilizza la visione per rilevare il flusso ottico, cioè lo scorrere del paesaggio, e il loro cervello trasforma questi segnali in movimenti compensatori. I neuroscienziati chiamano questo riflesso stabilizzatore risposta optomotoria (OMR). La retina rileva la direzione del flusso, i neuroni del pretetto, una regione cerebrale, la interpretano, e i nervi spinali comandano la contrazione dei muscoli.
Il problema risiede nella difficoltà di modificare un cervello vivente per testare il ruolo di una connessione. Se le tecniche di imaging permettono ormai di registrare e persino manipolare neuroni durante il comportamento, riscrivere le connessioni di un animale complesso rimane quasi impossibile.
Uno schema ricavato dal cervello del pesce
Il punto di partenza si trova nel laboratorio Naumann di Duke, dove studi comportamentali dettagliati e imaging calcio di tutto il cervello di larve esposte a stimoli visivi che imitano il flusso ottico di un letto fluviale, combinati con la modellazione di circuiti, hanno permesso di stabilire uno schema di cablaggio delle vie dell’OMR a livello cerebrale.
A partire da questo modello e da altri dati sul trattamento neurale nella retina e nel midollo spinale dei vertebrati, il Dr. Xiangxiao Liu e Luca Zunino, del team dell’EPFL, hanno sviluppato simZFish, una simulazione neuromecanica. Essa riproduce il corpo della larva, con i suoi occhi e le sue pinne, e utilizza questo schema sperimentale come cervello.
simZFish, un cervello che si può smontare
Costruito nel simulatore fisico Webots, simZFish rappresenta una larva di sei giorni, in scala 1:1: un corpo di 4 mm del peso di 0,3 mg, sette segmenti, sei motori simulati, una testa con due telecamere laterali e un’idrodinamica realistica. Il suo cervello artificiale riproduce l’intero circuito neurale, dai pixel catturati dalla retina fino all’attivazione dei muscoli.
I ricercatori possono modificare qualsiasi elemento del modello, rimuovere o aggiungere neuroni, o cambiare la lente dell’occhio, e osservare gli effetti immediatamente. Nell’animale, ricordano gli autori, si possono registrare solo correlazioni di attività quando il pesce adotta il comportamento studiato, senza poter escludere altri trattamenti in corso. Il modello rende quindi i componenti identificabili e permette di individuare gli « elementi essenziali minimi » dell’OMR.
Il corpo fa parte del calcolo
Posizionando le telecamere ai lati della testa, i ricercatori hanno osservato che il flusso ottico prodotto dalla corrente crea vortici contraddittori da un campo visivo all’altro, un caso vicino al classico « problema dell’apertura ». Quando l’intera retina alimentava il circuito, questi segnali si annullavano e il comportamento di OMR scompariva. Ritornava non appena l’input era limitato alla parte inferiore e posteriore del campo visivo.
Questa zona corrisponde precisamente a quella che guida più fortemente l’OMR nel pesce reale. Secondo gli autori, la disposizione degli occhi laterali spiega perché il circuito è cablato così: cattura il maggior numero di informazioni utili con il minor numero di connessioni, una soluzione efficiente che anche l’evoluzione sembra aver selezionato.
Una previsione che riporta al microscopio
La simulazione ha anche rivelato i limiti del modello iniziale. Quando ogni occhio riceveva un movimento in senso opposto, uno stimolo di taglio mai testato, simZFish 1.0 ruotava molto più del previsto. Mostrato a vere larve, lo stesso stimolo provocava quasi nessuna rotazione, secondo il Dr. Matthew Loring, neurobiologo principale del team.
I ricercatori di Duke hanno quindi registrato, tramite imaging calcio volumetrico a due fotoni, decine di migliaia di neuroni. Hanno identificato diversi sottotipi di neuroni binoculari del pretetto, finora non descritti. Integrati nel modello, hanno dato origine a simZFish 2.0, che riproduce molto meglio il comportamento del pesce reale, incluso di fronte allo stimolo di taglio. Auke Ijspeert, che dirige il laboratorio di biorobotica (BioRob) dell’EPFL, riassume: « simZFish riduce il campo di ricerca, gli esperimenti sull’animale verificano le previsioni, e insieme completano il puzzle del circuito neurale. »
Il robot ZBot nel fiume
Il circuito è stato poi trasposto in ZBot, un robot di 80 centimetri del peso di 2,7 chilogrammi, dotato di due telecamere reali, sei motori di coda e un Raspberry Pi che esegue la stessa rete neurale. Nel fiume Chamberonne, vicino a Losanna, il robot è rimasto nel campo della telecamera di un drone per 58 secondi con il suo circuito visivo attivato, contro circa 37 secondi quando i suoi « occhi » erano disattivati e 20 secondi quando era alla deriva, con i motori fermi.
Questi test suggeriscono che un pesce potrebbe, in linea di principio, lottare contro una corrente grazie ai soli circuiti visivi, il che contraddice l’ipotesi secondo cui la reotassi richiede la linea laterale, quella rete di organi sensoriali lungo il corpo. Per la robotica, l’approccio evita di aggiungere hardware: i droni utilizzano generalmente una telecamera orientata verso il basso, mentre il metodo sfrutta le telecamere laterali già presenti. I modelli del simulatore e i progetti del robot sono open source.
