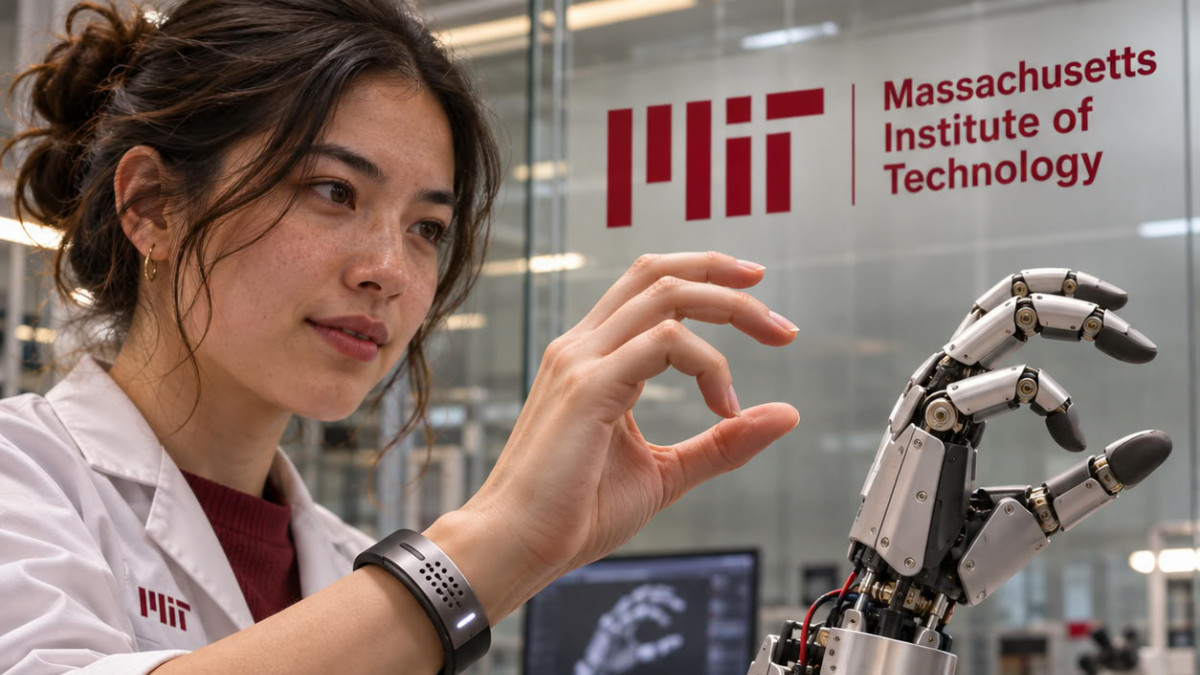

Ingenieros del MIT han desarrollado una pulsera de ultrasonidos capaz de seguir en tiempo real los movimientos de la mano de su portador. Asociado a un algoritmo de inteligencia artificial, traduce las imágenes de la muñeca en posiciones de los cinco dedos y de la palma, y puede comandar un robot o un objeto virtual. Los trabajos han sido publicados en la revista Nature Electronics.
La mano sigue siendo una de las partes más complejas del cuerpo. Según el texto, implica 34 músculos, 27 articulaciones y más de 100 tendones y ligamentos, lo que dificulta su reproducción por parte de robots o en entornos de realidad virtual.
Los enfoques existentes presentan cada uno sus límites. Los sistemas de cámaras son poco prácticos de desplegar y sensibles a los obstáculos visuales, mientras que los guantes equipados con sensores pueden entorpecer los movimientos naturales. Una tercera vía consiste en explotar las señales eléctricas de los músculos del antebrazo, pero estas señales se ven fácilmente perturbadas por el ruido ambiental y no permiten distinguir movimientos sutiles.
El equipo de Xuanhe Zhao, profesor de ingeniería mecánica en el MIT, buscó entonces saber si la imagen por ultrasonidos podía captar movimientos más finos y continuos. El dispositivo se basa en « stickers » de ultrasonidos, versiones miniaturizadas de los transductores utilizados en consulta médica, asociadas a un material de hidrogel que puede adherirse a la piel. En este estudio, estos sensores se integraron en una pulsera que observa continuamente los músculos y tendones de la muñeca.
La pulsera tiene el tamaño de un reloj conectado, y su electrónica embarcada es de aproximadamente el tamaño de un teléfono móvil. Según los investigadores, produce imágenes claras y continuas de la muñeca cuando el voluntario mueve los dedos.
Vincular las imágenes a los gestos
El desafío consistía luego en asociar estas imágenes en blanco y negro a posiciones precisas de la mano. Los dedos y el pulgar disponen de 22 grados de libertad, es decir, 22 maneras diferentes de extenderlos o inclinarlos. Los investigadores identificaron, en las imágenes de la muñeca, zonas correspondientes a cada uno de estos grados: una región informa, por ejemplo, sobre la extensión del pulgar, otra sobre los movimientos del índice.
Para establecer estas correspondencias, un voluntario que llevaba la pulsera ejecutaba diferentes posiciones mientras varias cámaras grababan sus gestos. Una traducción en tiempo real siendo imposible de realizar manualmente, el equipo recurrió a un algoritmo de inteligencia artificial, entrenado para reconocer patrones en las imágenes y asociarlos a etiquetas. Las imágenes fueron anotadas con cuidado, luego el algoritmo fue probado en un nuevo conjunto de imágenes, y permitió predecir correctamente los gestos correspondientes.
Ocho voluntarios con tamaños de mano y muñeca diferentes llevaron luego la pulsera. Realizaron diversas posturas y agarres, incluyendo los signos de las 26 letras del alfabeto de la lengua de signos americana, y sostuvieron una pelota de tenis, una botella de plástico, unas tijeras o un lápiz. En cada caso, la pulsera siguió y predijo con precisión la posición de la mano.
Aplicaciones en demostración
En las demostraciones, el equipo conectó la pulsera, de forma inalámbrica, a un programa informático simple. Los gestos de pinza y agarre permiten ampliar, reducir o desplazar un objeto en pantalla. La pulsera también sirvió de mando a distancia inalámbrico para una mano robótica comercial simple: el robot reproduce en tiempo real los movimientos de un voluntario que toca un teclado, y toca así una melodía simple al piano. El mismo robot también reprodujo golpecitos de dedos para jugar a un juego de baloncesto de mesa.
Los investigadores ya han recopilado datos de movimientos de numerosos usuarios, con el objetivo de constituir un amplio conjunto de datos. Según el texto, este podría servir para entrenar a robots humanoides en tareas de destreza, como ciertos procedimientos quirúrgicos. Zhao planea miniaturizar aún más el hardware y entrenar el algoritmo con un mayor número de gestos y morfologías. « Creemos que se trata del método más avanzado para seguir los movimientos finos de la mano, gracias a la imagen de la muñeca », afirma.
Estos trabajos han sido apoyados en parte por el MIT, los National Institutes of Health, la National Science Foundation, el Departamento de Defensa de Estados Unidos y la Singapore National Research Foundation, a través de la Singapore-MIT Alliance for Research and Technology.
