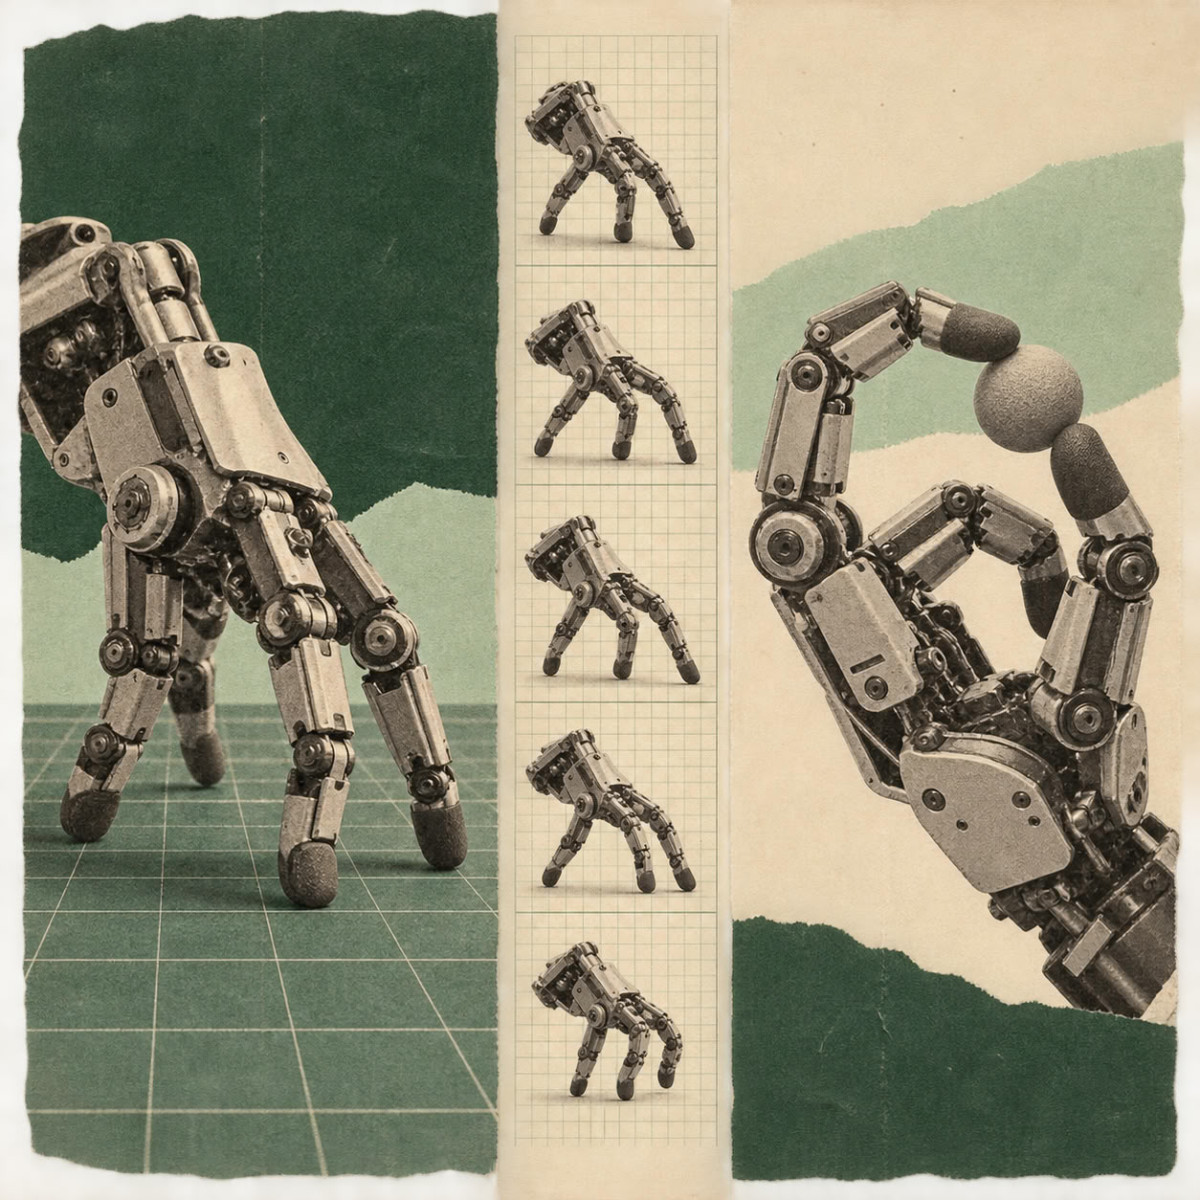

Los investigadores del ETH Zurich han transformado una mano robótica comercial en un robot autónomo, capaz de caminar de puntillas mientras usa esos mismos dedos para manipular su entorno. Según los investigadores, este enfoque podría permitir accionar comandos y manipular objetos en lugares a los que un brazo robótico clásico no puede llegar.
Amirhossein Kazemipour, doctorando en el Soft Robotics Lab del ETH Zurich y responsable del proyecto, contempla usos en el mantenimiento industrial, para tareas delicadas, o en operaciones de búsqueda y rescate. Un robot podría entonces desprender su mano para explorar espacios demasiado estrechos para el resto de su cuerpo. «Quería ver qué podía hacer una mano robótica sin el resto del robot», declaró a IEEE Spectrum. «En lugar de esta visión tradicional de las piezas robóticas, ¿qué pasaría si pudiéramos usarlas para otras tareas, para las que no fueron diseñadas?»
Otros equipos ya han intentado hacer caminar una mano robótica, pero sus trabajos se basaban generalmente en manos diseñadas especialmente. Aquí, el equipo eligió material comercial suministrado por Wuji Technology, al que añadió una mochila de 80 gramos que contiene una batería, una unidad de medida inercial (IMU) y una Raspberry Pi Zero. Según Amirhossein Kazemipour, esta elección buscaba no sacrificar las capacidades de manipulación, pero creó una dificultad mayor: la forma de una mano está optimizada para agarrar, no para arrastrarse.
Aprender a caminar con los dedos
Para enseñar a la mano a caminar, los investigadores entrenaron un modelo en simulación mediante el apprentissage par renforcement, un método donde el modelo adquiere habilidades por prueba y error, recibiendo recompensas cuando se acerca al comportamiento deseado y penalizaciones cuando se aleja. Los métodos usados para otros robots con patas no podían reutilizarse tal cual, porque una mano no es simétrica, con dedos de longitudes diferentes y un pulgar oponible.
Para mantener la mano en postura de marcha, el equipo asignó a cada dedo una posición objetivo propia, respecto a la palma, que corresponde a su posición natural. Los dedos son penalizados cuando se alejan demasiado, lo que los investigadores describen como « resortes virtuales ». Las penalizaciones para los movimientos hacia adelante y atrás son mucho menores que las de los movimientos laterales, de modo que este tipo de desplazamiento cuesta muy poco a la mano.
Se entrenaron tres modelos adicionales, para enderezarse tras una caída, pulsar teclas de un teclado y empujar objetos hacia un objetivo. Todos caben en el ordenador embarcado, y el controlador puede pasar de uno a otro según las necesidades.
Resultados en condiciones reales
Durante las pruebas reales, la mano avanzó sobre 14 superficies diferentes, incluyendo suelos lisos, rejillas metálicas, hierba y grava. Puede girar a la derecha como a la izquierda, a una velocidad media de 9 centímetros por segundo, y se enderezó sola en 21 intentos de 25. Con un flujo de vídeo proveniente de una cámara situada arriba, logró empujar de forma autónoma un cubo de 41 gramos hacia objetivos situados hasta 40 cm, en 15 repeticiones consecutivas.
Masahiko Inami, profesor de la Universidad de Tokio, cuyo grupo desarrolló robots caminantes con forma de mano, considera el trabajo particularmente interesante: «Los mismos dedos pueden mover la mano, soportar su peso e interactuar con su entorno». Sin embargo, estima que un despliegue concreto requeriría percepción embarcada y una navegación más robusta. Hideki Shimobayashi, doctorando en su laboratorio, subraya que la marcha exige a la mano de forma muy distinta a la prehensión, lo que podría suponer un problema de durabilidad.
Matei Ciocarlie, profesor asociado de ingeniería mecánica en la Universidad Columbia, califica el resultado de «genial» y considera que muestra que las manos robóticas no tienen que limitarse a las capacidades de sus equivalentes humanos. «Podemos imaginar una clase totalmente nueva de manipuladores móviles, hábiles, capaces de atravesar terrenos complejos y manipular cargas comparables a su propio tamaño», dice.
Amirhossein Kazemipour inserta este trabajo en una visión a más largo plazo, la de robots compuestos de piezas que no están vinculadas ni a una tarea única ni a un plan corporal fijo, y que él denomina «encarnaciones modulares autónomas». «Las partes del cuerpo de un robot no deberían asignarse permanentemente a una sola función. Pueden pasar de un rol a otro, entre ser componentes de un sistema y agentes autónomos, según la tarea.»
