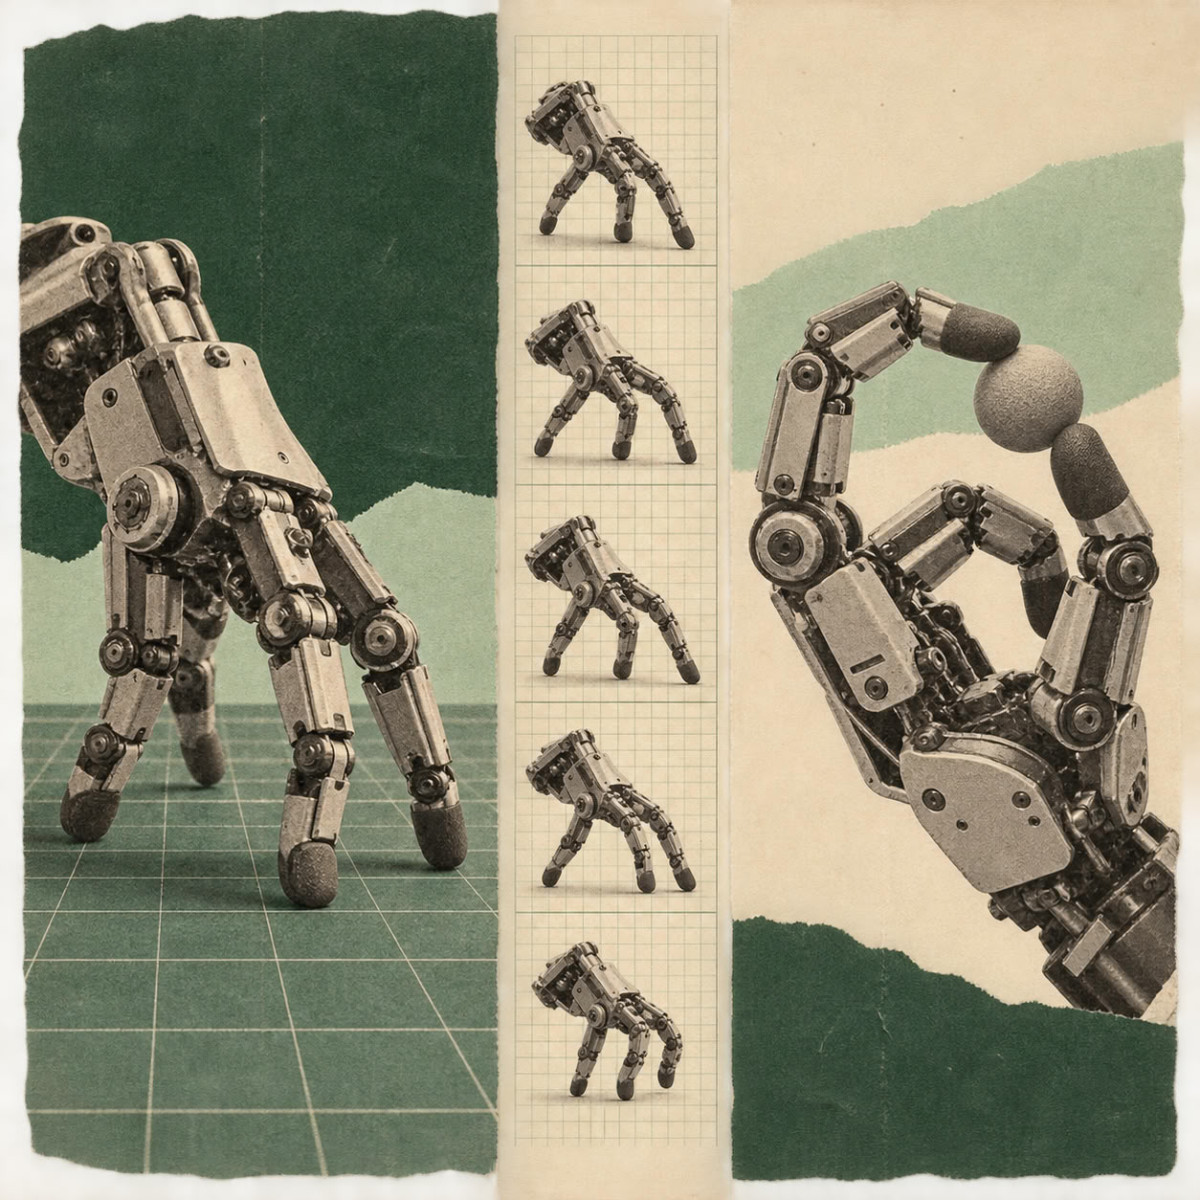

Dei ricercatori dell’ETH Zurigo hanno trasformato una mano robotica commerciale in un robot autonomo, capace di camminare sulla punta delle dita utilizzando queste stesse dita per manipolare l’ambiente circostante. Secondo i ricercatori, questo approccio potrebbe consentire di azionare comandi e manipolare oggetti in luoghi dove un braccio robotico classico non può arrivare.
Amirhossein Kazemipour, dottorando al Soft Robotics Lab dell’ETH Zurigo e responsabile del progetto, immagina applicazioni nella manutenzione industriale, per compiti delicati, o nelle operazioni di ricerca e soccorso. Un robot potrebbe quindi staccare la propria mano per esplorare spazi troppo stretti per il resto del suo corpo. « Volevo vedere cosa potesse fare una mano robotica senza il resto del robot », ha dichiarato a IEEE Spectrum. « Invece di questa visione tradizionale delle parti robotiche, cosa succederebbe se potessimo usarle per altri compiti, per i quali non sono state progettate? »
Altri team hanno già tentato di far camminare una mano robotica, ma i loro lavori si basavano generalmente su mani progettate appositamente. Qui, il team ha scelto hardware commerciale fornito da Wuji Technology, al quale ha aggiunto uno zaino di 80 grammi contenente una batteria, un’unità di misurazione inerziale (IMU) e un Raspberry Pi Zero. Secondo Amirhossein Kazemipour, questa scelta mirava a non sacrificare nulla delle capacità di manipolazione, ma ha creato una difficoltà maggiore: la forma di una mano è ottimizzata per afferrare, non per strisciare.
Imparare a camminare con le dita
Per insegnare alla mano a camminare, i ricercatori hanno addestrato un modello in simulazione grazie all’apprendimento per rinforzo, un metodo in cui il modello acquisisce competenze per tentativi ed errori, ricevendo ricompense quando si avvicina al comportamento desiderato e penalità quando se ne allontana. I metodi utilizzati per altri robot con zampe non potevano essere riutilizzati tali e quali, perché una mano non è simmetrica, avendo dita di lunghezze diverse e un pollice opponibile.
Per mantenere la mano in postura di camminata, il team ha assegnato a ogni dito una posizione target propria, rispetto al palmo, corrispondente alla sua posizione naturale. Le dita vengono penalizzate quando se ne allontanano troppo, cosa che i ricercatori descrivono come « molle virtuali ». Le penalità per i movimenti in avanti e indietro sono nettamente inferiori a quelle per i movimenti laterali, cosicché questo tipo di spostamento costa molto poco alla mano.
Altri tre modelli sono stati addestrati, per rialzarsi dopo una caduta, premere i tasti di una tastiera e spingere oggetti verso un bersaglio. Stanno tutti nel computer di bordo, e il controllore può passare dall’uno all’altro secondo le necessità.
Risultati in condizioni reali
Durante i test reali, la mano ha progredito su 14 superfici diverse, tra cui pavimenti lisci, griglie metalliche, erba e ghiaia. Può girare a destra come a sinistra, a una velocità media di 9 centimetri al secondo, e si è rialzata da sola in 21 prove su 25. Con un flusso video proveniente da una telecamera posta sopra, è riuscita a spingere in modo autonomo un cubo di 41 grammi verso bersagli situati fino a 40 cm di distanza, per 15 volte consecutive.
Masahiko Inami, professore all’Università di Tokyo, il cui gruppo ha sviluppato robot camminanti a forma di mano, giudica il lavoro particolarmente interessante: « Le stesse dita possono muovere la mano, sostenerne il peso e interagire con l’ambiente circostante ». Ritiene tuttavia che un dispiegamento concreto richiederebbe una percezione di bordo e una navigazione più robuste. Hideki Shimobayashi, dottorando nel suo laboratorio, sottolinea che il camminare sollecita la mano in modo molto diverso dalla presa, il che potrebbe porre un problema di durabilità.
Matei Ciocarlie, professore associato in ingegneria meccanica alla Columbia University, definisce il risultato « figo » e ritiene che dimostri che le mani robotiche non devono limitarsi alle capacità dei loro equivalenti umani. « Si può immaginare una classe completamente nuova di manipolatori mobili, sia abili, capaci di attraversare terreni complessi e di manipolare carichi paragonabili alla loro stessa taglia », dice.
Amirhossein Kazemipour inserisce questo lavoro in una visione a più lungo termine, quella di robot composti da parti che non sono legate né a un compito singolo né a un piano corporeo fisso, e che lui chiama « incarnazioni modulari autonome ». « Le parti del corpo di un robot non dovrebbero essere assegnate in modo permanente a una sola funzione. Possono passare da un ruolo all’altro, tra l’essere componenti di un sistema e agenti autonomi, a seconda del compito. »
