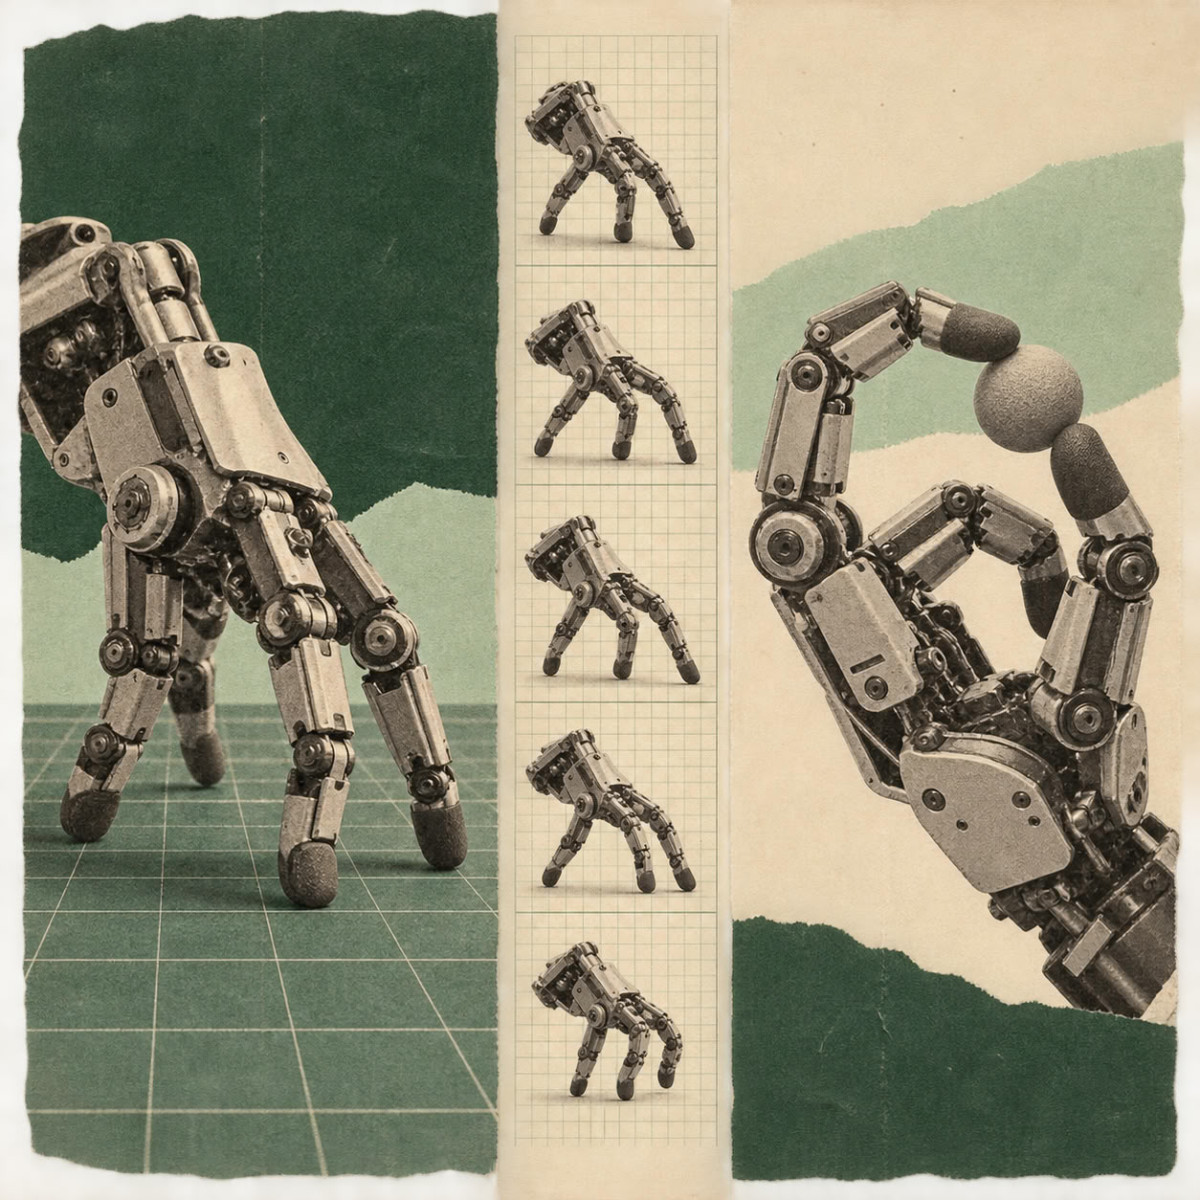

Исследователи из ETH Zurich превратили коммерческую роботизированную руку в автономного робота, способного ходить на кончиках пальцев и одновременно использовать эти же пальцы для манипулирования окружающей средой. По мнению ученых, такой подход может позволить управлять переключателями и манипулировать объектами в местах, недоступных для традиционного роботизированного манипулятора.
Амирхоссейн Каземипур, аспирант Лаборатории мягкой робототехники ETH Zurich и руководитель проекта, видит применение в промышленном обслуживании для деликатных задач или в поисково-спасательных операциях. Робот мог бы тогда отсоединять свою руку для исследования пространств, слишком узких для остального тела. «Я хотел посмотреть, на что способна роботизированная рука без остального робота», — сказал он IEEE Spectrum. «Вместо традиционного взгляда на роботизированные компоненты — что, если мы сможем использовать их для других задач, для которых они не были предназначены?»
Другие команды уже пытались заставить роботизированную руку ходить, но их работы обычно основывались на специально разработанных руках. Здесь же команда выбрала коммерческое оборудование от Wuji Technology, добавив к нему 80-граммовый рюкзачок с аккумулятором, инерциальным измерительным модулем (IMU) и Raspberry Pi Zero. По словам Амирхоссейна Каземипура, этот выбор был сделан, чтобы не жертвовать манипуляционными способностями, но он создал серьезную трудность: форма руки оптимизирована для хватания, а не для ползания.
Обучение ходьбе на пальцах
Чтобы научить руку ходить, исследователи обучили модель в симуляции с помощью обучения с подкреплением — метода, при котором модель приобретает навыки методом проб и ошибок, получая вознаграждения за приближение к целевому поведению и штрафы за отклонение от него. Методы, используемые для других шагающих роботов, нельзя было применить в неизменном виде, потому что рука не симметрична, имеет пальцы разной длины и противопоставленный большой палец.
Чтобы удерживать руку в позе для ходьбы, команда назначила каждому пальцу собственную целевую позицию относительно ладони, соответствующую его естественному положению. Пальцы штрафуются, когда слишком сильно отклоняются от нее, что исследователи описывают как «виртуальные пружины». Штрафы за движения вперед и назад значительно меньше, чем за боковые движения, поэтому такой тип перемещения обходится руке очень дешево.
Были обучены еще три модели: для подъема после падения, нажатия клавиш на клавиатуре и толкания объектов к цели. Все они помещаются в бортовой компьютер, и контроллер может переключаться между ними по мере необходимости.
Результаты в реальных условиях
В реальных испытаниях рука продвигалась по 14 различным поверхностям, включая гладкие полы, металлические решетки, траву и гравий. Она может поворачивать как вправо, так и влево со средней скоростью 9 сантиметров в секунду и самостоятельно поднималась в 21 случае из 25. С видеопотоком с камеры, расположенной сверху, она успешно автономно толкала кубик весом 41 грамм к целям на расстоянии до 40 см 15 раз подряд.
Масахико Инами, профессор Токийского университета, чья группа разрабатывала шагающих роботов в форме руки, считает работу особенно интересной: «Те же самые пальцы могут перемещать руку, поддерживать ее вес и взаимодействовать с окружающей средой». Однако он полагает, что для практического развертывания потребуется встроенное восприятие и более надежная навигация. Хидэки Симобаяси, аспирант его лаборатории, отмечает, что ходьба нагружает руку совсем иначе, чем захват, что может создать проблему долговечности.
Матей Чокарлие, адъюнкт-профессор машиностроения в Колумбийском университете, называет результат «крутым» и считает, что он показывает, что роботизированные руки не должны ограничиваться возможностями своих человеческих аналогов. «Можно представить себе совершенно новый класс мобильных манипуляторов, одновременно ловких, способных преодолевать сложный рельеф и манипулировать грузами, сравнимыми с их собственным размером», — говорит он.
Амирхоссейн Каземипур вписывает эту работу в более долгосрочное видение — роботов, состоящих из частей, которые не привязаны ни к одной задаче, ни к фиксированному телесному плану, и называет их «автономными модульными воплощениями». «Части тела робота не должны быть постоянно закреплены за одной функцией. Они могут переключаться с одной роли на другую, между тем, чтобы быть компонентами системы и автономными агентами, в зависимости от задачи».
