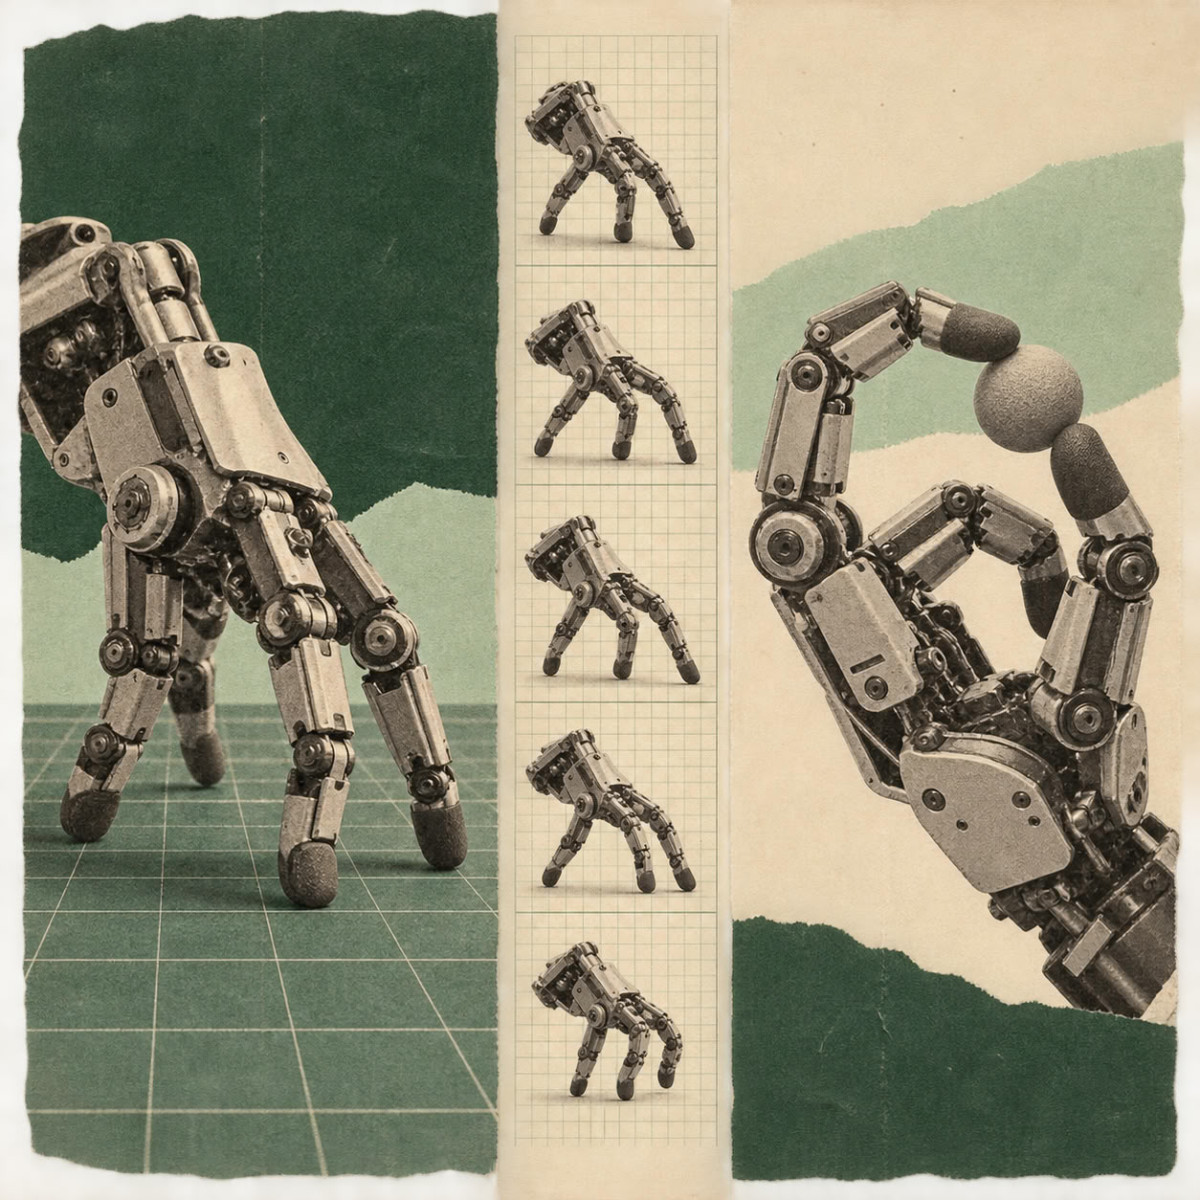

Investigadores da ETH Zurich transformaram uma mão robótica comercial num robô autónomo, capaz de andar sobre as pontas dos dedos enquanto utiliza esses mesmos dedos para manipular o seu ambiente. Segundo os investigadores, esta abordagem poderá permitir acionar comandos e manipular objetos em locais que um braço robótico clássico não consegue alcançar.
- Investigadores da ETH Zurich transformam uma mão robótica comercial num robô que anda sobre os dedos.
- A mão aprende a andar através de aprendizagem por reforço, treinada em simulação.
- Nos testes reais, progride sobre 14 superfícies e endireita-se sozinha em 21 tentativas em 25.
- Especialistas veem potencial na manutenção industrial e no salvamento, mas a durabilidade continua a ser uma questão.
Amirhossein Kazemipour, doutorando no Soft Robotics Lab da ETH Zurich e responsável pelo projeto, prevê utilizações na manutenção industrial, para tarefas delicadas, ou em operações de busca e salvamento. Um robô poderia então destacar a sua mão para explorar espaços demasiado estreitos para o resto do seu corpo. « Queria ver o que uma mão robótica poderia fazer sem o resto do robô », declarou à IEEE Spectrum. « Em vez desta visão tradicional das peças robóticas, o que aconteceria se pudéssemos utilizá-las para outras tarefas, para as quais não foram concebidas? »
Outras equipas já tentaram fazer andar uma mão robótica, mas os seus trabalhos baseavam-se geralmente em mãos especialmente concebidas. Aqui, a equipa escolheu material comercial fornecido pela Wuji Technology, ao qual adicionou uma mochila de 80 gramas contendo uma bateria, uma unidade de medida inercial (IMU) e um Raspberry Pi Zero. Segundo Amirhossein Kazemipour, esta escolha visou não sacrificar nada às capacidades de manipulação, mas criou uma dificuldade maior: a forma de uma mão está otimizada para agarrar, não para rastejar.
Aprender a andar com os dedos
Para ensinar a mão a andar, os investigadores treinaram um modelo em simulação através da aprendizagem por reforço, um método em que o modelo adquire competências por tentativa e erro, recebendo recompensas quando se aproxima do comportamento pretendido e penalizações quando dele se afasta. Os métodos utilizados para outros robôs com patas não puderam ser reutilizados tal como estavam, porque uma mão não é simétrica, com dedos de comprimentos diferentes e um polegar oponível.
Para manter a mão em postura de marcha, a equipa atribuiu a cada dedo uma posição-alvo própria, em relação à palma, correspondente à sua posição natural. Os dedos são penalizados quando dela se afastam demasiado, o que os investigadores descrevem como « molas virtuais ». As penalizações para os movimentos para a frente e para trás são nitidamente inferiores às dos movimentos laterais, de modo que este tipo de deslocamento custa muito pouco à mão.
Mais três modelos foram treinados, para se endireitar após uma queda, premir as teclas de um teclado e empurrar objetos para um alvo. Todos cabem no computador embarcado, e o controlador pode passar de um para o outro conforme necessário.
Resultados em condições reais
Nos testes reais, a mão progrediu sobre 14 superfícies diferentes, incluindo pisos lisos, grelhas metálicas, relva e gravilha. Consegue virar para a direita e para a esquerda, a uma velocidade média de 9 centímetros por segundo, e endireitou-se sozinha em 21 tentativas em 25. Com um fluxo de vídeo proveniente de uma câmara colocada por cima, conseguiu empurrar de forma autónoma um cubo de 41 gramas para alvos situados até 40 cm de distância, 15 vezes seguidas.
Masahiko Inami, professor na Universidade de Tóquio, cujo grupo desenvolveu robôs marchadores em forma de mão, considera o trabalho particularmente interessante: « Os mesmos dedos podem mover a mão, suportar o seu peso e interagir com o seu ambiente. » Considera, no entanto, que uma implementação concreta exigiria uma perceção embarcada e uma navegação mais robusta. Hideki Shimobayashi, doutorando no seu laboratório, salienta que a marcha solicita a mão de forma muito diferente da preensão, o que poderá colocar um problema de durabilidade.
Matei Ciocarlie, professor associado de engenharia mecânica na Universidade de Columbia, qualifica o resultado de « fixe » e considera que mostra que as mãos robóticas não têm de se limitar às capacidades dos seus equivalentes humanos. « Pode imaginar-se uma classe totalmente nova de manipuladores móveis, simultaneamente hábeis, capazes de transpor terrenos complexos e de manipular cargas comparáveis ao seu próprio tamanho », diz.
Amirhossein Kazemipour inscreve este trabalho numa visão a mais longo prazo, a de robôs compostos por peças que não estão ligadas nem a uma única tarefa nem a um plano corporal fixo, e que designa por « encarnações modulares autónomas ». « As partes do corpo de um robô não deveriam ser afetadas de forma permanente a uma única função. Podem passar de um papel para outro, entre serem componentes de um sistema e agentes autónomos, consoante a tarefa. »
