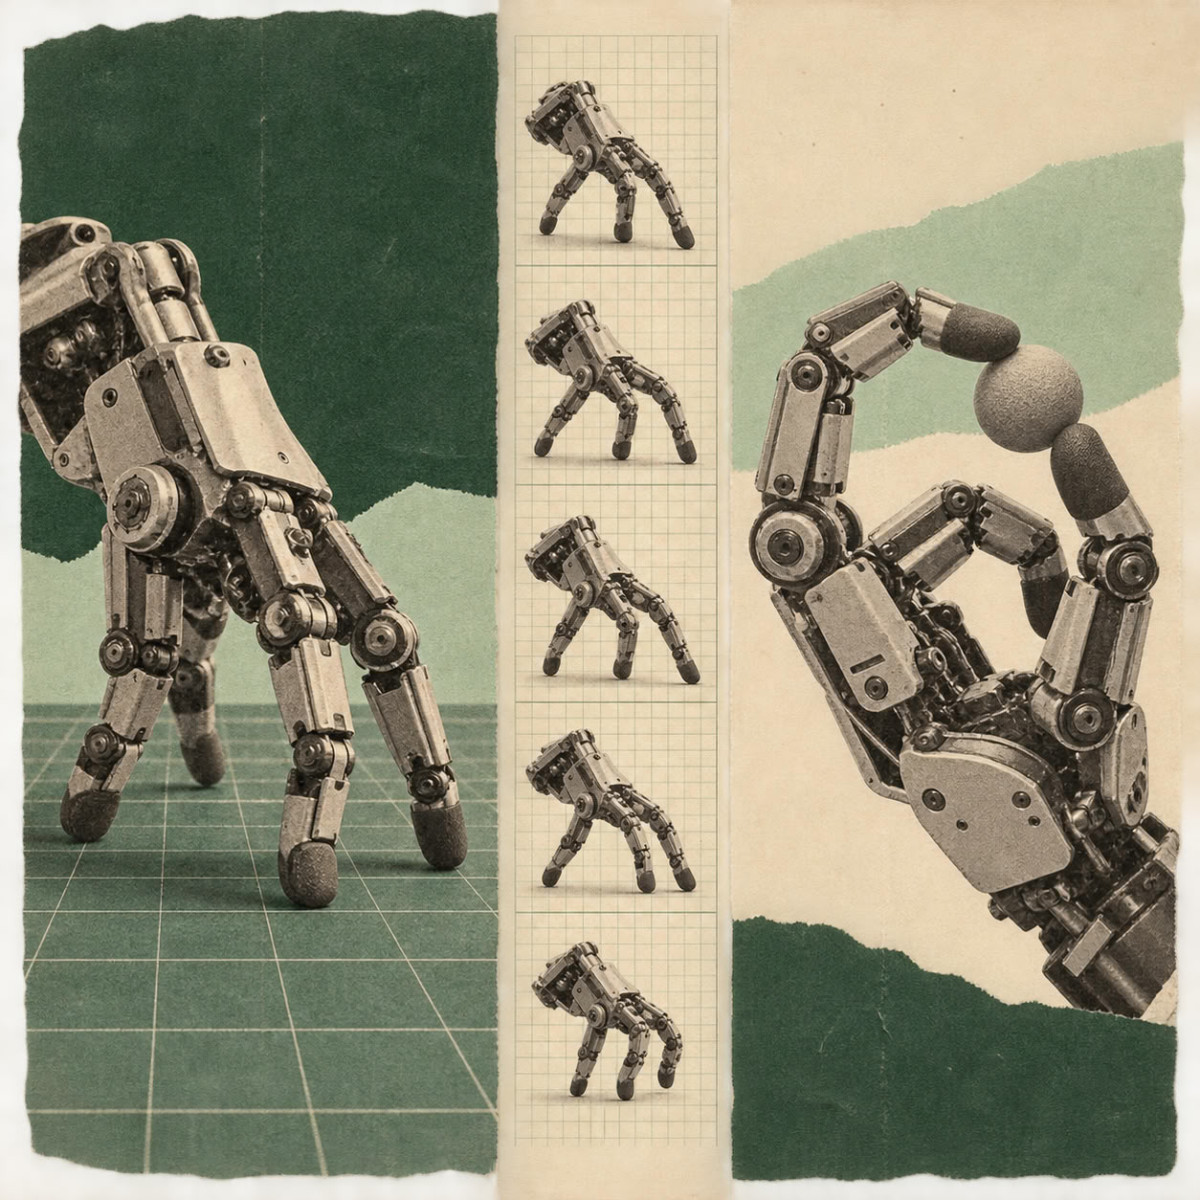

Forscher der ETH Zürich haben eine kommerzielle Roboterhand in einen autonomen Roboter verwandelt, der auf seinen Fingerspitzen laufen und mit denselben Fingern seine Umgebung manipulieren kann. Nach Ansicht der Forscher könnte dieser Ansatz es ermöglichen, Steuerungen zu betätigen und Objekte an Orten zu manipulieren, die für einen klassischen Roboterarm unerreichbar sind.
- Forscher der ETH Zürich machen eine kommerzielle Roboterhand zu einem autonomen Laufroboter, der mit seinen Fingern auch Objekte bewegen kann.
- Ein KI-Modell lernt das Gehen auf den Fingerspitzen durch Versuch und Irrtum mit Belohnungen und Strafen.
- Die Hand bewegt sich auf 14 Oberflächen fort und richtet sich in 21 von 25 Versuchen selbstständig wieder auf.
- Experten sehen Einsatzmöglichkeiten bei Instandhaltung und Rettungseinsätzen, doch Haltbarkeit und Wahrnehmung bleiben Herausforderungen.
Amirhossein Kazemipour, Doktorand am Soft Robotics Lab der ETH Zürich und Leiter des Projekts, sieht Anwendungen in der Industrieinstandhaltung für heikle Aufgaben oder bei Such- und Rettungseinsätzen. Ein Roboter könnte dann seine Hand abtrennen, um Räume zu erkunden, die für den Rest seines Körpers zu eng sind. „Ich wollte sehen, was eine Roboterhand ohne den Rest des Roboters tun kann », sagte er zu IEEE Spectrum. „Anstatt dieser traditionellen Sicht auf Roboterteile – was wäre, wenn wir sie für andere Aufgaben nutzen könnten, für die sie nicht entwickelt wurden? »
Andere Teams haben bereits versucht, eine Roboterhand laufen zu lassen, aber ihre Arbeiten stützten sich in der Regel auf speziell entwickelte Hände. Hier wählte das Team kommerzielle Hardware von Wuji Technology, der sie einen 80-Gramm-Rucksack mit einer Batterie, einer inertialen Messeinheit (IMU) und einem Raspberry Pi Zero hinzufügten. Laut Amirhossein Kazemipour zielte diese Wahl darauf ab, keine der Manipulationsfähigkeiten zu opfern, aber sie schuf eine große Schwierigkeit: Die Form einer Hand ist für das Greifen optimiert, nicht für das Krabbeln.
Laufen lernen mit den Fingern
Um der Hand das Laufen beizubringen, trainierten die Forscher ein Modell in der Simulation mittels Reinforcement Learning, einer Methode, bei der das Modell durch Versuch und Irrtum Fähigkeiten erwirbt und Belohnungen erhält, wenn es sich dem gewünschten Verhalten nähert, und Strafen, wenn es davon abweicht. Die für andere Laufroboter verwendeten Methoden konnten nicht unverändert übernommen werden, da eine Hand nicht symmetrisch ist, mit Fingern unterschiedlicher Länge und einem opponierbaren Daumen.
Um die Hand in einer Gehposition zu halten, wies das Team jedem Finger eine eigene Zielposition relativ zur Handfläche zu, die seiner natürlichen Position entspricht. Die Finger werden bestraft, wenn sie sich zu weit davon entfernen, was die Forscher als „virtuelle Federn » beschreiben. Die Strafen für Bewegungen nach vorne und hinten sind deutlich geringer als für seitliche Bewegungen, sodass diese Art der Fortbewegung die Hand sehr wenig kostet.
Drei weitere Modelle wurden trainiert, um sich nach einem Sturz wieder aufzurichten, Tasten auf einer Tastatur zu drücken und Objekte zu einem Ziel zu schieben. Sie alle passen in den eingebetteten Computer, und der Controller kann je nach Bedarf zwischen ihnen wechseln.
Ergebnisse unter realen Bedingungen
Bei realen Tests bewegte sich die Hand auf 14 verschiedenen Oberflächen fort, darunter glatte Böden, Metallgitter, Gras und Kies. Sie kann sich nach rechts und links drehen, mit einer durchschnittlichen Geschwindigkeit von 9 Zentimetern pro Sekunde, und richtete sich in 21 von 25 Versuchen selbstständig wieder auf. Mit einem Videostream von einer darüber angebrachten Kamera gelang es ihr, einen 41-Gramm-Würfel autonom zu Zielen zu schieben, die bis zu 40 cm entfernt waren, und das 15 Mal hintereinander.
Masahiko Inami, Professor an der Universität Tokio, dessen Gruppe handförmige Laufroboter entwickelt hat, hält die Arbeit für besonders interessant: „Dieselben Finger können die Hand bewegen, ihr Gewicht tragen und mit ihrer Umgebung interagieren. » Er ist jedoch der Ansicht, dass ein praktischer Einsatz eine eingebettete Wahrnehmung und eine robustere Navigation erfordern würde. Hideki Shimobayashi, Doktorand in seinem Labor, weist darauf hin, dass das Gehen die Hand sehr anders beansprucht als das Greifen, was ein Problem der Haltbarkeit darstellen könnte.
Matei Ciocarlie, außerordentlicher Professor für Maschinenbau an der Columbia University, bezeichnet das Ergebnis als „cool » und meint, es zeige, dass Roboterhände sich nicht auf die Fähigkeiten ihrer menschlichen Gegenstücke beschränken müssen. „Man kann sich eine ganz neue Klasse mobiler Manipulatoren vorstellen, die sowohl geschickt sind, komplexes Gelände überwinden als auch Lasten manipulieren können, die ihrer eigenen Größe entsprechen », sagt er.
Amirhossein Kazemipour ordnet diese Arbeit in eine längerfristige Vision ein, die von Robotern besteht, die aus Teilen zusammengesetzt sind, die weder an eine einzige Aufgabe noch an einen festen Körperplan gebunden sind, und die er „autonome modulare Verkörperungen » nennt. „Die Körperteile eines Roboters sollten nicht dauerhaft einer einzigen Funktion zugewiesen sein. Sie können je nach Aufgabe von einer Rolle zur anderen wechseln, zwischen Komponenten eines Systems und autonomen Agenten. »
