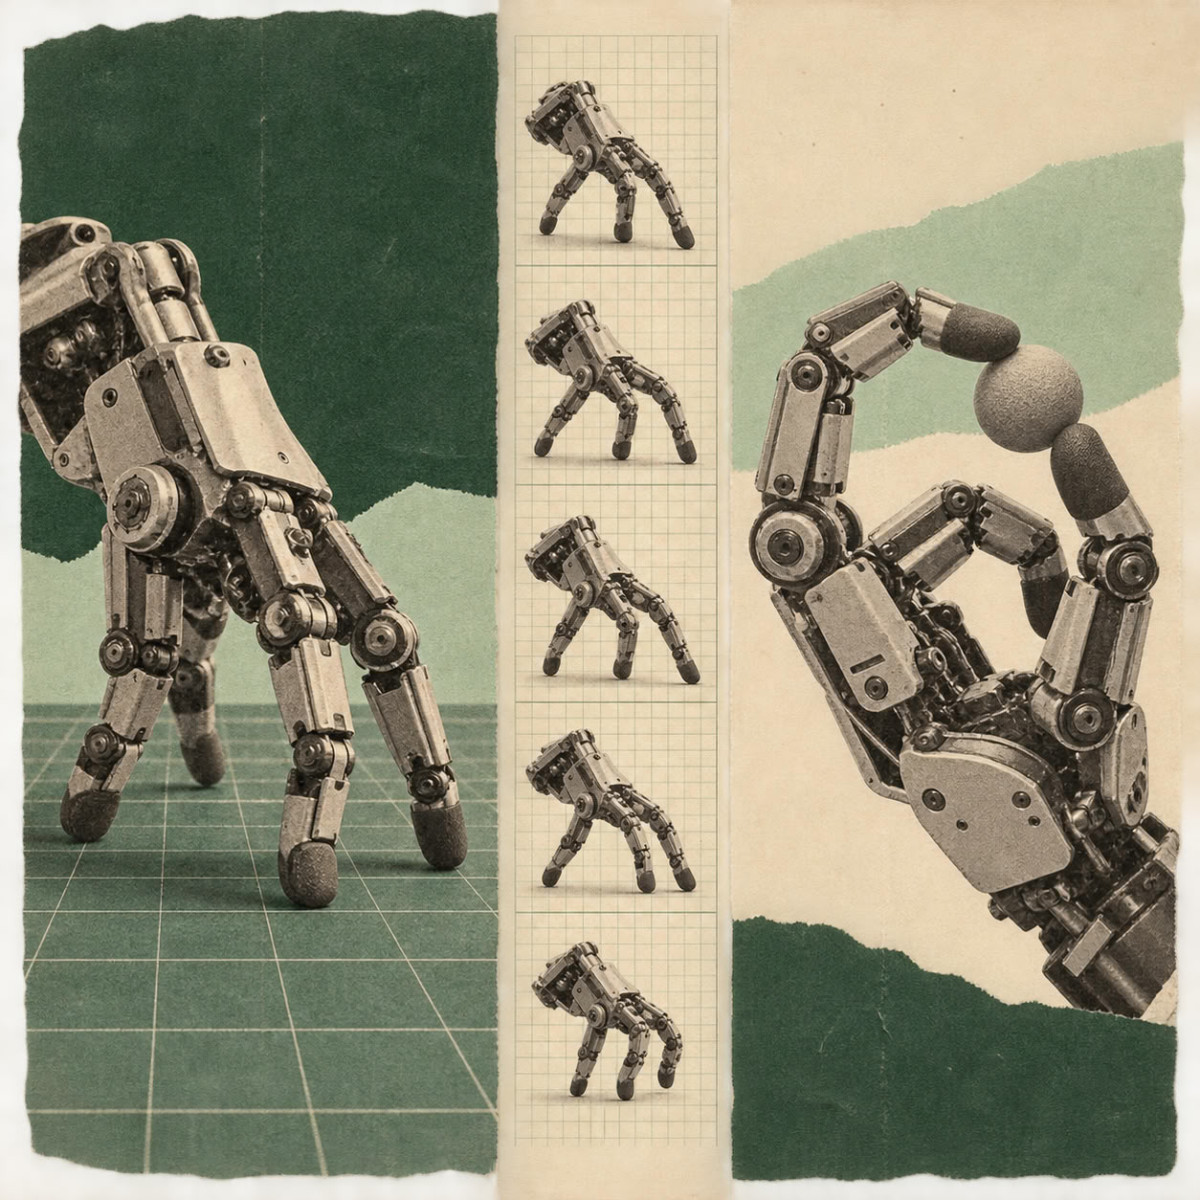

Onderzoekers van de ETH Zürich hebben een commerciële robotische hand omgevormd tot een autonome robot, die op zijn vingertoppen kan lopen en tegelijkertijd diezelfde vingers gebruikt om zijn omgeving te manipuleren. Volgens de onderzoekers zou deze aanpak het mogelijk kunnen maken om bedieningselementen te activeren en objecten te manipuleren op plaatsen waar een klassieke robotarm niet bij kan.
Amirhossein Kazemipour, promovendus aan het Soft Robotics Lab van de ETH Zürich en projectleider, voorziet toepassingen in industrieel onderhoud, voor delicate taken, of bij reddingsoperaties. Een robot zou dan zijn hand kunnen losmaken om ruimtes te verkennen die te nauw zijn voor de rest van zijn lichaam. ‘Ik wilde zien wat een robotische hand kon doen zonder de rest van de robot’, zei hij tegen IEEE Spectrum. ‘In plaats van de traditionele kijk op robotonderdelen, wat als we ze konden gebruiken voor andere taken, waarvoor ze niet zijn ontworpen?’
Andere teams hebben al geprobeerd een robotische hand te laten lopen, maar hun werk was meestal gebaseerd op speciaal ontworpen handen. Hier koos het team voor commercieel materiaal geleverd door Wuji Technology, waaraan ze een rugzakje van 80 gram toevoegden met een batterij, een traagheidsmeeteenheid (IMU) en een Raspberry Pi Zero. Volgens Amirhossein Kazemipour was deze keuze bedoeld om niets op te offeren aan de manipuleermogelijkheden, maar creëerde het een grote moeilijkheid: de vorm van een hand is geoptimaliseerd voor grijpen, niet voor kruipen.
Leren lopen met de vingers
Om de hand te leren lopen, trainden de onderzoekers een model in simulatie met behulp van reinforcement learning, een methode waarbij het model vaardigheden leert door vallen en opstaan, waarbij het beloningen ontvangt wanneer het het gewenste gedrag benadert en straffen wanneer het ervan afwijkt. De methoden die voor andere lopende robots werden gebruikt, konden niet zomaar worden hergebruikt, omdat een hand niet symmetrisch is, met vingers van verschillende lengtes en een opponerende duim.
Om de hand in een loopstand te houden, kende het team aan elke vinger een eigen doelpositie toe, ten opzichte van de palm, overeenkomend met zijn natuurlijke positie. De vingers worden bestraft wanneer ze daar te ver van afwijken, wat de onderzoekers beschrijven als ‘virtuele veren’. De straffen voor bewegingen naar voren en achteren zijn aanzienlijk lager dan die voor zijwaartse bewegingen, zodat dit type verplaatsing de hand weinig energie kost.
Er werden nog drie andere modellen getraind: om na een val weer op te staan, om op toetsen van een toetsenbord te drukken en om objecten naar een doel te duwen. Ze passen allemaal in de ingebouwde computer, en de controller kan naar behoefte van het ene naar het andere model overschakelen.
Resultaten in echte omstandigheden
Tijdens de echte tests bewoog de hand zich voort over 14 verschillende oppervlakken, waaronder gladde vloeren, metalen roosters, gras en grind. Hij kan naar rechts en links draaien, met een gemiddelde snelheid van 9 centimeter per seconde, en stond zelfstandig weer op in 21 van de 25 pogingen. Met een videostream van een camera erboven slaagde hij erin om autonoom een kubus van 41 gram naar doelen tot 40 cm ver te duwen, 15 keer achter elkaar.
Masahiko Inami, professor aan de Universiteit van Tokyo, wiens groep lopende robots in handvorm heeft ontwikkeld, vindt het werk bijzonder interessant: ‘Dezelfde vingers kunnen de hand verplaatsen, zijn gewicht dragen en interageren met hun omgeving.’ Hij vindt echter dat een concrete inzet ingebouwde perceptie en robuustere navigatie zou vereisen. Hideki Shimobayashi, promovendus in zijn lab, benadrukt dat lopen de hand heel anders belast dan grijpen, wat een probleem voor de duurzaamheid zou kunnen vormen.
Matei Ciocarlie, universitair hoofddocent werktuigbouwkunde aan de Columbia University, noemt het resultaat ‘cool’ en vindt dat het laat zien dat robotische handen zich niet hoeven te beperken tot de mogelijkheden van hun menselijke equivalenten. ‘Je kunt je een geheel nieuwe klasse van mobiele manipulatoren voorstellen, zowel behendig, in staat om complex terrein te overbruggen als om ladingen te manipuleren die vergelijkbaar zijn met hun eigen grootte’, zegt hij.
Amirhossein Kazemipour plaatst dit werk in een langetermijnvisie, die van robots die bestaan uit onderdelen die niet gebonden zijn aan een enkele taak of een vast lichaamsplan, en die hij ‘autonome modulaire belichamingen’ noemt. ‘De lichaamsdelen van een robot zouden niet permanent aan één enkele functie moeten worden toegewezen. Ze kunnen van rol wisselen, tussen onderdeel zijn van een systeem en autonome agent, afhankelijk van de taak.’
