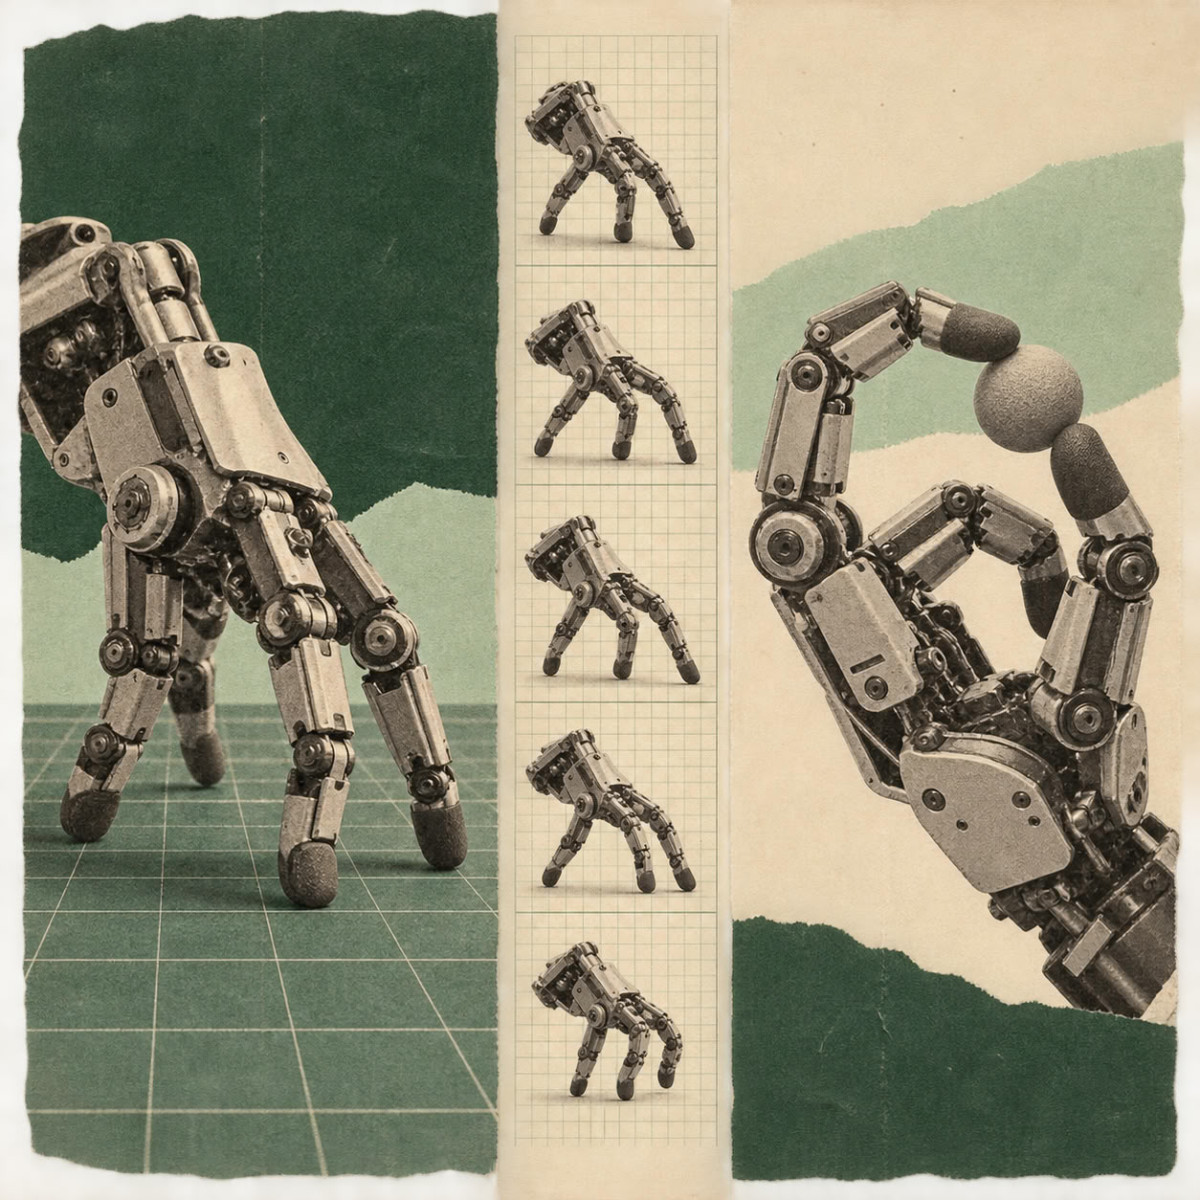

Des chercheurs de l’ETH Zurich ont transformé une main robotique du commerce en robot autonome, capable de marcher sur le bout de ses doigts tout en utilisant ces mêmes doigts pour manipuler son environnement. Selon les chercheurs, cette approche pourrait permettre d’actionner des commandes et de manipuler des objets dans des endroits qu’un bras robotique classique ne peut pas atteindre.
- Des chercheurs de l’ETH Zurich ont transformé une main robotique du commerce en robot autonome.
- La main apprend à marcher grâce à l’apprentissage par renforcement en simulation.
- Elle avance sur 14 surfaces et se redresse seule dans 21 essais sur 25.
- Elle pourrait atteindre des lieux inaccessibles aux bras robotiques classiques.
Amirhossein Kazemipour, doctorant au Soft Robotics Lab de l’ETH Zurich et responsable du projet, envisage des usages dans la maintenance industrielle, pour des tâches délicates, ou dans les opérations de recherche et de sauvetage. Un robot pourrait alors détacher sa main pour explorer des espaces trop étroits pour le reste de son corps. « Je voulais voir ce qu’une main robotique pouvait faire sans le reste du robot », a-t-il déclaré à IEEE Spectrum. « Au lieu de cette vision traditionnelle des pièces robotiques, que se passerait-il si nous pouvions les utiliser pour d’autres tâches, pour lesquelles elles n’ont pas été conçues ? »
D’autres équipes ont déjà tenté de faire marcher une main robotique, mais leurs travaux reposaient généralement sur des mains spécialement conçues. Ici, l’équipe a choisi du matériel commercial fourni par Wuji Technology, auquel elle a ajouté un sac à dos de 80 grammes contenant une batterie, une centrale inertielle (IMU) et un Raspberry Pi Zero. Selon Amirhossein Kazemipour, ce choix visait à ne rien sacrifier aux capacités de manipulation, mais il a créé une difficulté majeure : la forme d’une main est optimisée pour saisir, non pour ramper.
Apprendre à marcher avec les doigts
Pour apprendre à la main à marcher, les chercheurs ont entraîné un modèle en simulation grâce à l’apprentissage par renforcement, une méthode où le modèle acquiert des compétences par essais et erreurs, en recevant des récompenses lorsqu’il se rapproche du comportement visé et des pénalités lorsqu’il s’en écarte. Les méthodes utilisées pour d’autres robots à pattes ne pouvaient pas être réemployées telles quelles, car une main n’est pas symétrique, avec des doigts de longueurs différentes et un pouce opposable.
Pour maintenir la main en posture de marche, l’équipe a attribué à chaque doigt une position cible propre, par rapport à la paume, correspondant à sa position naturelle. Les doigts sont pénalisés lorsqu’ils s’en éloignent trop, ce que les chercheurs décrivent comme des « ressorts virtuels ». Les pénalités pour les mouvements vers l’avant et l’arrière sont nettement inférieures à celles pour les mouvements latéraux, si bien que ce type de déplacement coûte très peu à la main.
Trois autres modèles ont été entraînés, pour se redresser après une chute, appuyer sur les touches d’un clavier et pousser des objets vers une cible. Ils tiennent tous dans l’ordinateur embarqué, et le contrôleur peut passer de l’un à l’autre selon les besoins.
Des résultats en conditions réelles
Lors des tests réels, la main a progressé sur 14 surfaces différentes, dont des sols lisses, des grilles métalliques, de l’herbe et du gravier. Elle peut tourner à droite comme à gauche, à une vitesse moyenne de 9 centimètres par seconde, et s’est redressée seule dans 21 essais sur 25. Avec un flux vidéo provenant d’une caméra placée au-dessus, elle a réussi à pousser de façon autonome un cube de 41 grammes vers des cibles situées jusqu’à 40 cm, à 15 reprises d’affilée.
Masahiko Inami, professeur à l’Université de Tokyo, dont le groupe a développé des robots marcheurs en forme de main, juge le travail particulièrement intéressant : « Les mêmes doigts peuvent déplacer la main, supporter son poids et interagir avec leur environnement. » Il estime toutefois qu’un déploiement concret nécessiterait une perception embarquée et une navigation plus robuste. Hideki Shimobayashi, doctorant dans son laboratoire, souligne que la marche sollicite la main très différemment de la préhension, ce qui pourrait poser un problème de durabilité.
Matei Ciocarlie, professeur associé en génie mécanique à l’Université Columbia, qualifie le résultat de « cool » et estime qu’il montre que les mains robotiques n’ont pas à se limiter aux capacités de leurs équivalents humains. « On peut imaginer une toute nouvelle classe de manipulateurs mobiles, à la fois habiles, capables de franchir des terrains complexes et de manipuler des charges comparables à leur propre taille », dit-il.
Amirhossein Kazemipour inscrit ce travail dans une vision à plus long terme, celle de robots composés de pièces qui ne sont liées ni à une tâche unique ni à un plan corporel fixe, et qu’il nomme « incarnations modulaires autonomes ». « Les parties du corps d’un robot ne devraient pas être affectées de façon permanente à une seule fonction. Elles peuvent passer d’un rôle à l’autre, entre être des composants d’un système et des agents autonomes, selon la tâche. »
