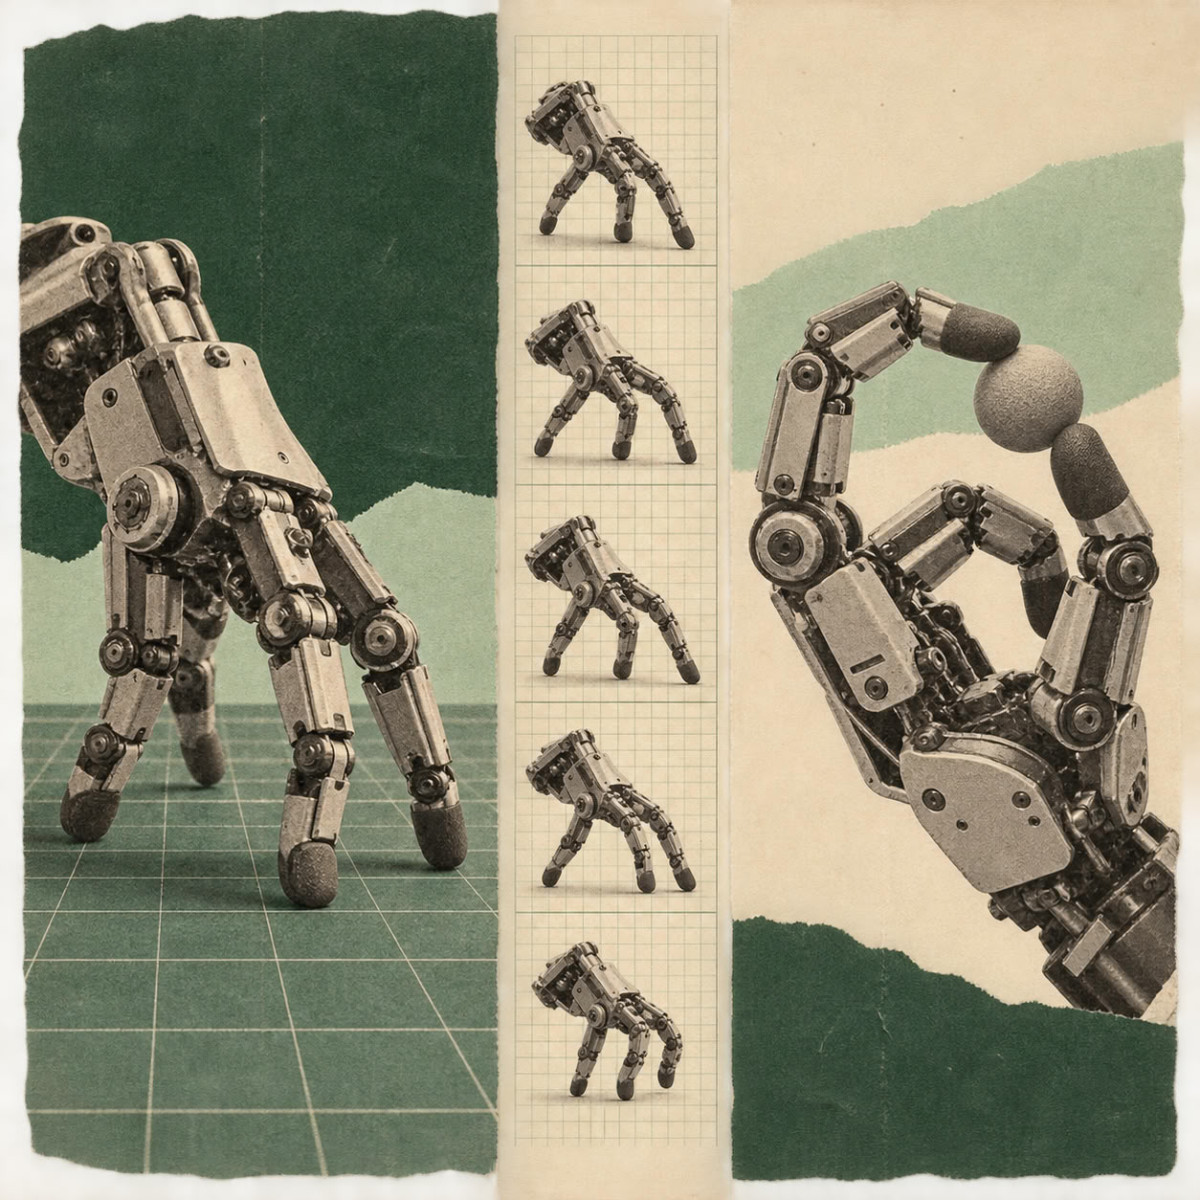

Naukowcy z ETH Zurich przekształcili komercyjną dłoń robotyczną w autonomicznego robota, zdolnego do chodzenia na czubkach palców, jednocześnie używając tych samych palców do manipulowania otoczeniem. Według badaczy takie podejście mogłoby umożliwić obsługę przełączników i manipulację przedmiotami w miejscach niedostępnych dla klasycznego ramienia robotycznego.
Amirhossein Kazemipour, doktorant w Soft Robotics Lab ETH Zurich i kierownik projektu, przewiduje zastosowania w przemyśle, do delikatnych zadań konserwacyjnych, lub w akcjach poszukiwawczo-ratowniczych. Robot mógłby wtedy odłączyć swoją dłoń, aby eksplorować przestrzenie zbyt wąskie dla reszty jego ciała. « Chciałem zobaczyć, co robotyczna dłoń może zrobić bez reszty robota », powiedział IEEE Spectrum. « Zamiast tradycyjnego postrzegania części robotycznych, co by się stało, gdybyśmy mogli używać ich do innych zadań, do których nie zostały zaprojektowane? »
Inne zespoły już próbowały sprawić, by robotyczna dłoń chodziła, ale ich prace zazwyczaj opierały się na specjalnie zaprojektowanych dłoniach. Tutaj zespół wybrał komercyjny sprzęt dostarczony przez Wuji Technology, do którego dodano 80-gramowy plecak zawierający baterię, jednostkę bezwładnościową (IMU) oraz Raspberry Pi Zero. Według Amirhosseina Kazemipoura wybór ten miał na celu nie poświęcanie zdolności manipulacyjnych, ale stworzył on główną trudność: kształt dłoni jest zoptymalizowany do chwytania, nie do pełzania.
Nauka chodzenia palcami
Aby nauczyć dłoń chodzić, naukowcy wytrenowali model w symulacji za pomocą uczenia przez wzmacnianie, metody, w której model nabywa umiejętności metodą prób i błędów, otrzymując nagrody za zbliżanie się do pożądanego zachowania i kary za odchylenia. Metody stosowane dla innych robotów kroczących nie mogły być użyte bezpośrednio, ponieważ dłoń nie jest symetryczna, ma palce o różnej długości i przeciwstawny kciuk.
Aby utrzymać dłoń w postawie chodu, zespół przypisał każdemu palcowi własną pozycję docelową względem dłoni, odpowiadającą jego naturalnej pozycji. Palce są karane, gdy zbytnio od niej odchodzą, co badacze opisują jako « wirtualne sprężyny ». Kary za ruchy do przodu i do tyłu są znacznie niższe niż za ruchy boczne, więc ten rodzaj przemieszczania się kosztuje dłoń bardzo niewiele.
Wytrenowano trzy kolejne modele: do podnoszenia się po upadku, naciskania klawiszy na klawiaturze oraz popychania obiektów w kierunku celu. Wszystkie mieszczą się w komputerze pokładowym, a kontroler może przełączać się między nimi w zależności od potrzeb.
Wyniki w warunkach rzeczywistych
Podczas testów rzeczywistych dłoń przemieszczała się po 14 różnych powierzchniach, w tym gładkich podłogach, metalowych kratach, trawie i żwirze. Może skręcać w prawo i w lewo, ze średnią prędkością 9 centymetrów na sekundę, i podniosła się samodzielnie w 21 z 25 prób. Dzięki strumieniowi wideo z kamery umieszczonej nad nią, z powodzeniem samodzielnie popychała 41-gramowy sześcian w kierunku celów oddalonych nawet o 40 cm, 15 razy z rzędu.
Masahiko Inami, profesor z Uniwersytetu Tokijskiego, którego grupa opracowała kroczące roboty w kształcie dłoni, uważa tę pracę za szczególnie interesującą: « Te same palce mogą poruszać dłonią, podtrzymywać jej ciężar i wchodzić w interakcje z otoczeniem. » Uważa jednak, że praktyczne wdrożenie wymagałoby wbudowanego systemu percepcji i bardziej niezawodnej nawigacji. Hideki Shimobayashi, doktorant w jego laboratorium, podkreśla, że chód obciąża dłoń zupełnie inaczej niż chwytanie, co może rodzić problemy z trwałością.
Matei Ciocarlie, profesor nadzwyczajny inżynierii mechanicznej na Uniwersytecie Columbia, określa wynik jako « fajny » i uważa, że pokazuje on, iż robotyczne dłonie nie muszą ograniczać się do możliwości swoich ludzkich odpowiedników. « Można sobie wyobrazić zupełnie nową klasę mobilnych manipulatorów, zarówno zręcznych, zdolnych do pokonywania złożonego terenu, jak i manipulowania ładunkami porównywalnymi z ich własnym rozmiarem », mówi.
Amirhossein Kazemipour wpisuje tę pracę w dłuższą perspektywę, wizję robotów złożonych z części, które nie są przypisane ani do pojedynczego zadania, ani do stałego planu ciała, które nazywa « autonomicznymi wcieleniami modułowymi ». « Części ciała robota nie powinny być na stałe przypisane do jednej funkcji. Mogą przełączać się między rolami, być raz komponentami systemu, a raz autonomicznymi agentami, w zależności od zadania. »
