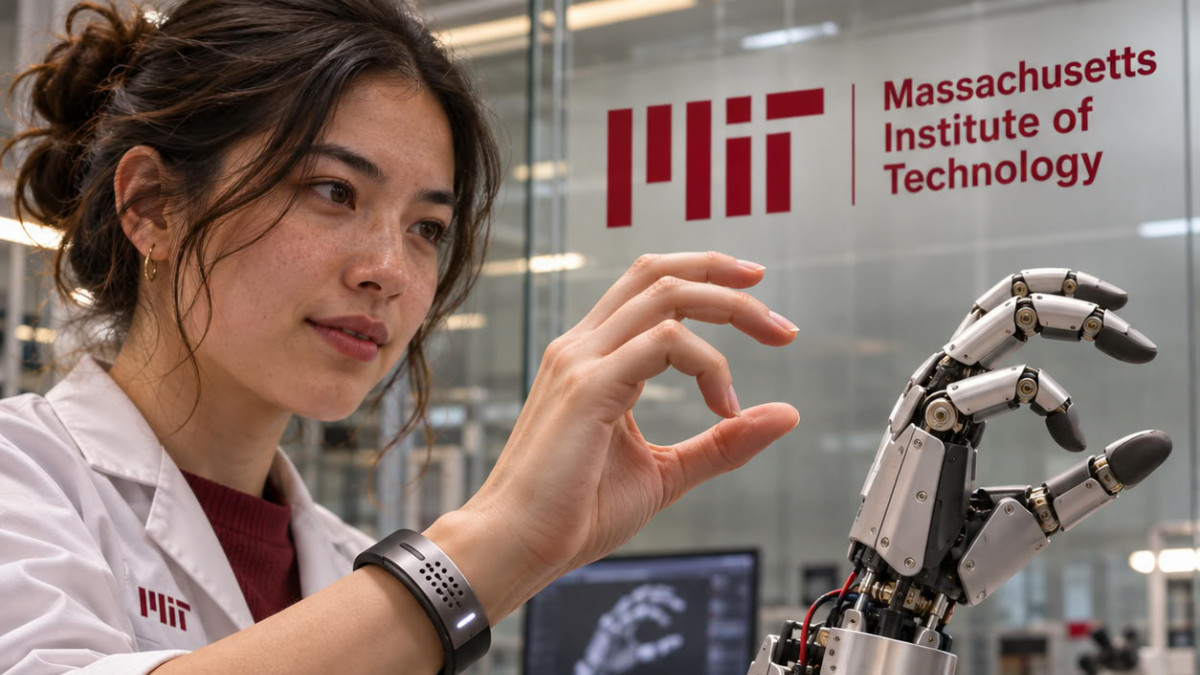

MITのエンジニアたちは、装着者の手の動きをリアルタイムで追跡できる超音波ブレスレットを開発した。人工知能アルゴリズムと組み合わせることで、手首の画像を5本の指と手のひらの位置に変換し、ロボットや仮想物体を制御できる。この研究成果は、科学誌Nature Electronicsに掲載された。
手は、身体の中で最も複雑な部位の一つである。論文によれば、34の筋肉、27の関節、100以上の腱と靭帯が関与しており、ロボットや仮想現実環境での再現が困難とされている。
既存のアプローチにはそれぞれ限界がある。カメラシステムは実装が煩雑で視覚的障害物の影響を受けやすく、センサーを搭載したグローブは自然な動きを妨げる可能性がある。第三の方法として、前腕の筋肉の電気信号を利用するものがあるが、これらの信号は周囲のノイズに影響されやすく、繊細な動きを区別できない。
そこで、MITの機械工学教授であるXuanhe Zhao氏のチームは、超音波画像診断がより細かく連続的な動きを捉えられるかどうかを調査した。この装置は、医療機関で使用されるトランスデューサーの小型化版である超音波「ステッカー」と、皮膚に接着できるハイドロゲル材料を組み合わせている。本研究では、これらのセンサーが手首の筋肉と腱を継続的に観察するブレスレットに統合された。
ブレスレットはスマートウォッチほどの大きさで、内蔵電子機器は携帯電話程度のサイズである。研究者らによると、被験者が指を動かすと、手首の鮮明で連続的な画像を生成するという。
画像とジェスチャーの関連付け
次の課題は、これらの白黒画像を手の正確な位置に関連付けることだった。指と親指には22の自由度、つまり22種類の異なる伸ばし方や傾け方がある。研究者らは、手首の画像の中で、これらの自由度のそれぞれに対応する領域を特定した。例えば、ある領域は親指の伸展を、別の領域は人差し指の動きを示す。
これらの対応関係を確立するため、ブレスレットを装着した被験者がさまざまな姿勢をとり、複数のカメラがそのジェスチャーを記録した。リアルタイムでの手動変換は不可能であるため、チームは人工知能アルゴリズムを採用し、画像内のパターンを認識してラベルに関連付けるように訓練した。画像は注意深く注釈付けされ、その後、アルゴリズムは新しい画像セットでテストされ、対応するジェスチャーを正確に予測することができた。
その後、手と手首のサイズが異なる8人の被験者がブレスレットを装着した。彼らはさまざまな姿勢や把持動作、特にアメリカ手話のアルファベット26文字のサインを行い、テニスボール、プラスチックボトル、はさみ、鉛筆などを保持した。どの場合においても、ブレスレットは手の位置を正確に追跡・予測した。
デモンストレーションでの応用例
デモンストレーションでは、チームはブレスレットを無線で単純なコンピュータプログラムに接続した。つまむ動作や把持動作により、画面上の物体を拡大、縮小、移動できる。また、このブレスレットは、シンプルな市販のロボットハンドの無線リモコンとしても機能した。ロボットは、キーボードで演奏する被験者の動きをリアルタイムで再現し、簡単な曲をピアノで演奏した。同じロボットは、指のタップ動作を再現して卓上バスケットゲームをプレイすることもできた。
研究者らはすでに、多くのユーザーから動きのデータを収集しており、大規模なデータセットを構築することを目指している。論文によれば、これはヒューマノイドロボットに、外科手術などの器用さを要する作業を訓練するために利用できる可能性がある。Zhao氏は、ハードウェアをさらに小型化し、より多くのジェスチャーや体型でアルゴリズムを訓練する計画である。「手首の画像診断により、手の細かい動きを追跡する最も先進的な方法だと考えています」と彼は述べている。
この研究は、MIT、米国国立衛生研究所、米国国立科学財団、米国国防総省、およびシンガポールMIT研究技術連盟を通じたシンガポール国立研究財団によって一部支援された。
