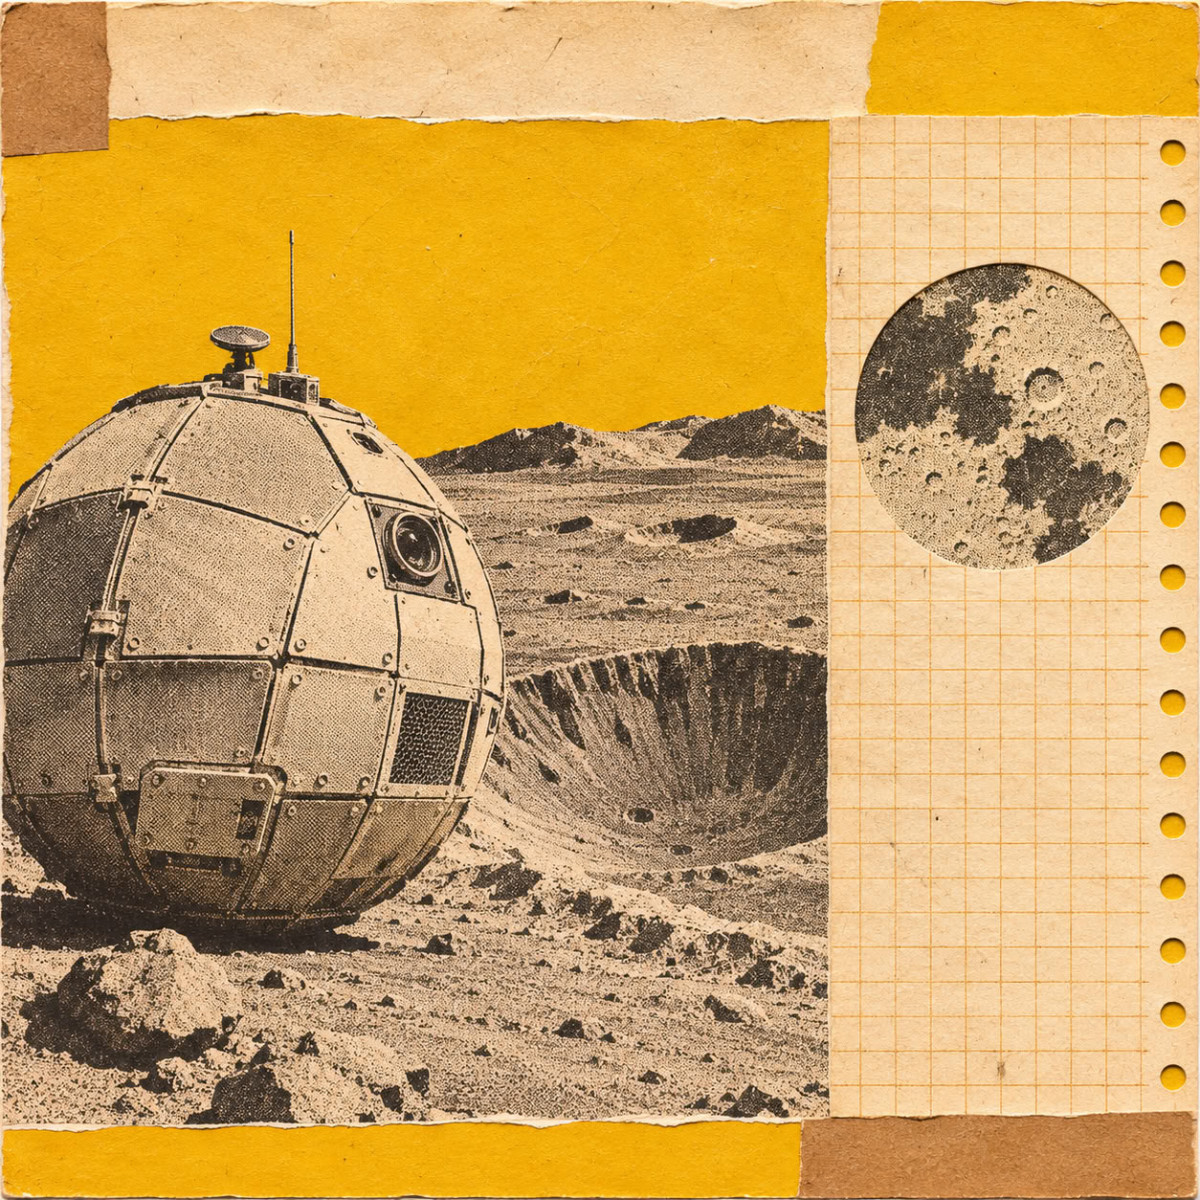

テキサス州中部の採石場で、RoboBallと名付けられた膨張式の球形ロボットが岩、砂利、湿った粘土の上を転がっている。カレッジステーションのテキサスA&M大学で開発されたこのロボットは、現在アクセスが困難な月面地形の探査を目的としている。その最初の試験結果は、IEEE Transactions on Field Roboticsに最近掲載された論文に記載されている。
このプロジェクトは、博士課程修了間近の機械工学者リシ・ジャンガレと、彼の研究室の同僚たちによって進められており、彼らはこの「巨大なベージュのボール」について約5年間研究を続けてきた。目標は、月の南極に位置する直径21kmのシャックルトン・クレーターのような地域に到達できる車両を実現することだ。情報によれば、このクレーターは深さ4kmに達し、さらに深い小さなクレーターを含んでおり、その一部は太陽光が全く当たらない。
この暗闇に包まれた地域には、惑星科学者が研究に苦労している物質、特に非常に古い月の地質層や、将来月面基地で利用される可能性のある凍結水の貯蔵庫が存在している。「月は地球上で起こったことのアーカイブのようなものだ」と、テキサスA&Mの研究には関与していないロンドン自然史博物館の宇宙鉱物学者サラ・ラッセルは述べる。彼女はさらに、「ロボットによる収集は非常にうまく機能しており、この文脈でさらに探求されているのを見るのは素晴らしい」と付け加えた。
リシ・ジャンガレにとって、球体を選んだのは明確な制約によるものだ。「NASAは宇宙飛行士をこれらのクレーターに近づけないだろう。なぜなら、もし誰かが中に落ちたら、救出できないからだ」と彼は言う。「そこで私たちは考えた:斜面を転がるのにボールよりも適した形があるだろうか?」
2003年に生まれたアイデア
RoboBallは、NASAの元ロボット工学エンジニアでジャンガレの博士課程指導教官でもあるロバート・アンブローズのアイデアから生まれた。彼はその原理を2003年に考案した。情報によれば、膨張式の球体は転倒することがなく、これは月面、特に低重力下でのロボットにとって大きなリスクだ。その形状はまた、内部コンポーネントを鋭い岩石、塵、温度変化から保護する。論文によれば、温度は日照地域では摂氏93度以上から、クレーターの影では摂氏マイナス240度まで変化する。
アンブローズが想定したシナリオでは、車輪式のローバーがクレーターの縁に駐車し、その深部を探査するためにRoboBallを放出する。ケーブルで繋がれた小型ローバーとは異なり、球体は自力では戻ってこないが、地質サンプルを採取するためにより長い距離を移動し、その後小型ロケットを使ってローバーに向けてサンプルを送り返すことができる。情報によれば、NASAは50年以上にわたって月のサンプルを地球に持ち帰っていない。サラ・ラッセルによれば、月の隕石は現地でのフィールドワークの代わりにはならないという。
プロトタイプから完成版へ
2022年、アンブローズの研究室は直径0.5メートルの概念実証機RoboBall IIを完成させた。その後、実物大のバージョンであるRoboBall IIIには約11ヶ月の作業を要した。「私たちはこれらのロボットを非常に速く作っていた」とジャンガレは語り、指導教官からの励ましを引用する。「彼は私たちにこれらのロボットを使い、壊すように促すんだ」。初期試験ではソフトウェアの誤りや、柔らかい地面の小さな突起を越えるのに十分でない伝達力が明らかになった。
RoboBallは、その殻の内部に設置された振り子によって移動する。この振り子が全体の重心を移動させる。平坦な地形では、振り子のアームが前方を指すと、球体はその方向に転がる。わずかに左または右に傾けると、球体は同じ方向に旋回する。「ロボットは振り子が指す方向に行きたがるんだ」とジャンガレは説明する。急勾配では、同じ機構が降下速度の制御を可能にする。
NASAジェット推進研究所で13年間ロボットの移動性に携わり、その後ジョージア工科大学に移った航空宇宙エンジニアの大野浩は、この装置の簡素さを強調する。「美しさは簡潔さにある」。RoboBallにはアクチュエータが2つしかなく、どちらも塵から保護された殻の内部に配置されている。
採石場での初期試験後、チームは約7ヶ月かけて改良版のRoboBall IIIを設計した。これはトルク、つまり回転力を2.5倍に高めたものである。これにより、小さな障害物を乗り越え、20度の斜面を登ることができる。新しい論文では、遠隔操作されたRoboBall IIIが採石場の斜面を下り、柔らかい地面を横断し、仮想的な有用荷重をクレーターの外に射出した。
まだ遠いミッション
このロボットはすべてのミッションに適しているわけではないとチームは認めている。その少し不器用な性質のため、非常に精密な岩石の採取にはあまり向いていない。研究者たちは、月面用の機器を設計する科学者たちと協力し、それらの機器が機内持ち込み手荷物サイズの球体内部に収まるようにしたいと考えている。「ロボット自体がミッションではない」とジャンガレは結論づける。「ロボットはミッションを成功させるための手段なんだ」。
現在のバージョンは約25万ドルの費用がかかり、月面探査の準備はまだ整っていない。その金処理されたアルミニウム部品は宇宙ミッションに適しているが、他の材料は適しておらず、宇宙対応の電子機器はさらに高価になるだろう。鋼の破片の上を転がり、摂氏マイナス184度に耐えられる殻も、月の極限環境下ではまだテストされていない。チームはまた、球体が様々な斜面で自律的に走行を適応できるようにする計画も立てている。
テキサスA&M大学は今年後半、ヒューストンに新しい施設を開設する予定だ。情報によれば、そこには世界最大の屋内シミュレーション月面・火星風景が設置されるという。その施設は、リシ・ジャンガレが試験を行っている採石場から190km離れた場所にある。
