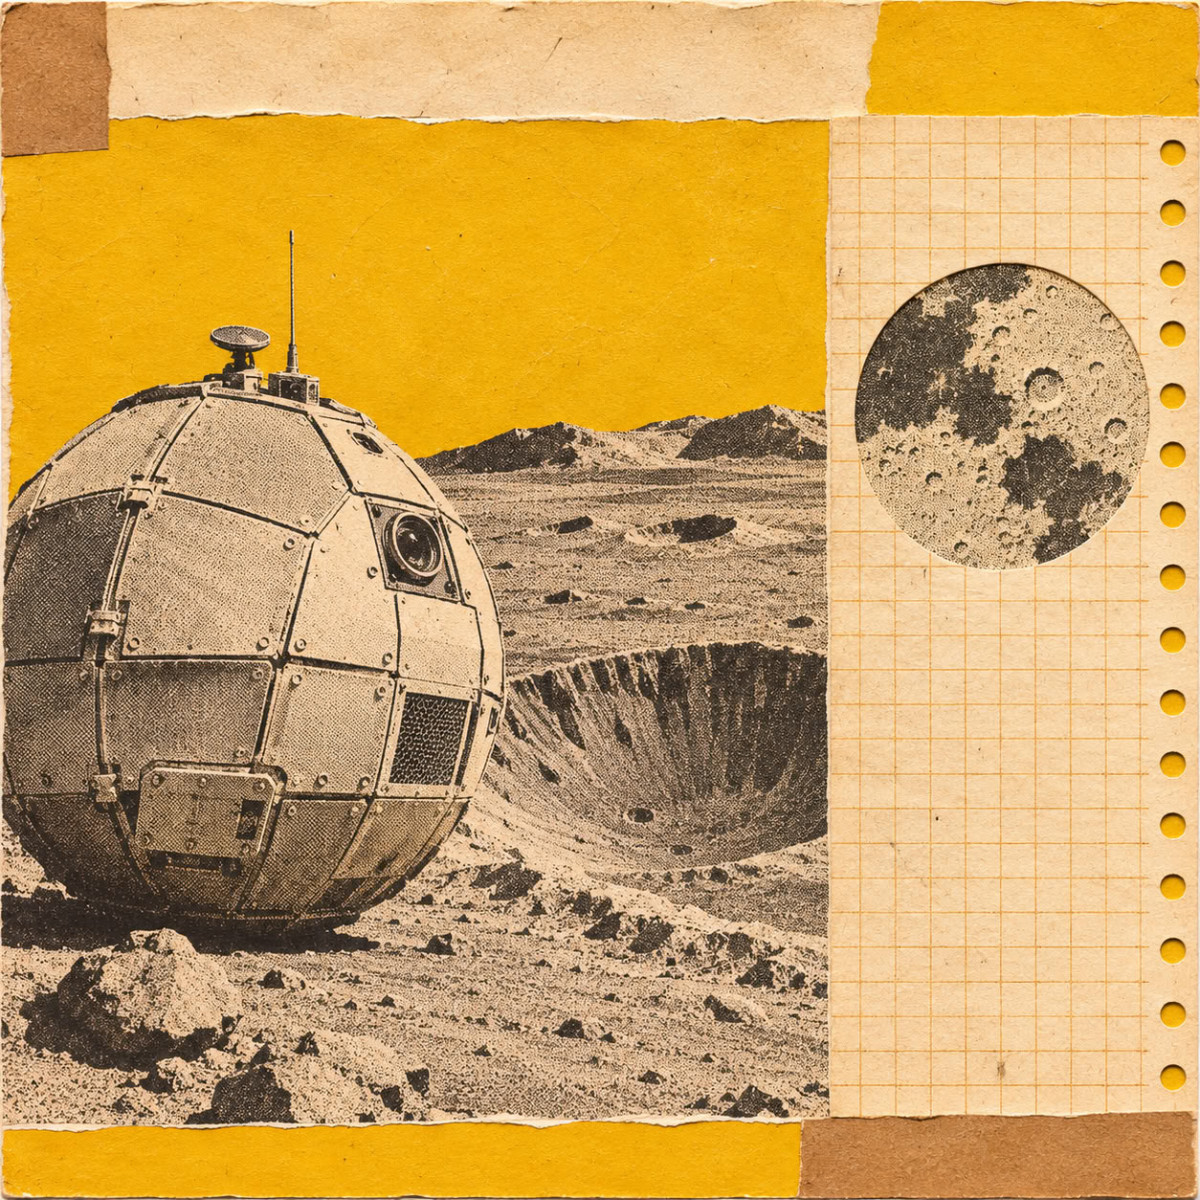

En una cantera del centro de Texas, un robot esférico inflable bautizado como RoboBall rueda sobre rocas, grava y arcilla húmeda. Desarrollado en la universidad Texas A&M, en College Station, está destinado a explorar terrenos lunares actualmente difíciles de acceder. Los resultados de sus primeras pruebas figuran en un artículo reciente publicado en IEEE Transactions on Field Robotics.
El proyecto está impulsado por Rishi Jangale, ingeniero mecánico próximo a finalizar su doctorado, y por sus colegas del laboratorio, que trabajan en esta «gran pelota beige» desde hace unos cinco años. El objetivo es disponer de un vehículo capaz de alcanzar zonas como el cráter Shackleton, de 21 km de ancho, situado en el polo sur de la Luna. Según la fuente, este cráter alcanza 4 km de profundidad y alberga cráteres más pequeños y aún más profundos, cuyas partes nunca reciben la luz del Sol.
Estas zonas sumidas en la oscuridad contienen sustancias que los planetólogos tienen dificultades para estudiar, incluidas capas de geología lunar muy antigua y reservas de agua helada, que algún día podrían servir para una base lunar. «La Luna es como un archivo de lo que ocurrió en la Tierra», declara Sara Russell, mineralogista cósmica del Museo de Historia Natural de Londres, que no participa en los trabajos de Texas A&M. Añade: «La recolección robotizada funciona notablemente bien, y es estupendo ver que se explora más en este contexto».
Para Rishi Jangale, la elección de una esfera responde a una restricción precisa. «La NASA no permitirá que los astronautas se acerquen a estos cráteres, porque si alguien cae dentro, no podrán sacarlo», afirma. «Así que pensamos: ¿qué forma es más adecuada para rodar por una pendiente que una bola?»
Una idea nacida en 2003
RoboBall nació de la idea de Robert Ambrose, antiguo ingeniero en robótica de la NASA y director de tesis de Jangale, quien concibió su principio ya en 2003. Según la fuente, una esfera inflable no puede volcarse, un riesgo importante para los robots en el suelo lunar, especialmente en baja gravedad. Su forma también protege sus componentes internos de rocas afiladas, polvo y variaciones de temperatura, que van, según el artículo, desde más de 93 °C en zonas soleadas hasta menos 240 °C en la sombra de los cráteres.
El escenario imaginado por Ambrose combina un rover con ruedas, que se estaciona en el borde de un cráter y libera un RoboBall para explorar sus profundidades. A diferencia de un pequeño rover conectado por un cable, la esfera no regresa por sí misma, pero puede recorrer una distancia mucho mayor para recolectar muestras geológicas y luego enviarlas de vuelta al rover mediante pequeños cohetes. La NASA no ha traído muestras lunares a la Tierra desde hace más de 50 años, según la fuente, y los meteoritos lunares no sustituyen, según Sara Russell, el trabajo de campo realizado in situ.
Del prototipo a la versión completa
En 2022, el laboratorio de Ambrose completó una prueba de concepto, RoboBall II, de 0,5 metros de ancho. La versión a tamaño real, RoboBall III, requirió luego unos once meses de trabajo. «Construíamos estos robots muy rápidamente», cuenta Jangale, quien cita un estímulo de su director: «Nos empuja a usar estos robots y a romperlos». Las primeras pruebas revelaron errores de software y una transmisión demasiado débil para superar pequeños bultos en suelo blando.
El RoboBall se desplaza gracias a un péndulo colocado dentro de su carcasa, que desplaza el centro de masa del conjunto. En terreno llano, cuando el brazo del péndulo apunta hacia adelante, la esfera rueda en esa dirección. Una ligera inclinación a izquierda o derecha la hace girar en el mismo sentido. «El robot quiere ir hacia donde apuntas el péndulo», explica Jangale. En pendientes pronunciadas, la misma mecánica permite controlar la velocidad de descenso.
Hiro Ono, ingeniero aeroespacial que trabajó trece años en la movilidad de robots en el Jet Propulsion Laboratory de la NASA antes de unirse a Georgia Tech, destaca la simplicidad del dispositivo: «La belleza está en la simplicidad». RoboBall solo tiene dos actuadores, ambos colocados dentro de la carcasa, a salvo del polvo.
Tras las primeras pruebas en cantera, el equipo diseñó en unos siete meses una versión mejorada, RoboBall III, con un par, es decir, una fuerza de rotación, multiplicada por 2,5. Así puede superar pequeños obstáculos y subir pendientes de 20 grados. En el nuevo artículo, el RoboBall III, pilotado a distancia, descendió por las pendientes de la cantera, cruzó un terreno suelto y lanzó cargas útiles hipotéticas fuera del cráter.
Una misión aún lejana
El robot no sería adecuado para todas las misiones, reconoce el equipo: su naturaleza algo torpe lo hace poco apto para recolectar una roca muy precisa. Los investigadores esperan trabajar con científicos que diseñen instrumentos para la Luna, para que quepan dentro de la esfera, del tamaño de un equipaje de cabina. «El robot no es la misión», concluye Jangale. «El robot es un medio para lograr la misión».
La versión actual costó unos 250 000 dólares y no está lista para la Luna. Si sus piezas de aluminio tratado con oro son aptas para misiones espaciales, sus otros materiales no lo son, y la electrónica adaptada al espacio costaría más. La carcasa, capaz de rodar sobre fragmentos de acero y resistir menos 184 °C, nunca ha sido probada en las condiciones extremas lunares. El equipo también planea hacer que la esfera sea capaz de adaptar su conducción sola en pendientes variables.
Texas A&M debe abrir más adelante este año, en Houston, una nueva instalación que albergará, según la fuente, los mayores paisajes lunares y marcianos simulados en interior del mundo. Se encuentra a 190 km de la cantera donde Rishi Jangale realiza sus pruebas.
