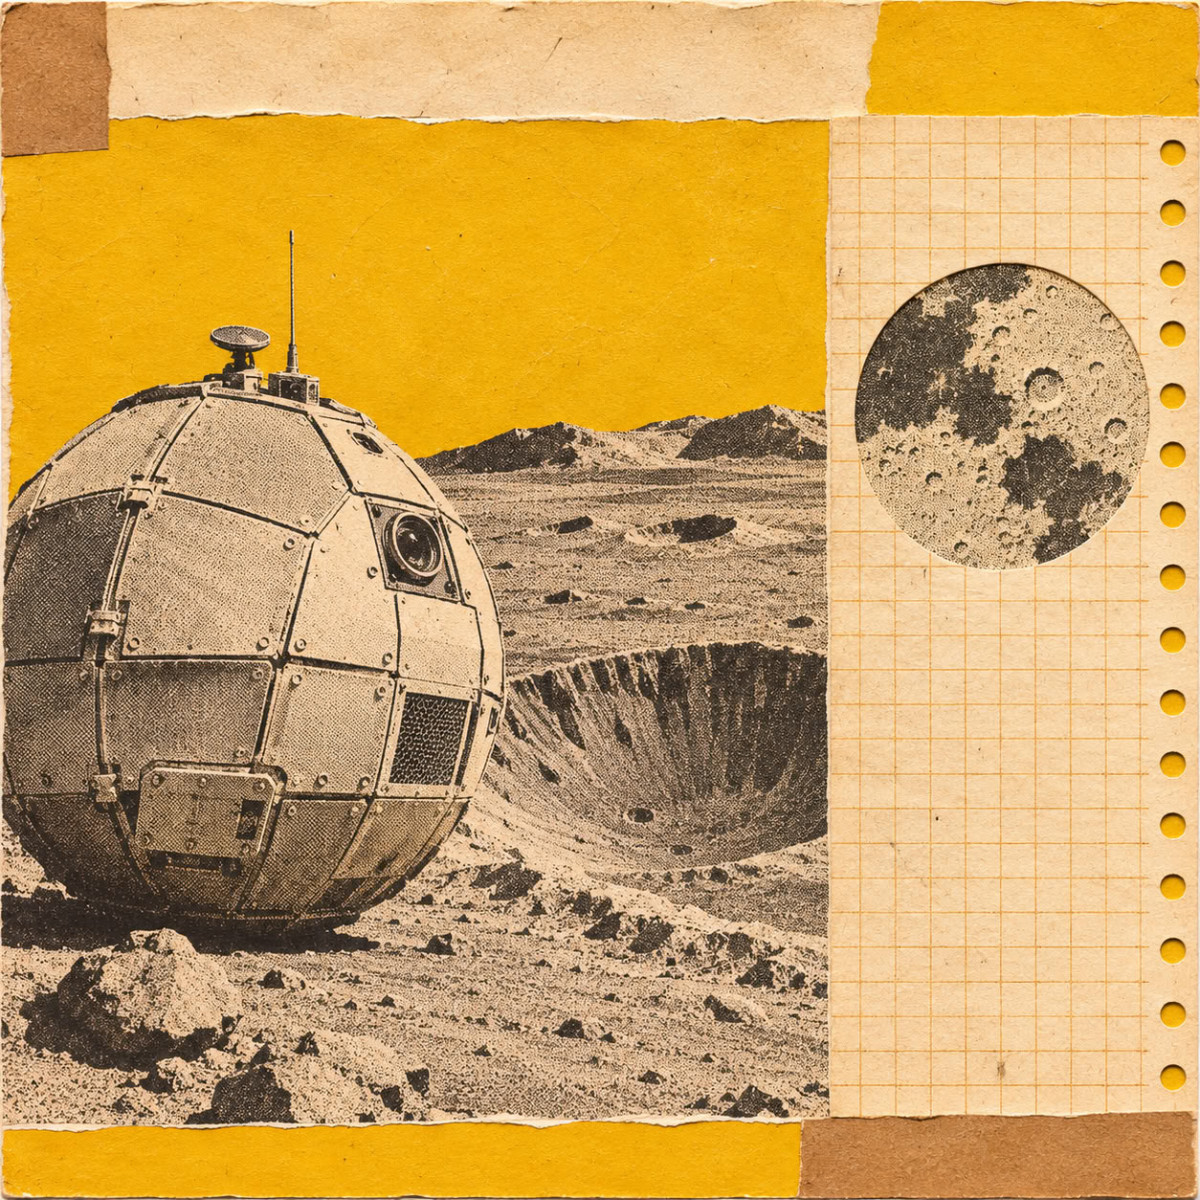

In una cava nel Texas centrale, un robot sferico gonfiabile chiamato RoboBall rotola su rocce, ghiaia e argilla umida. Sviluppato presso la Texas A&M University, a College Station, è destinato a esplorare terreni lunari oggi difficili da raggiungere. I risultati dei suoi primi test sono riportati in un recente articolo pubblicato su IEEE Transactions on Field Robotics.
Il progetto è portato avanti da Rishi Jangale, ingegnere meccanico prossimo alla fine del suo dottorato, e dai suoi colleghi del laboratorio, che lavorano su questa « grande palla beige » da circa cinque anni. L’obiettivo è disporre di un veicolo capace di raggiungere zone come il cratere di Shackleton, largo 21 km, situato al polo sud della Luna. Secondo la fonte, questo cratere raggiunge i 4 km di profondità e ospita crateri più piccoli, ancora più profondi, alcune parti dei quali non ricevono mai la luce del Sole.
Queste zone immerse nell’oscurità custodiscono sostanze che i planetologi faticano a studiare, in particolare strati di geologia lunare molto antichi e riserve di acqua ghiacciata, che potrebbero un giorno servire per una base lunare. « La Luna è come un archivio di ciò che è successo sulla Terra », dichiara Sara Russell, mineralogista cosmica al Museo di Storia Naturale di Londra, che non partecipa ai lavori della Texas A&M. Aggiunge: « La raccolta robotizzata funziona in modo straordinariamente efficace, ed è fantastico vedere che viene esplorata ulteriormente in questo contesto. »
Per Rishi Jangale, la scelta di una sfera risponde a un vincolo preciso. « La NASA non lascerà che gli astronauti si avvicinino a questi crateri, perché se qualcuno ci cade dentro, non potrete tirarlo fuori », afferma. « Così ci siamo detti: quale forma è più adatta a rotolare lungo un pendio se non una palla? »
Un’idea nata nel 2003
RoboBall è nato dall’idea di Robert Ambrose, ex ingegnere robotico della NASA e supervisore di dottorato di Jangale, che ne ha concepito il principio già nel 2003. Secondo la fonte, una sfera gonfiabile non può ribaltarsi, un rischio importante per i robot sul suolo lunare, specialmente in condizioni di bassa gravità. La sua forma protegge anche i suoi componenti interni da rocce taglienti, polvere e sbalzi di temperatura, che vanno, secondo l’articolo, da oltre 93 °C nelle zone soleggiate a meno 240 °C all’ombra dei crateri.
Lo scenario immaginato da Ambrose prevede un rover a ruote, che si parcheggia sul bordo di un cratere e rilascia un RoboBall per esplorarne le profondità. A differenza di un piccolo rover collegato da un cavo, la sfera non risale da sola, ma può percorrere una distanza molto maggiore per raccogliere campioni geologici, per poi rinviarli verso il rover grazie a piccoli razzi. La NASA non ha riportato campioni lunari sulla Terra da oltre 50 anni, secondo la fonte, e i meteoriti lunari non sostituiscono, secondo Sara Russell, il lavoro sul campo svolto in loco.
Dal prototipo alla versione completa
Nel 2022, il laboratorio di Ambrose ha completato una prova di concetto, RoboBall II, larga 0,5 metri. La versione a grandezza naturale, RoboBall III, ha poi richiesto circa undici mesi di lavoro. « Costruivamo questi robot molto rapidamente », racconta Jangale, citando un incoraggiamento del suo supervisore: « Ci spinge a usare questi robot e a romperli. » I primi test hanno rivelato errori software e una trasmissione troppo debole per superare piccoli dossi su terreno morbido.
Il RoboBall si muove grazie a un pendolo posto all’interno del suo guscio, che sposta il centro di massa dell’insieme. Su terreno piano, quando il braccio del pendolo punta in avanti, la sfera rotola in quella direzione. Una leggera inclinazione a sinistra o a destra la fa girare nello stesso senso. « Il robot vuole andare dove punta il pendolo », spiega Jangale. Sui pendii ripidi, la stessa meccanica permette di controllare la velocità di discesa.
Hiro Ono, ingegnere aerospaziale che ha lavorato tredici anni sulla mobilità dei robot al Jet Propulsion Laboratory della NASA prima di unirsi al Georgia Tech, sottolinea la semplicità del dispositivo: « La bellezza sta nella semplicità. » RoboBall ha solo due attuatori, entrambi posti all’interno del guscio, al riparo dalla polvere.
Dopo i primi test in cava, il team ha progettato in circa sette mesi una versione migliorata, RoboBall III, dotata di una coppia, cioè una forza di rotazione, moltiplicata per 2,5. Può così superare piccoli ostacoli e salire pendii di 20 gradi. Nel nuovo articolo, il RoboBall III, pilotato a distanza, ha disceso i pendii della cava, attraversato un terreno friabile e lanciato carichi utili ipotetici fuori dal cratere.
Una missione ancora lontana
Il robot non sarebbe adatto a tutte le missioni, riconosce il team: la sua natura un po’ goffa lo rende poco adatto al prelievo di un roccia molto precisa. I ricercatori sperano di lavorare con scienziati che progettano strumenti per la Luna, affinché questi possano stare all’interno della sfera, delle dimensioni di un bagaglio a mano. « Il robot non è la missione », conclude Jangale. « Il robot è un mezzo per portare a termine la missione. »
La versione attuale è costata circa 250.000 dollari e non è pronta per la Luna. Se le sue parti in alluminio trattato con oro sono adatte per missioni spaziali, gli altri materiali non lo sono, e l’elettronica adatta allo spazio costerebbe di più. Il guscio, capace di rotolare su schegge d’acciaio e di resistere a meno 184 °C, non è mai stato testato nelle condizioni estreme lunari. Il team prevede anche di rendere la sfera capace di adattare autonomamente la sua guida su pendii variabili.
La Texas A&M dovrebbe aprire più avanti quest’anno, a Houston, una nuova struttura che ospita, secondo la fonte, i più grandi paesaggi lunari e marziani simulati al coperto al mondo. Si trova a 190 km dalla cava dove Rishi Jangale realizza i suoi test.
