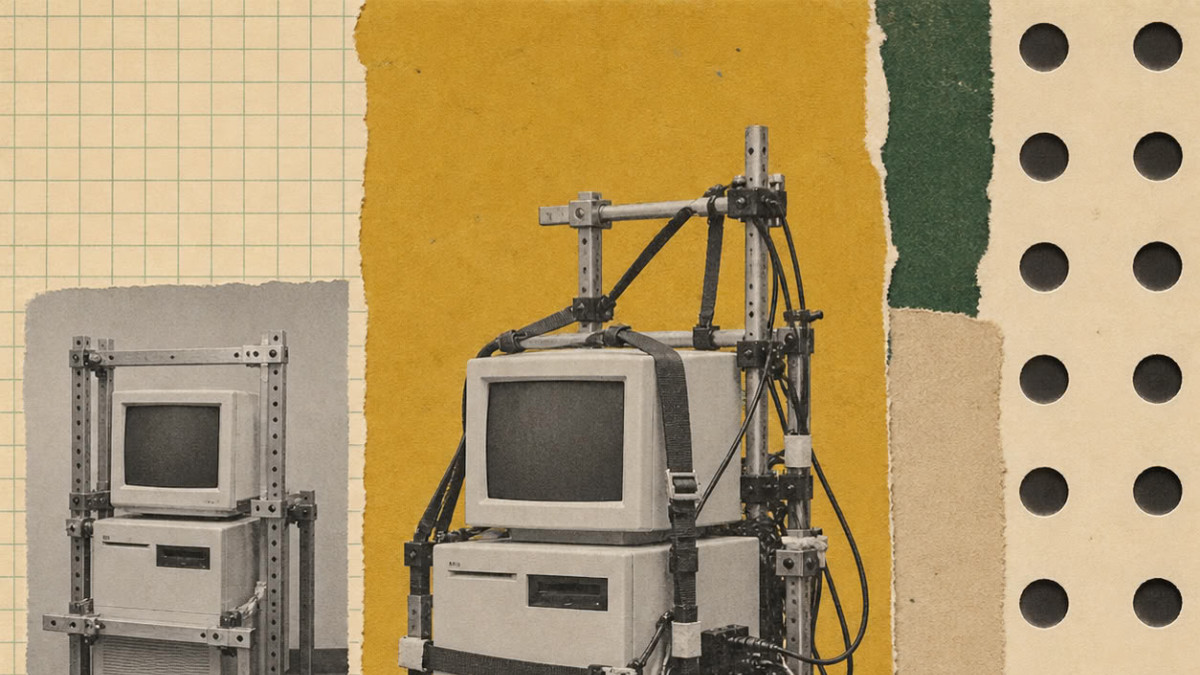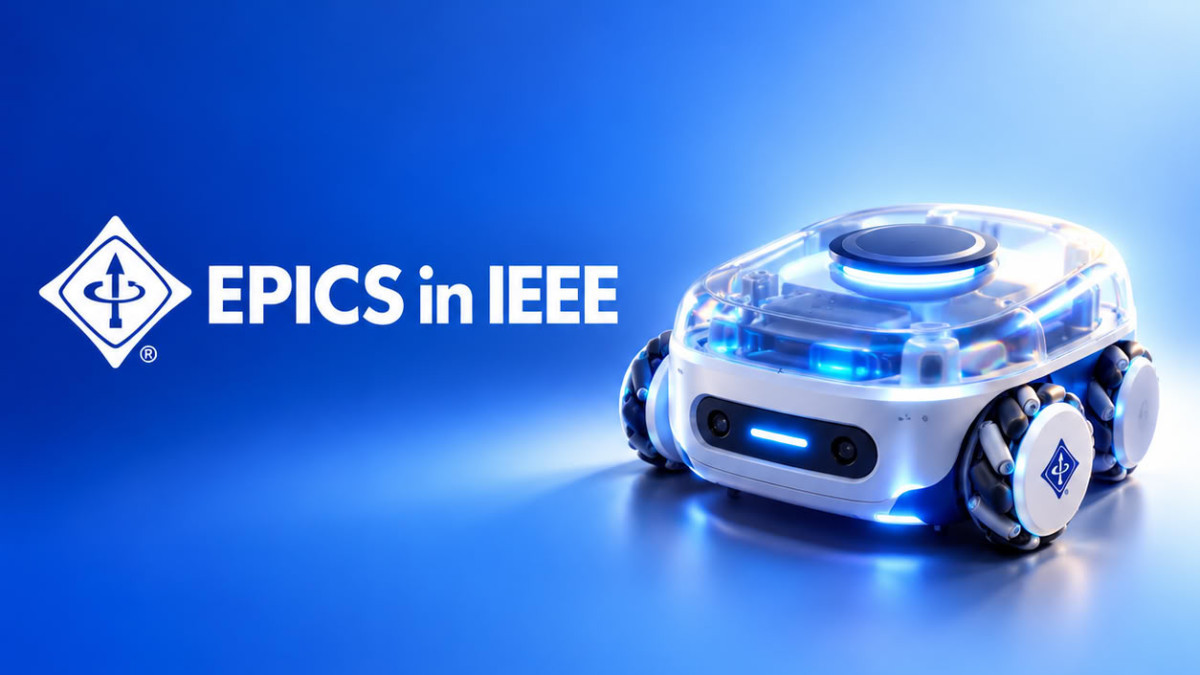

A Guadalajara, in Messico, un team dell’ITESO, università gesuita, ha progettato RoboMeshA, una piattaforma educativa portatile che permette agli studenti di scoprire la robotica e l’intelligenza artificiale senza attrezzature specializzate. Il progetto è stato condotto nell’ambito dell’iniziativa EPICS in IEEE, da un gruppo multidisciplinare di 15 studenti di ingegneria, docenti supervisori e volontari della sezione IEEE di Guadalajara.
In molte scuole superiori della città, insegnanti motivati e studenti talentuosi, appassionati di scienze, tecnologia, ingegneria e matematica, non hanno accesso a strumenti avanzati come i laboratori di robotica. Questa mancanza limita le possibilità di lavorare concretamente su applicazioni all’avanguardia.
Un laboratorio mobile
Invece di richiedere che un istituto allestisca un’aula informatica dedicata o installi software complessi, RoboMeshA funziona come una rete di apprendimento mobile all-in-one. « RoboMeshA porta la robotica e l’IA agli studenti che non hanno accesso a strutture specializzate né a software preinstallati », spiega Fernando Vidal Luna, membro del team, studente membro dell’IEEE e iscritto al corso di ingegneria meccatronica all’ITESO.
Gli studenti si connettono direttamente alla piattaforma da un browser web. Possono pilotare il robot manualmente o utilizzare le sue modalità di controllo, che permettono di osservarlo mentre si muove, rileva gli ostacoli e li evita. Secondo Jorge A. Lizarraga, docente supervisore del progetto, « il progetto combina progettazione meccanica, sistemi embedded, ingegneria del controllo, visione artificiale e IA in un unico sistema robotico che funziona come un laboratorio mobile di apprendimento ».
Il team indica che i giovani studenti sono interessati alla tecnologia, alla programmazione e alla robotica, ma che raramente hanno l’opportunità di lavorare su sistemi che associano meccanica, elettronica, software e controllo. Sono state costruite due unità, e un’architettura di accoppiamento modulare è in fase di sviluppo per estendere le capacità del sistema alla ricerca e alle dimostrazioni in classe. Secondo il team, questa progettazione permetterebbe a quattro robot di funzionare insieme.
Sfide di progettazione
Il progetto ha presentato diverse difficoltà. « Una delle principali sfide riguardava la progettazione strutturale del robot, spiega Fernando Vidal Luna. Non si trattava solo di costruire un telaio dove tutti i componenti stiano, con una stabilità, una rigidità e una distribuzione del peso sufficienti. Bisognava anche proteggere l’elettronica rendendola al contempo accessibile per la manutenzione, i test e le modifiche. »
José S. González, anch’egli studente di meccatronica, sottolinea inoltre la difficoltà di progettare una piattaforma utilizzabile da studenti con diversi livelli di esperienza. Il team ha validato il dispositivo in classe con le scuole superiori CETI Colomos e Prepa ITESO. « Volevamo che le prime interazioni con il robot fossero semplici e intuitive, in modo che gli studenti potessero semplicemente accendere il robot, connettersi alla sua rete e iniziare a interagire con esso, senza dover gestire l’installazione di software, configurazioni avanzate o risoluzione di problemi », precisa.
Una formazione orientata all’impatto sociale
Alcuni partecipanti provenivano dal programma di progetti professionali applicati dell’ITESO. Hanno così seguito una formazione pratica in gestione di progetto, integrazione di sistemi e progettazione centrata sull’utente. A maggio, il team ha presentato un articolo di ricerca e un poster al Congresso di ingegneria del sistema universitario gesuita.
« Vedere un progetto passare da un modello digitale a un sistema fisico è stato inestimabile, dichiara José S. González. Lavorare con studenti provenienti da percorsi diversi ci ha insegnato ad ascoltare gli utenti finali e a progettare per le loro esigenze reali. » Luis Fernando Luque-Vega, membro dell’IEEE e responsabile del progetto, afferma di sperare che l’iniziativa serva da modello per l’insegnamento dell’ingegneria. « Spero che RoboMeshA venga adottata da scuole, università e sezioni studentesche dell’IEEE in Messico e a livello internazionale, come modello di integrazione dell’innovazione tecnica e dell’impegno comunitario », dice.