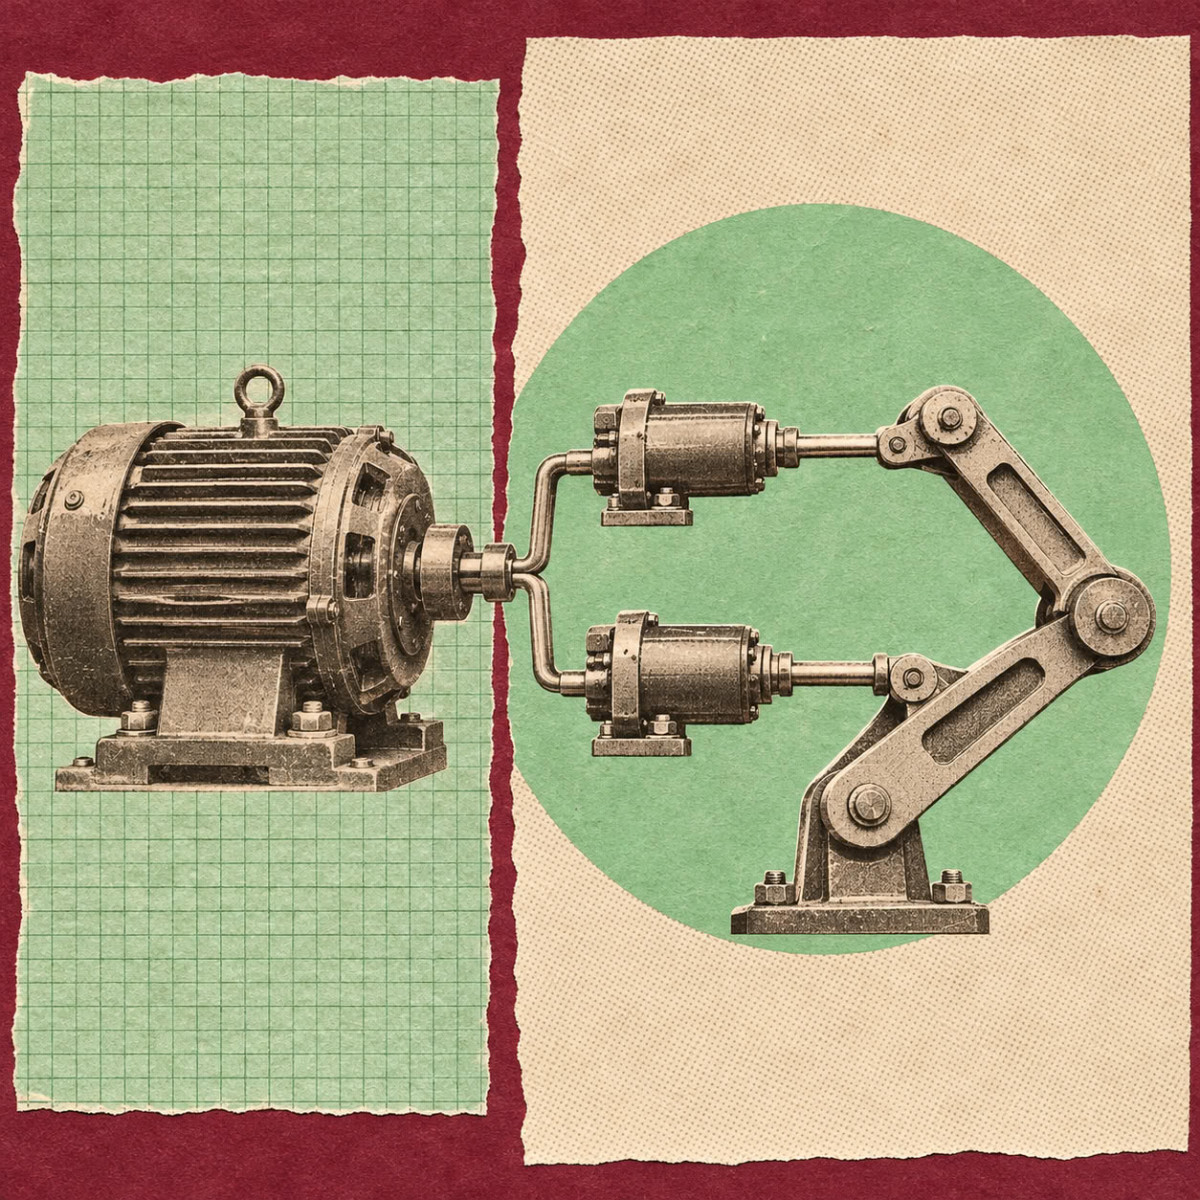

ブリストル大学の研究者らは、筋肉の協調を研究するため、単純な電気モーターを用いた物理モデルを構築した。王立協会のInterface誌に掲載された彼らの研究によると、この協調はプログラムされることなく、システムの構成から自発的に生じる可能性があり、ロボット工学にインスピレーションを与えるという。
筋肉は化学エネルギーを運動に変換し、安定した力を生み出す。これは、筋肉が非常に多数の微小な分子部品で構成されているにもかかわらず実現されている。負荷が変化しても、筋肉は揺らぐことなく、屈服することなく適応する。
筋肉の中心にはサルコメアがある。これは力発生の基本単位で、アクチンフィラメントとミオシンと呼ばれる分子モーターから構成される。これらのモーターはアクチンケーブルに繰り返し結合し、引っ張り、解放することで筋繊維の収縮を可能にする。
研究者らはミオシンの化学反応を再現する代わりに、機械的に「背骨」構造に連結された時のみ寄与する「ローター」として表現した。彼らの卓上装置は、共通の機械構造で連結された一列の小型電気モーターを集め、生物学的モーターが受けるものに匹敵する抵抗である粘性流体に対して引っ張る動作を行う。
モーターは常時接続されたままではない。各モーターは可動構造を短時間押し、その後解放する。この構造により、モーター間の直接的な通信なしに、一つのモーターの効果が次のモーターに伝達される。
指揮者なしの協調
この簡略化されたシステムでは、筋肉の挙動に近い複数の現象が自発的に現れる。抵抗が増加すると、モーターは集合的に負荷と速度の関係を発達させ、より多くの単位が努力に寄与する。特定の条件下では、運動はぎくしゃくしたものとなり、引っ張りの段階が突然の滑りによって中断される。また、装置に沿って伝播する協調の波を形成することもできる。
研究者らは、この組織化を、精子の尾などの真核細胞の微細な突起である鞭毛や繊毛のそれと比較している。ここでもまた、分子モーターが軸糸と呼ばれる構造に沿って分布し、その活動が屈曲波に変換される。精子では、これらの波は運動性と受精能に不可欠であり、繊毛は気道内の流体循環に関わり、健康と疾患との関連を持つ。
ロボット工学への示唆
ロボット工学において、電気などのエネルギー源を運動に変換するロボットの「筋肉」である多数のアクチュエーターを協調させることは、依然として困難でコストがかかる。センサー、フィードバックループ、制御アルゴリズムがしばしば必要となり、これらはシステム全体を脆弱でエラーが発生しやすくする可能性がある。
著者らによれば、構成から協調が創発するモデルは、より単純なアクチュエーターの可能性を示している。この方向性は、柔軟な材料を使用するソフトロボットや、ロボット工学向けの人工筋肉に関する研究と一致する。研究者らは、この原理を活用することで、身体自体がその運動の形成に寄与する機械につながる可能性があると見ている。
