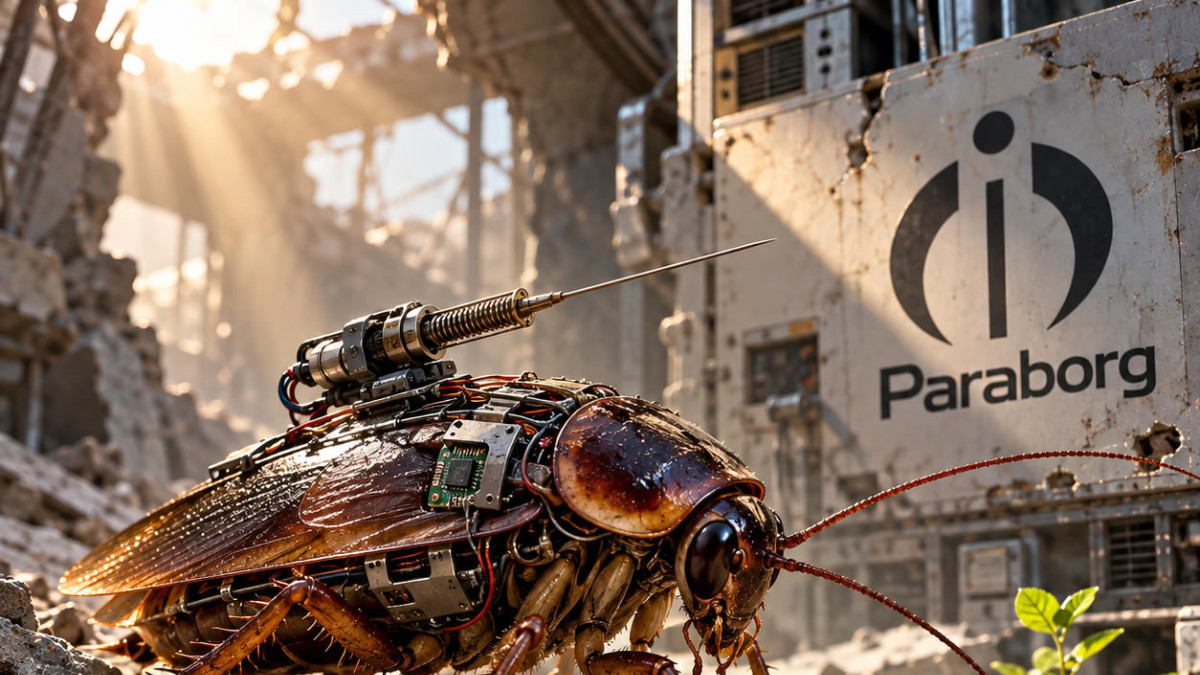

地震の瓦礫の下に閉じ込められ、背中にバネ付きの針を装着した電子部品だらけのゴキブリが近づいてくる様子を想像してください。この「パラボーグ」と名付けられた「救急サイボーグ」のプロトタイプは、救助が困難な被災者に生命維持の支援をもたらす可能性があります。オーストラリアのクイーンズランド大学の開発者たちは、その成果をAdvanced Science誌にて報告しました。
すでに移動可能な昆虫
数十年にわたり、科学者たちは電子インターフェースで改造されたサイボーグ昆虫の開発を目指してきました。ブリスベンのクイーンズランド大学バイオロボティクス研究所所長のT. Thang Vo-Doan氏によれば、これらの昆虫は「ロボティクスの最も困難な問題のいくつかを回避する近道」を提供します。昆虫サイズのロボットを「瓦礫の中を確実に移動し、不規則な表面を乗り越え、転倒後に起き上がり、自身のエネルギーを運びつつ有用なセンサーを搭載できる」ように作ることは、「非常に困難」だと彼は述べています。
昆虫の体の各部分を機械的に再現する代わりに、研究者たちはすでにこれらの能力を持つ動物に電子インターフェースを移植できます。以前の研究では、甲虫や蛾を遠隔操作することが可能であることが示されましたが、これらは主に受動的なセンサーのプラットフォームとして使われていました。
2023年、Vo-Doan氏と同僚のThanh Nho Do氏は、国際IEEEロボティクス・オートメーション会議(ICRA)直前に、捜索救助用サイボーグ昆虫について言及しました。彼らは「昆虫が被災者を見つけた後、何が起こるのか?」という疑問を持ちました。単に位置を特定するだけでなく、救助隊が到着するまでの間に何らかの支援を提供できるのか?と。
救助に役立つ巨大ゴキブリ
この疑問に答えるため、研究者たちはオーストラリア原産の巨大な掘削ゴキブリ(Macropanesthia rhinoceros)を用いました。彼らは自重の半分以上の荷重を運べる昆虫が必要でした。約40グラムのこの種は世界で最も重いゴキブリであり、その大きさはインターフェースの装着を容易にします。
ゴキブリには軽量の電子機器が装着され、触角と尾のような小さな付属器であるセークに電極が埋め込まれました。ゲームコントローラーを使った無線操作で、これらの電極は昆虫を左や右に旋回させたり、前進や停止を制御します。
一部の昆虫には無線カメラが搭載され、他は遠隔操作可能な注射器を装着しました。バネが薬剤入りの注射器を近くの標的に向けて発射します。注射器内の化学反応により二酸化炭素が発生し、その圧力で内容物が標的に注入されます。パラボーグはチームで作業するよう設計されており、カメラを運ぶ個体と、生命維持に重要な薬剤を注入する個体がいます。
科学者たちは、重量と大きさが複雑な地形での移動性を損なう可能性があるため、同じゴキブリにカメラと注射器を組み合わせることは避けました。この二重の電子機器は消費電力も増加させ、稼働時間を短縮します。したがって、役割が補完的な専門化したサイボーグの群れによるアプローチを検討しています。
実証実験では、パラボーグは3つのチェックポイントを通過して2.5メートルを移動し、8×10センチのシリコン標的に針を射出することに成功しました。25回の試行で、ゴキブリは毎回コースを完走し、注射成功率は72%でした。
まだ多くの実用的課題が残る
Vo-Doan氏らは現在、被災者の動きを補正すること、倒壊した建物内で信頼性の高い無線通信を確立すること、瓦礫や埃に満ちた環境を通過する際のサイボーグの誘導など、複数の具体的な問題解決を目指しています。特に複数のサイボーグを同時に操作する場合、自律性の向上が重要になると考えています。
研究者はこれらの昆虫が生き物であることを強調します。「私たちは従来の車輪付きロボットのように完全に操作しているわけではありません。電気刺激は方向を制御しますが、昆虫自身が多くの運動を生成し制御しています」と説明します。この不確実性を補うため、パラボーグには位置特定や行動監視が可能なより高度な搭載システムが必要です。
Vo-Doan氏はまた、この研究の範囲を慎重に評価しています。「これは今日すぐに人に使える医療機器であるとは提案していません」と述べています。薬剤の選択と投与量、無菌性、針の安全性、信頼性、規制などは依然として未解決の課題です。
