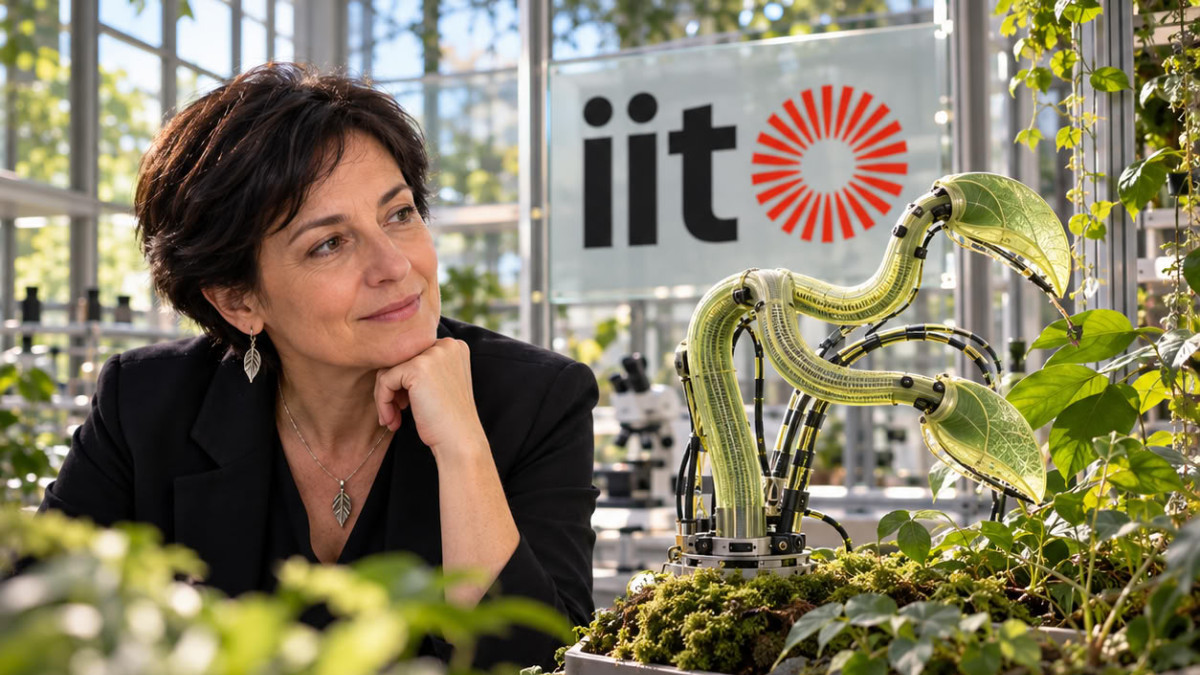

ジェノバにあるイタリア工科大学(IIT)のロボット工学者、バーバラ・マッツォライは、キャリアの初期から自然からインスピレーションを得てきた。彼女は現在、新しいアプローチである持続可能性ロボット工学を提唱している。これは、7月に『Nature Machine Intelligence』で発表されたマニフェストで紹介されている。
生物に着想を得たロボット
生物学を学んだマッツォライは、予期せぬ機会に道を転じ、生物が発展させてきた解決策に基づくバイオインスパイアード・ロボティクス(生物模倣ロボット工学)の先駆者の一人となった。彼女はタコ、植物の根、さらには種子に着想を得たロボットを設計してきた。「私は常に生物、進化の過程によって選択された自然界の驚くほど多様な解決策に魅了されてきました」と彼女は語る。
ピサ大学で生物学の修士号を取得後、1999年からこの分野で著名なロボット工学者、パオロ・ダリオの研究助手として働き始めた。彼女はまずセンサーを開発し、その後、空気、水、土壌を監視するためのロボットを開発した。2004年には助教授に昇進し、タコに着想を得たソフトロボットの設計に参加した。「私たちはこれを、ソフトロボティクスというアイデアを立ち上げるためのパラダイムとして提案しました。ロボットが動物のように柔軟でありながら、環境に対して大きな力を発揮できることを示すためです」と彼女は説明する。
2009年、彼女はIITのマイクロバイオロボティクスセンターのチームリーダーとなり、ローマ大学トル・ヴェルガータ校でマイクロシステム工学の博士号を取得した2年後には同センターの所長に就任した。
根のモデル
その後、植物が彼女の研究で重要な位置を占めるようになった。マッツォライは、根が効率的に地下を探査する能力に惹かれた。この能力は、環境モデリングや精密農業に使用される機械に応用できると彼女は考えている。彼女によれば、根は非常に細い先端部分のみが成長し、より太い基部は動かない。このため、地表から構造全体を押し進める従来のドリルと比較して、土壌を貫通するのに必要なエネルギーが大幅に削減されるという。
この原理を再現するため、彼女のチームはロボットの先端に配置された小型化された3Dプリンターを開発した。これは加熱されたノズルを通して熱可塑性フィラメントを注入し、自身の後方に蛇のような形状の本体を構築する。先端にはまた、障害物を回避し、近くの栄養分や水を検出するためのセンサーも搭載されている。研究者は、植物は生涯を通じて動き続けると指摘する。「植物は本当に生涯を通じて成長します。彼らは形態や行動を外部環境に適応させ、修復し、知覚し、コミュニケーションを取ります」。
より持続可能なロボット工学
バーバラ・マッツォライによれば、プラスチックや自動車用バッテリーを含む多くの現代技術は、ライフサイクルの終了時における環境への影響についてほとんど考慮されずに設計されてきたという。彼女はロボット工学が同じ道をたどることを避けたいと考えている。持続可能性ロボット工学は、3つの柱に基づいている。ロボットの環境への影響を制限すること、あらゆる国や社会経済的状況の人々が利用できるようにすること、そしてロボットが「共生的」、つまり人間と自然の両方に有益であるようにすることだ。
具体的には、ロボットの設計にライフサイクルの概念を組み込み、使用終了時にそれらの機械が再利用、リサイクル、または生分解可能となるようにすることを提案している。彼女は、これを達成する手段は存在し、このビジョンが未来のロボット工学者を鼓舞すると確信しているという。「本当にこの分野で働きたいと思っている若者がいます。なぜなら、それが未来、彼らの未来だからです」と彼女は締めくくる。環境悪化の脅威に直面し、「彼らは何か役立つものを開発したいと思っている」のだ。