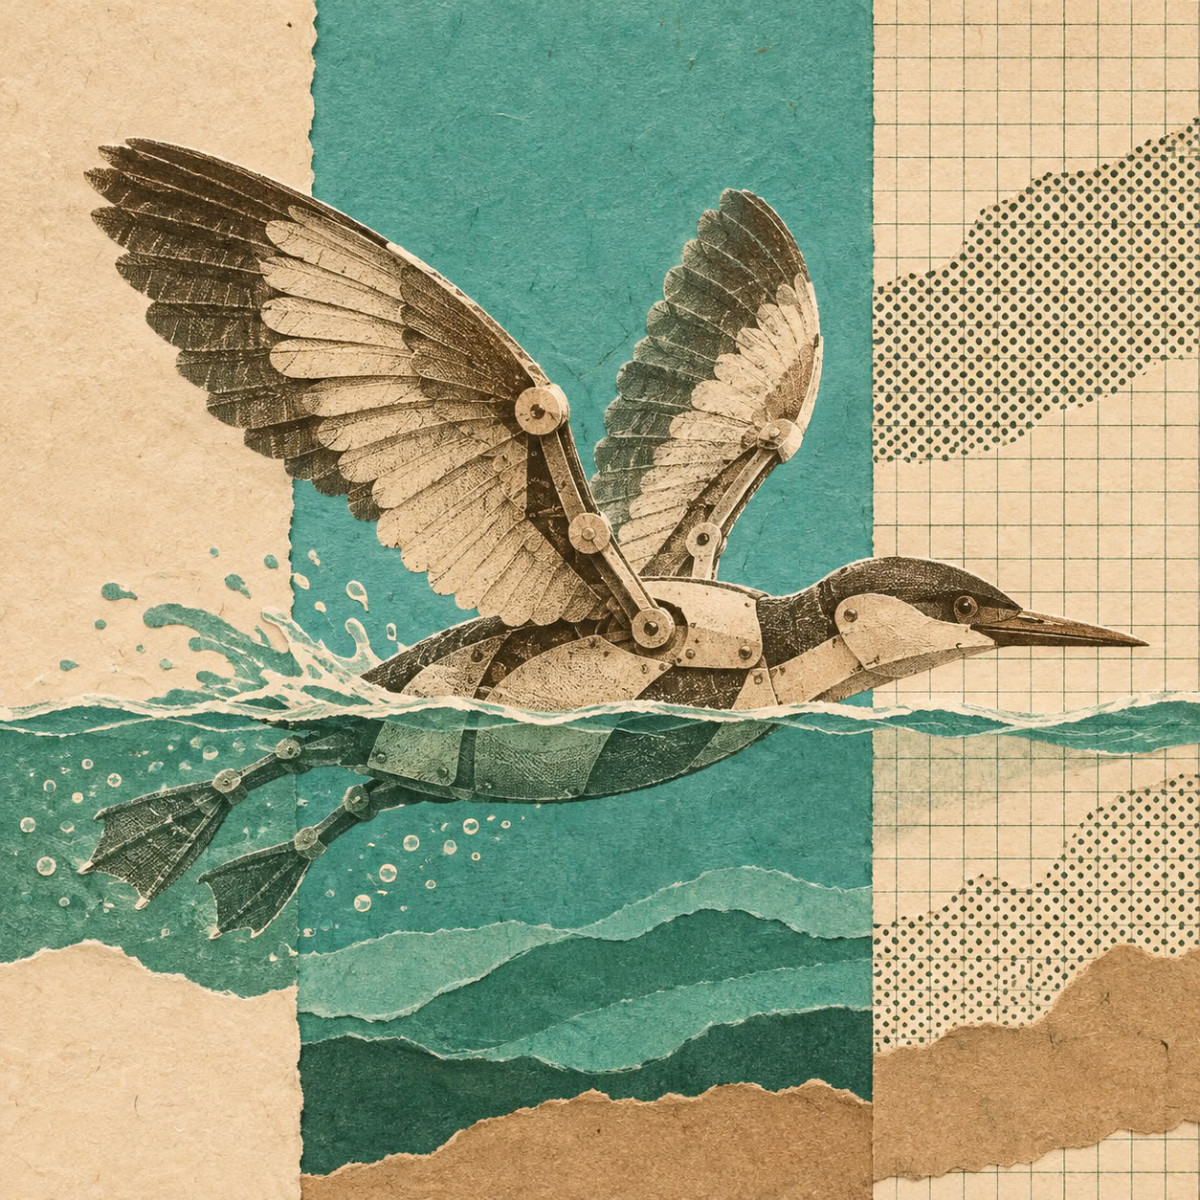

Ingenieurs van de EPFL en het MIT hebben een robot ontworpen die onder water kan zwemmen, het oppervlak kan oversteken en in de lucht kan vliegen, net als sommige duikvogels. Het toestel, ‘flapping-wing aerial-aquatic vehicle’ (FAAV) genoemd, weegt minder dan 300 gram en moet wetenschappers helpen de mechanica te bestuderen die deze vogels in staat stelt van lucht naar water over te gaan. De resultaten zijn gepubliceerd in het tijdschrift Science.
Duikers, meeuwen, papegaaiduikers en stormvogels behoren tot de ongeveer 100 vogelsoorten die zowel kunnen vliegen als zwemmen. Ze kunnen duiken om hun prooi te achtervolgen en vervolgens weer opstijgen. De robot werkt volgens hetzelfde principe. Hij bestaat uit een centrale romp, twee flexibele klapwijnen en een verstelbare staart. Vleugels en staart kunnen worden vervangen door modellen van verschillende grootte. Tijdens experimenten in een bassin en in een meer identificeerden de ingenieurs combinaties van vleugelgrootte, klapfrequentie en staarthoek die de robot soepel laten overgaan van zwemmen naar het oversteken van het oppervlak en vervolgens naar vliegen.
Volgens de onderzoekers kunnen deze resultaten helpen begrijpen hoe duikvogels hun vliegmechanica aanpassen aan twee media met zeer verschillende fysische eigenschappen. Het ontwerp zou ook de weg kunnen openen naar een nieuwe categorie drones en lucht-water-voertuigen. De auteurs stellen zich voor dat deze gevleugelde robots kunnen worden ingezet om gebieden in het water te bereiken en monsters te nemen die te gevaarlijk zijn voor traditionele schepen.
De eerste auteur, Raphael Zufferey, voormalig onderzoeker aan de EPFL en nu assistent-professor werktuigkunde aan het MIT, schetst dit gebruiksbeeld: « Onze ideale visie is dat oceanografen, mariene biologen en kustgemeenschappen deze robot kunnen lanceren vanaf een boot of vanaf de kust. Hij zou vliegen naar het gebied van belang, of dat nu een ijsberg, een haveninstallatie of een groep walvissen is. Hij zou duiken om een meting uit te voeren of een monster te nemen, en dan terugkeren om de gegevens door te geven, voor een fractie van de kosten van traditionele methoden. Daarna zou hij weer kunnen vertrekken om opnieuw te duiken. »
Het werk begon toen Raphael Zufferey postdoctoraal onderzoeker was bij het Laboratorium voor Intelligente Systemen (LIS) en het laboratorium voor Biorobotica (BioRob) van de School of Engineering van de EPFL, onder supervisie van de directeuren van deze laboratoria, Dario Floreano en Auke Ijspeert, ook medeauteurs van de studie. Hij voltooide het werk aan het MIT, waar hij nu het AURA Lab leidt, gewijd aan het ontwerp van bio-geïnspireerde lucht- en watervoertuigen. Ook medeauteurs van het Northwest Indian College in de Verenigde Staten hebben aan de studie bijgedragen.
Een robot ontworpen naar de biomechanica van vogels
De vleugels bestaan uit dunne membranen bedekt met hydrofobe nanodeeltjes, die water afstoten, om het afvoeren van water te vergemakkelijken. De romp bevat een batterij en een waterdichte elektromotor die een krukas aandrijft, een mechanisme dat roterende beweging omzet in verticale klappen van de vleugels, op vooraf ingestelde frequenties. De staart is gemotoriseerd en kan zijn hoek veranderen om de robot te helpen stijgen of duiken.
De tests werden eerst uitgevoerd in een klein bassin aan de EPFL en vervolgens in het Meer van Genève. Volgens de onderzoekers zijn de grootte van de vleugels, die 80 centimeter meten, en hun flexibiliteit bepalend: ze moeten soepel genoeg zijn om de amplitude van de slagen in het water te beperken, en stevig genoeg om de robot in de lucht te houden. De robot kan zwemmen met een snelheid van bijna een meter per seconde wanneer hij klapt met een frequentie van ongeveer 5 hertz, oftewel vijf slagen per seconde, en vliegen met ongeveer 6 meter per seconde bij een vergelijkbare frequentie. Deze snelheden en frequenties liggen dicht bij die van echte duikvogels. Om van water naar lucht over te gaan, moet de robot onder een hoek van 70 graden worden gekanteld, een relatief steile hoek, om te voorkomen dat de uiteinden van zijn vleugels het oppervlak raken.
Zonder poten
Deze combinatie van parameters stelt de robot in staat om onder water te zwemmen, van het oppervlak op te stijgen en te vliegen zonder een element dat veel duikvogels wel hebben: poten. « Als je naar vogels kijkt, moeten de meesten met hun poten aan het oppervlak peddelen om op te stijgen. De vraag was of robots die ook nodig hadden. En het blijkt van niet, » zegt Raphael Zufferey. « Niemand was er tot nu toe in geslaagd om met vleugels uit het water op te stijgen. »
Het vervolg van het werk richt zich op het verbeteren van het vleugelontwerp, zodat ze kunnen draaien in plaats van alleen op en neer te klappen. De onderzoekers zijn ook van plan de prestaties van de robot te testen onder turbulente omstandigheden, zoals zwemmen in ruw water of vliegen in de wind. Ze hopen vervolgens dit voertuig in te zetten om bij te dragen aan het beantwoorden van vragen in de oceaanwetenschap.
