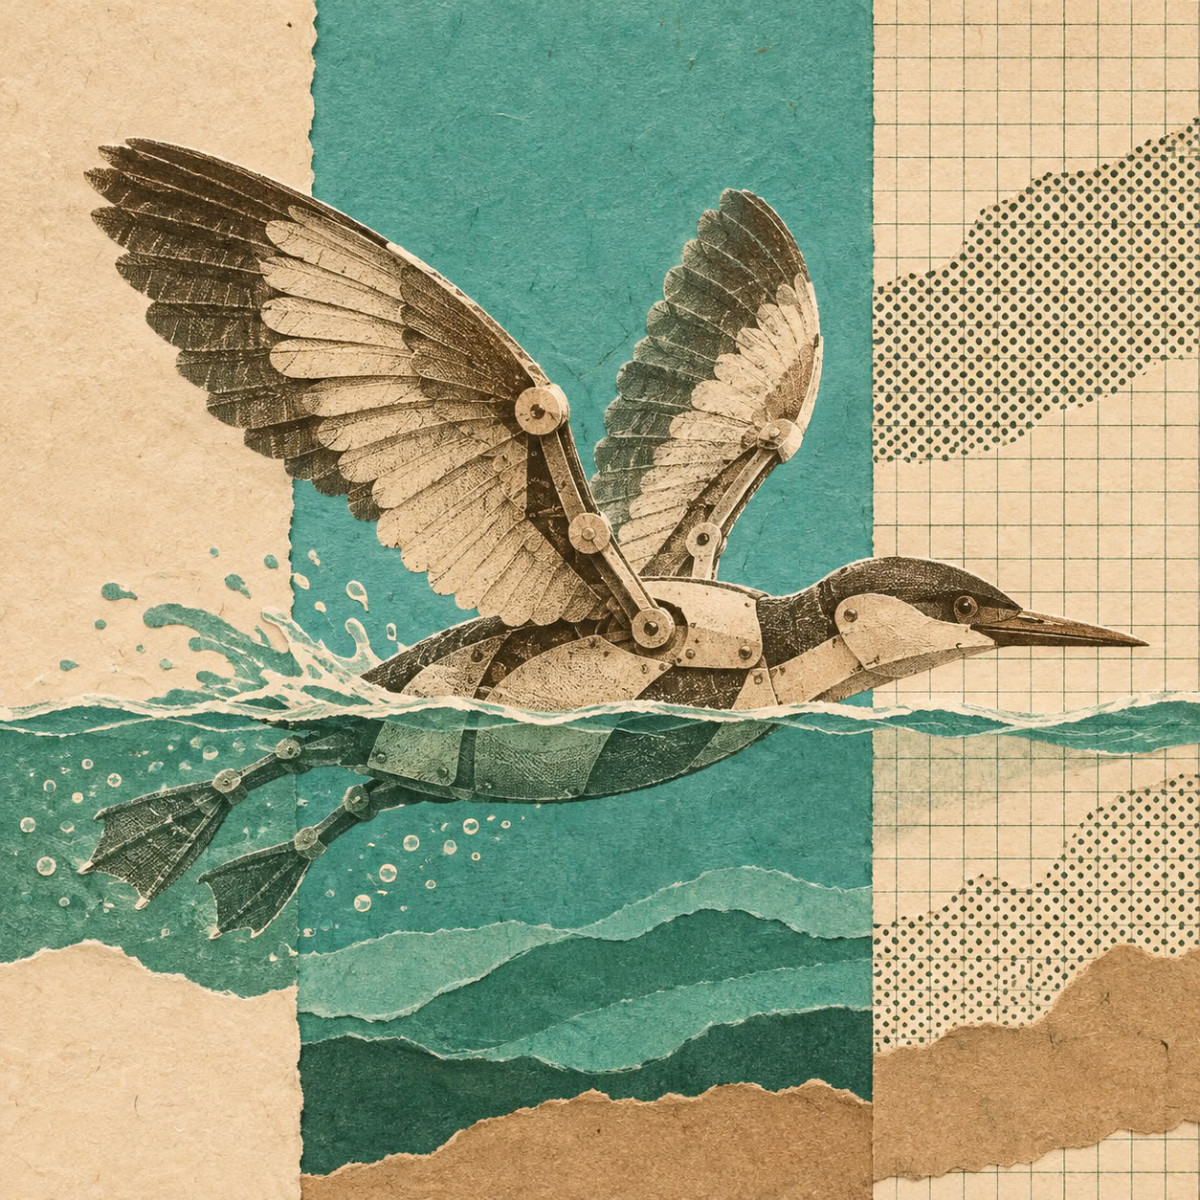

صمم مهندسون من المعهد الفدرالي التقني العالي في لوزان (EPFL) ومعهد ماساتشوستس للتكنولوجيا (MIT) روبوتًا قادرًا على السباحة تحت الماء، واختراق السطح، والطيران في الهواء، على غرار بعض طيور الغطس. أُطلق عليه اسم «مركبة هوائية مائية بأجنحة خافقة» (FAAV)، وهو يزن أقل من 300 غرام، ومن المفترض أن يساعد العلماء في دراسة الميكانيكا التي تمكن هذه الطيور من الانتقال من الهواء إلى الماء. نُشرت النتائج في مجلة Science.
يعد طائر الغطاس والنورس والبفن والنوء من بين نحو 100 نوع من الطيور القادرة على الطيران والسباحة معًا. يمكنها الغوص لمطاردة فرائسها، ثم استئناف التحليق. يتبنى الروبوت هذا المبدأ. فهو يتألف من جسم مركزي، أو هيكل، وجناحين مرنين خافقين، وذيل قابل للتوجيه. يمكن استبدال الأجنحة والذيل بنماذج بأحجام مختلفة. خلال تجارب أُجريت في حوض وفي بحيرة، حدد المهندسون تركيبات من حجم الجناح، وتردد الخفقان، وزاوية الذيل تسمح للروبوت بالانتقال بسلاسة من السباحة إلى اختراق السطح، ثم إلى الطيران.
وفقًا للباحثين، يمكن أن تساعد هذه النتائج في فهم كيفية تكيف طيور الغطس مع ميكانيكا طيرانها لبيئتين ذواتي خصائص فيزيائية مختلفة جدًا. قد يفتح التصميم أيضًا الطريق أمام فئة جديدة من الطائرات المسيرة والمركبات الهوائية المائية. يتصور المؤلفون أن هذه الروبوتات المجنحة يمكن نشرها للوصول إلى مناطق مائية خطيرة جدًا على السفن التقليدية وجمع عينات منها.
يصف المؤلف الأول، رافائيل زوفيري، الباحث السابق في EPFL والأستاذ المساعد حاليًا في الهندسة الميكانيكية في MIT، سيناريو الاستخدام هذا: «تصورنا المثالي هو أن يتمكن علماء المحيطات، وعلماء الأحياء البحرية، والمجتمعات الساحلية من إطلاق هذا الروبوت من قارب أو من الشاطئ. سيطير إلى منطقة الاهتمام، سواء كانت جبلًا جليديًا، أو منشأة مينائية، أو مجموعة من الحيتان. سيغوص لإجراء قياس أو جمع عينة، ثم يعود لإرسال البيانات، بتكلفة جزء بسيط من تكلفة الطرق التقليدية. بعد ذلك، يمكنه العودة للغوص مرة أخرى.»
بدأ العمل عندما كان رافائيل زوفيري باحثًا ما بعد الدكتوراه في مختبر الأنظمة الذكية (LIS) ومختبر البيوروبوتيكا (BioRob) في كلية الهندسة في EPFL، تحت إشراف مديري هذين المختبرين، داريو فلورانو وأوكي إيسبيرت، واللذين شاركا أيضًا في تأليف الدراسة. أكمل العمل في MIT، حيث يدير الآن مختبر AURA، المكرس لتصميم مركبات مستوحاة من الطبيعة جوية ومائية. كما شارك في الدراسة مؤلفون مشاركون من كلية نورث ويست إنديان كوليدج في الولايات المتحدة.
روبوت مصمم وفقًا للميكانيكا الحيوية للطيور
تتكون الأجنحة من أغشية رقيقة مغطاة بجسيمات نانوية كارهة للماء، لتسهيل تصريف الماء. يحتوي الجسم على بطارية ومحرك كهربائي مقاوم للماء يقود عمود مرفق، وهي آلية تحول الحركة الدورانية إلى خفقان رأسي للأجنحة، بترددات محددة مسبقًا. الذيل مزود بمحرك ويمكنه تغيير زاويته لمساعدة الروبوت على الصعود أو الغوص.
أُجريت الاختبارات أولاً في حوض صغير في EPFL، ثم في بحيرة ليمان. وفقًا للباحثين، يعد حجم الأجنحة، الذي يبلغ 80 سنتيمترًا، ومرونتها عاملين حاسمين: يجب أن تكون مرنة بما يكفي للحد من سعة الخفقان في الماء، وصلبة بما يكفي لإبقاء الروبوت في الهواء. يمكن للروبوت السباحة بسرعة تقارب مترًا واحدًا في الثانية عندما يخفق بتردد يقارب 5 هرتز، أي خمس خفقات في الثانية، والطيران بسرعة تقارب 6 أمتار في الثانية بتردد مماثل. هذه السرعات والترددات قريبة من تلك الخاصة بطيور الغطس الحقيقية. للانتقال من الماء إلى الهواء، يجب إمالة الروبوت بزاوية 70 درجة، وهي زاوية حادة نسبيًا، لتجنب ملامسة أطراف أجنحته للسطح.
بدون أرجل
هذه المجموعة من المعلمات تمكن الروبوت من السباحة تحت الماء، والإقلاع من السطح، والطيران دون عنصر تمتلكه العديد من طيور الغطس: الأرجل. يقول رافائيل زوفيري: «إذا نظرت إلى الطيور، فإن معظمها يجب أن تجدف بأرجلها على السطح للإقلاع. كان السؤال هو ما إذا كانت الروبوتات تحتاج إلى ذلك أيضًا. وتبين أنها لا تحتاج. لم يتمكن أحد حتى الآن من الإقلاع من الماء باستخدام الأجنحة.»
يركز العمل اللاحق على تحسين تصميم الأجنحة، بحيث تتمكن من الدوران بالإضافة إلى الخفقان لأعلى ولأسفل. يخطط الباحثون أيضًا لاختبار أداء الروبوت في ظروف مضطربة، مثل السباحة في مياه مضطربة أو الطيران في مهب الريح. يأملون بعد ذلك بنشر هذه المركبة للمساعدة في الإجابة على أسئلة علم المحيطات.
