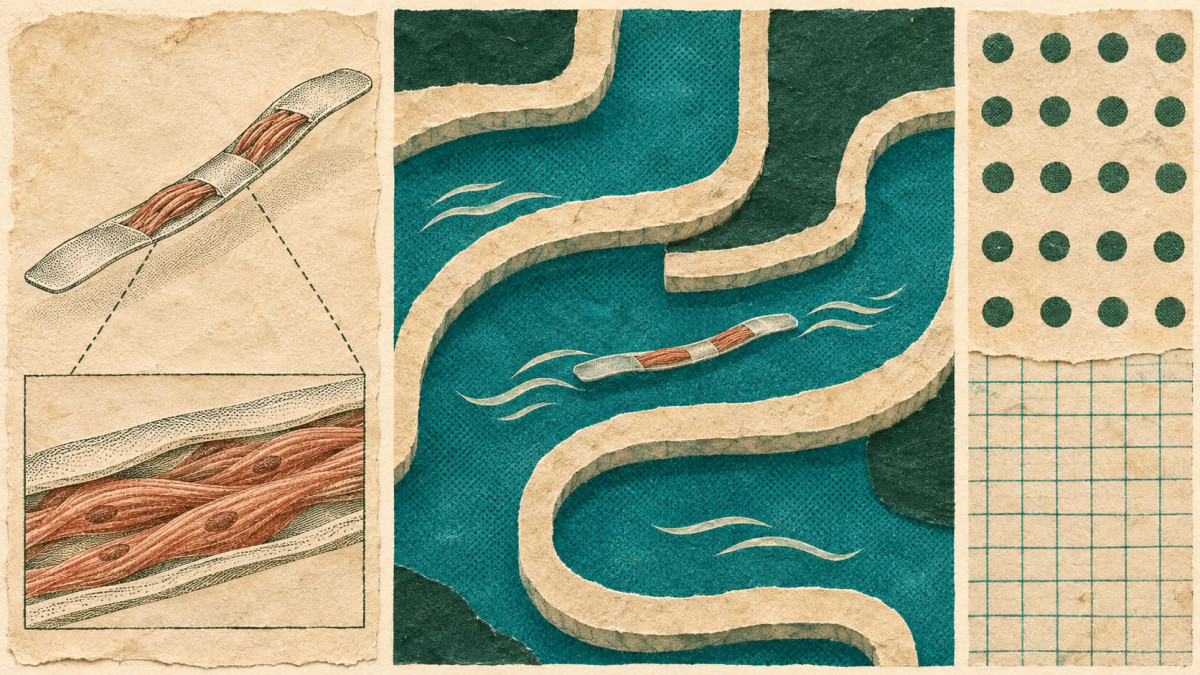

صمم مهندسون في معهد ماساتشوستس للتكنولوجيا روبوتًا سباحًا فائق الرقة، تغطي زعانفه طبقة واحدة من الخلايا العضلية الحية التي تنقبض تحت تأثير الضوء. وفقًا لدراسة نُشرت في مجلة Advanced Functional Materials، يمكن لهذا الروبوت السباحة والانعطاف عبر متاهة مائية بسيطة.
« هيكل » هذا الروبوت المائي هو فيلم من الهلام بحجم طول وعرض عود علكة تقريبًا. يشكل نصفاه « زعانف » الجهاز. كل منهما مغطى بطبقة من الخلايا العضلية الحية، أرق من شعرة واحدة. تم تعديل هذه الخلايا وراثيًا لتنقبض استجابة للضوء.
عندما يسلط الضوء على زعنفة، تنقبض العضلات على سطحها وتخفق الزعنفة بقوة كافية لدفع الروبوت في الماء. من خلال تناوب ومضات الضوء بين زعنفة وأخرى، على فترات مختلفة، يمكن للباحثين التحكم في اتجاه وسرعة الجهاز.
بأقصى سرعة له، يقطع الروبوت مسافة تعادل حوالي أربعة أضعاف طوله في الدقيقة. الرقم متواضع مقارنة بالسباحين الأولمبيين، الذين يمكنهم قطع ما يصل إلى 65 ضعف طولهم في نفس الفترة. ومع ذلك، يمكن للروبوت منافسة سباحين أبطأ، مثل قرش البقرة، الذي يستكشف المحيط بنفس الوتيرة تقريبًا.
تؤكد ريتو رامان، الأستاذة المساعدة في الهندسة الميكانيكية بمعهد ماساتشوستس للتكنولوجيا ومؤلفة الدراسة، على صعوبة المهمة: « يتطلب الأمر قوة كبيرة للتحرك في الماء بدلاً من الهواء. الروبوت قوي بما يكفي، نظرًا لحجمه. » وفقًا لها، هذا هو المثال الأول لروبوت ثنائي الأبعاد رقيق جدًا، يعمل بالعضلات وقادر على الحركة.
تحسين الهيكل
تناولت الأعمال السابقة للفريق، التي أجريت العام الماضي، قرصًا من العضلات الاصطناعية مستوحى من قزحية العين. لهذا المشروع، طبع الباحثون أخاديد مركزية وشعاعية على قرص من الهلام، ثم زرعوا عليه خلايا عضلية. كان هذا القرص يتمدد وينقبض تحت تأثير الضوء، على غرار حدقة العين. ومع ذلك، ظلت الحركات محدودة للغاية. « لم تتحرك سوى حوالي 100 ميكرون، » أوضحت ريتو رامان. « من وجهة نظر الروبوتات، كانت حركاتهم ضئيلة. »
لإنتاج المزيد من القوة، سعى الفريق إلى تحسين الدعامة التي تنمو عليها الخلايا. في الجهاز السابق، نمت الخلايا على الفيبرين، وهو هلام شديد النعومة يمكنه، وفقًا للباحثين، الانكماش بسرعة تحت تأثير القوى الناتجة عن العضلات. لذلك قاموا بتغيير ثلاثة معايير: تركيب الهلام، صلابته، بالإضافة إلى حجم وشكل الأخاديد.
أظهرت الاختبارات أن الخلايا تتماشى بشكل أفضل في الأخاديد ذات القاع المربع مقارنة بالأخاديد المنحنية. يساعد المحاذاة الأكثر وضوحًا على اندماج الخلايا في ألياف، مما يشكل نسيجًا عضليًا أقوى وأكثر تناسقًا. كما استبدل الباحثون الفيبرين بالجيلاتين الميثاكريلي (GelMA)، وهو مادة شائعة الاستخدام في هندسة الأنسجة. تم محاذاة الخلايا بشكل أفضل وأنتجت أكبر قدر من القوة على الهلام الأكثر صلابة. تبين أن طبقة من GelMA بسمك نصف ملليمتر كافية لدعم طبقة واحدة من الخلايا العضلية، دون أن تنفصل أثناء الانقباضات.
يحتوي الروبوت النهائي على زعانفين، بهلام مُخدد من كلا الجانبين ومبطن بالخلايا العضلية. « يمكن اعتبار الروبوت مزودًا بعضلتين مستقلتين، » تشرح ريتو رامان. « إذا سلطت الضوء على واحدة فقط، تتحرك تلك العضلة فقط. إذا سلطت الضوء على كليهما، تخفق كلتاهما. » في طبق بتري كبير مملوء بالماء، حرك الباحثون مصدر ضوء يدويًا، وتبع الروبوت الضوء بخفق زعانفه لاجتياز متاهة.
الشكل الحالي لا يزال بسيطًا. أراد الباحثون أولاً إثبات أن الروبوت يمكنه إنتاج قوة كافية للسباحة. « هدفنا التالي هو تحسين تصميم الجسم للسباحة بشكل أسرع، » تشير ريتو رامان. « ولكن حتى بسرعة منخفضة، يمكن تخيل سباح يعمل بالدفع العضلي يُستخدم لمراقبة البيئة المائية. » دُعمت الأعمال جزئيًا من قبل مكتب البحوث البحرية.
