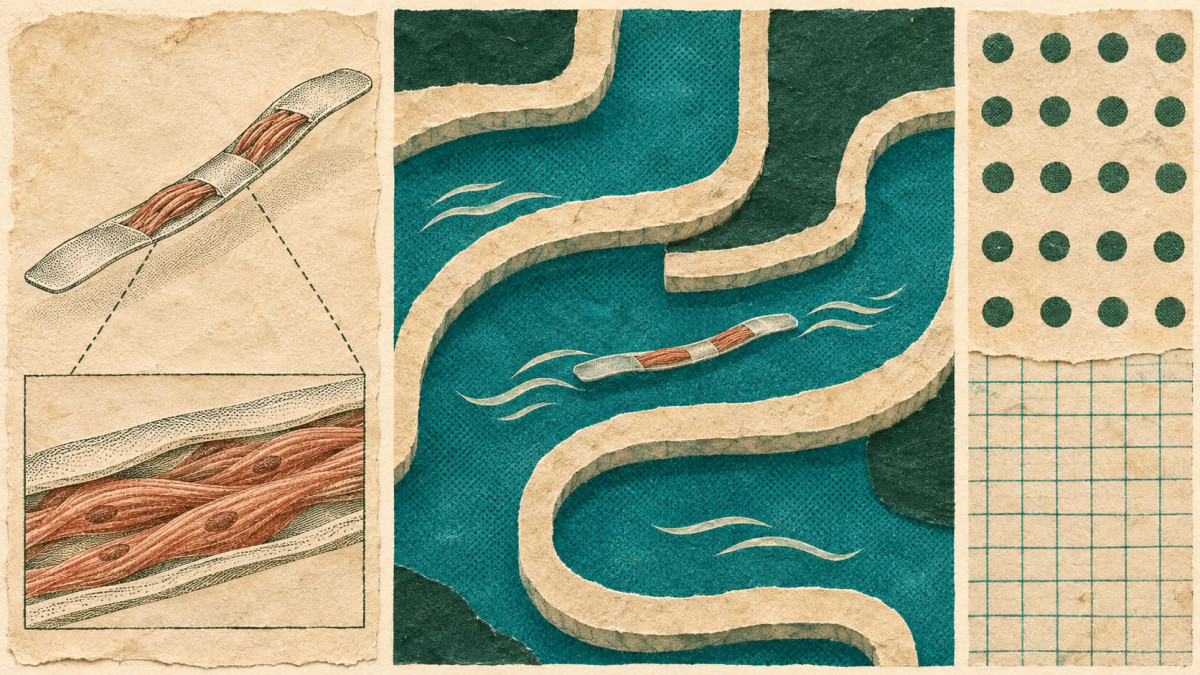

Ingenieros del MIT han diseñado un robot nadador ultrafino, cuyas aletas están recubiertas por una sola capa de células musculares vivas que se contraen bajo el efecto de la luz. Según un estudio publicado en la revista Advanced Functional Materials, este robot puede nadar y girar a través de un laberinto acuático simple.
- Ingenieros del MIT crean un robot nadador ultrafino impulsado por células musculares vivas.
- Las células se contraen con la luz y hacen batir las aletas del robot.
- El robot nada y gira en un laberinto acuático siguiendo una fuente luminosa.
- Su velocidad es modesta, y el equipo quiere optimizar su diseño para nadar más rápido.
El «esqueleto» de este robot acuático es una película de gel de aproximadamente la longitud y anchura de un palillo de chicle. Sus dos mitades forman las «aletas» del dispositivo. Cada una está recubierta por una capa de células musculares vivas, más fina que un solo cabello. Estas células han sido modificadas genéticamente para contraerse en respuesta a la luz.
Cuando una luz ilumina una aleta, los músculos en su superficie se contraen y la aleta bate con suficiente fuerza para propulsar el robot en el agua. Alternando los destellos lumínicos entre una aleta y la otra, a diferentes intervalos, los investigadores pueden controlar la dirección y la velocidad del dispositivo.
A su velocidad máxima, el robot recorre aproximadamente cuatro veces su longitud en un minuto. La cifra es modesta comparada con los nadadores olímpicos, capaces de recorrer hasta 65 veces su longitud en el mismo lapso. El robot puede, sin embargo, rivalizar con nadadores más lentos, como el tiburón vaca, que explora el océano aproximadamente a la misma velocidad.
Ritu Raman, profesora asociada de ingeniería mecánica en el MIT y autora del estudio, destaca la dificultad de la tarea: «Se necesita mucha fuerza para moverse en el agua en lugar de en el aire. El robot es bastante potente, teniendo en cuenta su tamaño». Según ella, se trata del primer ejemplo de un robot bidimensional muy fino, propulsado por músculos y capaz de desplazarse.
Optimizar el esqueleto
Los trabajos previos del equipo, realizados el año anterior, se centraban en un disco de músculo artificial inspirado en el iris del ojo. Para este proyecto, los investigadores imprimieron surcos concéntricos y radiales en un disco de gel, y luego depositaron células musculares. Este disco se dilataba y se contraía bajo el efecto de la luz, a la manera de una pupila. Los movimientos seguían siendo muy limitados. «Solo se movieron unos 100 micrómetros, explicó Ritu Raman. Desde el punto de vista de la robótica, sus movimientos eran minúsculos».
Para producir más fuerza, el equipo buscó optimizar el soporte sobre el que crecen las células. En el dispositivo anterior, las células se cultivaban sobre fibrina, un gel ultrablando que, según los investigadores, podía retraerse rápidamente bajo el efecto de las fuerzas generadas por los músculos. Por ello, variaron tres parámetros: la composición del gel, su rigidez, así como el tamaño y la forma de los surcos.
Las pruebas mostraron que las células se alineaban mejor en surcos de fondo cuadrado que en surcos curvos. Una alineación más nítida favorece la fusión de las células en fibras, que forman un tejido muscular más sólido y mejor coordinado. Los investigadores también reemplazaron la fibrina por gelatina metacrilada (GelMA), un material comúnmente utilizado en ingeniería tisular. Las células se alinearon mejor y produjeron más fuerza sobre los geles más rígidos. Una capa de GelMA de medio milímetro de espesor resultó suficiente para sostener una sola capa de células musculares, sin que se despegaran durante las contracciones.
El robot final cuenta con dos aletas, cuyo gel está surcado por ambos lados y tapizado de células musculares. «Se puede ver el robot como dotado de dos músculos independientes, explica Ritu Raman. Si se ilumina solo uno de los dos, solo ese músculo se mueve. Si se iluminan los dos, ambos baten». En una gran caja de Petri llena de agua, los investigadores movieron manualmente una fuente luminosa, y el robot siguió la luz batiendo sus aletas para atravesar un laberinto.
La forma actual sigue siendo simple. Los investigadores primero quisieron demostrar que el robot podía producir suficiente fuerza para nadar. «Nuestro próximo objetivo es optimizar el diseño del cuerpo para nadar más rápido, indica Ritu Raman. Pero incluso a baja velocidad, se puede imaginar un nadador de propulsión muscular utilizado para la vigilancia del medio ambiente acuático». Los trabajos fueron apoyados en parte por la Office of Naval Research.
