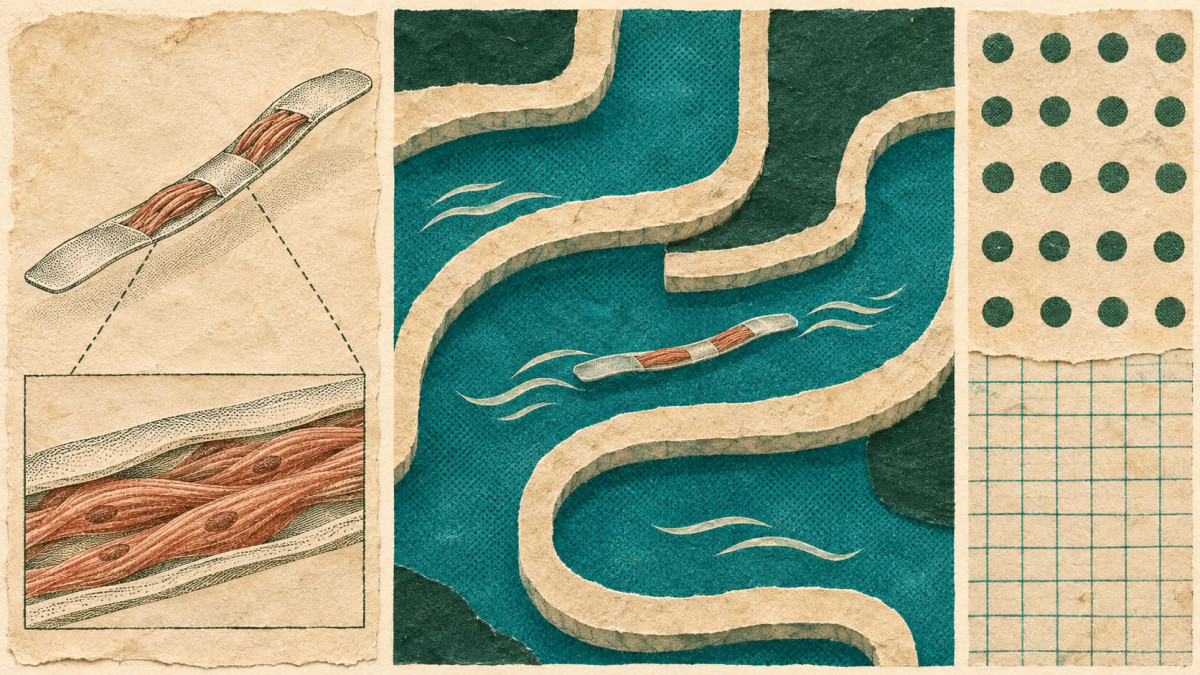

Engenheiros do MIT conceberam um robot nadador ultrafino, cujas barbatanas são revestidas por uma única camada de células musculares vivas que se contraem sob o efeito da luz. Segundo um estudo publicado na revista Advanced Functional Materials, este robot consegue nadar e virar através de um labirinto aquático simples.
O «esqueleto» deste robot aquático é uma película de gel com aproximadamente o comprimento e a largura de um pau de pastilha elástica. As suas duas metades formam as «barbatanas» do aparelho. Cada uma está revestida por uma camada de células musculares vivas, mais fina do que um único cabelo. Estas células foram geneticamente modificadas para se contraírem em resposta à luz.
Quando uma luz incide sobre uma barbatana, os músculos à sua superfície contraem-se e a barbatana bate com força suficiente para propulsionar o robot na água. Ao alternar os flashes de luz entre uma barbatana e a outra, em diferentes intervalos, os investigadores conseguem controlar a direção e a velocidade do aparelho.
À sua velocidade máxima, o robot percorre cerca de quatro vezes o seu comprimento num minuto. O valor é modesto comparado com nadadores olímpicos, capazes de percorrer até 65 vezes no mesmo período. O robot consegue, no entanto, rivalizar com nadadores mais lentos, como o tubarão-vaca, que explora o oceano a um ritmo semelhante.
Ritu Raman, professora associada de engenharia mecânica no MIT e autora do estudo, salienta a dificuldade da tarefa: «É necessária muita força para se mover na água em vez de no ar. O robot é bastante poderoso, tendo em conta o seu tamanho.» Segundo ela, este é o primeiro exemplo de um robot bidimensional muito fino, propulsionado por músculos e capaz de se mover.
Otimizar o esqueleto
Os trabalhos anteriores da equipa, realizados no ano anterior, centraram-se num disco de músculo artificial inspirado na íris do olho. Para este projeto, os investigadores imprimiram sulcos concêntricos e radiais num disco de gel, onde depois depositaram células musculares. Este disco dilatava-se e contraía-se sob o efeito da luz, à semelhança de uma pupila. Os movimentos permaneciam, no entanto, muito limitados. «Só se moveram cerca de 100 micrómetros, explicou Ritu Raman. Do ponto de vista da robótica, os seus movimentos eram minúsculos.»
Para produzir mais força, a equipa procurou otimizar o suporte onde as células crescem. No dispositivo anterior, as células eram cultivadas sobre fibrina, um gel ultramole que, segundo os investigadores, podia retrair-se rapidamente sob o efeito das forças geradas pelos músculos. Variaram, portanto, três parâmetros: a composição do gel, a sua rigidez, bem como o tamanho e a forma dos sulcos.
Os testes mostraram que as células se alinhavam melhor em sulcos de fundo quadrado do que em sulcos curvos. Um alinhamento mais nítido favorece a fusão das células em fibras, que formam um tecido muscular mais sólido e melhor coordenado. Os investigadores substituíram também a fibrina por gelatina metacrilada (GelMA), um material comummente usado em engenharia de tecidos. As células alinharam-se melhor e produziram mais força nos géis mais rígidos. Uma camada de GelMA com meio milímetro de espessura revelou-se suficiente para suportar uma única camada de células musculares, sem que estas se destacassem durante as contrações.
O robot final possui duas barbatanas, cujo gel é sulcado de ambos os lados e revestido por células musculares. «Podemos ver o robot como dotado de dois músculos independentes, explica Ritu Raman. Se iluminarmos apenas um dos dois, só esse músculo se move. Se iluminarmos ambos, ambos batem.» Numa grande caixa de Petri cheia de água, os investigadores moveram manualmente uma fonte de luz, e o robot seguiu a luz batendo as suas barbatanas para atravessar um labirinto.
A forma atual mantém-se simples. Os investigadores quiseram primeiro demonstrar que o robot conseguia produzir força suficiente para nadar. «O nosso próximo objetivo é otimizar o desenho do corpo para nadar mais depressa, indica Ritu Raman. Mas mesmo a baixa velocidade, podemos imaginar um nadador com propulsão muscular a ser usado para a vigilância do ambiente aquático.» Os trabalhos foram apoiados em parte pelo Office of Naval Research.
