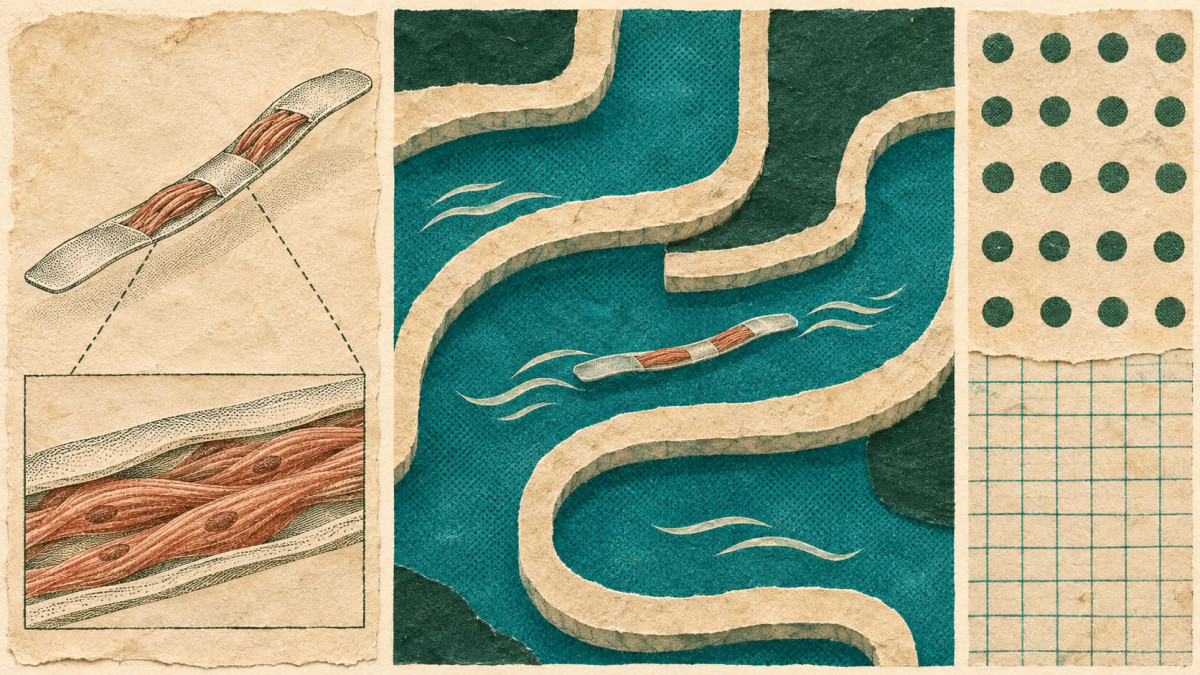

Degli ingegneri del MIT hanno progettato un robot nuotatore ultrafine, le cui pinne sono ricoperte da un unico strato di cellule muscolari viventi che si contraggono sotto l’effetto della luce. Secondo uno studio pubblicato sulla rivista Advanced Functional Materials, questo robot può nuotare e girare attraverso un semplice labirinto acquatico.
- Il robot ultrafine usa pinne ricoperte di cellule muscolari viventi, geneticamente modificate per contrarsi alla luce.
- Illuminando una pinna, il robot si propulsa e cambia direzione.
- Ottimizzando il gel di supporto, il team ha ottenuto più forza e un tessuto muscolare più solido.
- Il robot ha superato un labirinto acquatico seguendo una fonte luminosa.
Lo « scheletro » di questo robot acquatico è una pellicola di gel lunga e larga circa quanto una gomma da masticare. Le sue due metà formano le « pinne » del dispositivo. Ciascuna è ricoperta da uno strato di cellule muscolari viventi, più sottile di un singolo capello. Queste cellule sono state geneticamente modificate per contrarsi in risposta alla luce.
Quando una luce illumina una pinna, i muscoli sulla sua superficie si contraggono e la pinna sbatte con forza sufficiente a propellere il robot nell’acqua. Alternando i lampi di luce tra una pinna e l’altra, a diversi intervalli, i ricercatori possono controllare la direzione e la velocità del dispositivo.
Alla sua velocità massima, il robot percorre circa quattro volte la sua lunghezza in un minuto. La cifra è modesta rispetto ai nuotatori olimpici, capaci di percorrerne fino a 65 nello stesso lasso di tempo. Il robot può tuttavia rivaleggiare con nuotatori più lenti, come lo squalo vacca, che esplora l’oceano più o meno alla stessa andatura.
Ritu Raman, professoressa associata di ingegneria meccanica al MIT e autrice dello studio, sottolinea la difficoltà del compito: « Ci vuole molta forza per muoversi nell’acqua piuttosto che nell’aria. Il robot è abbastanza potente, considerate le sue dimensioni. » Secondo lei, si tratta del primo esempio di un robot bidimensionale molto sottile, propulso da muscoli e capace di muoversi.
Ottimizzare lo scheletro
I lavori precedenti del team, condotti l’anno scorso, riguardavano un disco di muscolo artificiale ispirato all’iride dell’occhio. Per questo progetto, i ricercatori avevano stampato solchi concentrici e radiali su un disco di gel, poi vi avevano depositato cellule muscolari. Questo disco si dilatava e si contraeva sotto l’effetto della luce, alla maniera di una pupilla. I movimenti rimanevano però molto limitati. « Si sono mossi solo di circa 100 micron, ha spiegato Ritu Raman. Dal punto di vista della robotica, i loro movimenti erano minuscoli. »
Per produrre più forza, il team ha cercato di ottimizzare il supporto su cui crescono le cellule. Nel dispositivo precedente, le cellule erano coltivate su fibrina, un gel ultramorbido che, secondo i ricercatori, poteva ritrarsi rapidamente sotto l’effetto delle forze generate dai muscoli. Hanno quindi fatto variare tre parametri: la composizione del gel, la sua rigidità, nonché la dimensione e la forma dei solchi.
I test hanno mostrato che le cellule si allineavano meglio in solchi a fondo quadrato che in solchi incurvati. Un allineamento più netto favorisce la fusione delle cellule in fibre, che formano un tessuto muscolare più solido e meglio coordinato. I ricercatori hanno anche sostituito la fibrina con gelatina metacrilata (GelMA), un materiale comunemente usato in ingegneria tissutale. Le cellule si sono allineate meglio e hanno prodotto più forza sui gel più rigidi. Uno strato di GelMA spesso mezzo millimetro si è rivelato sufficiente a sostenere un singolo strato di cellule muscolari, senza che si staccassero durante le contrazioni.
Il robot finale presenta due pinne, il cui gel è solcato su entrambi i lati e tappezzato di cellule muscolari. « Si può vedere il robot come dotato di due muscoli indipendenti, spiega Ritu Raman. Se si illumina solo uno dei due, solo quel muscolo si muove. Se si illuminano entrambi, battono tutti e due. » In una grande capsula di Petri piena d’acqua, i ricercatori hanno spostato manualmente una fonte luminosa, e il robot ha seguito la luce battendo le sue pinne per superare un labirinto.
La forma attuale rimane semplice. I ricercatori hanno prima voluto dimostrare che il robot poteva produrre abbastanza forza per nuotare. « Il nostro prossimo obiettivo è ottimizzare il design del corpo per nuotare più velocemente, indica Ritu Raman. Ma anche a bassa velocità, si può immaginare un nuotatore a propulsione muscolare usato per il monitoraggio dell’ambiente acquatico. » I lavori sono stati sostenuti in parte dall’Office of Naval Research.
