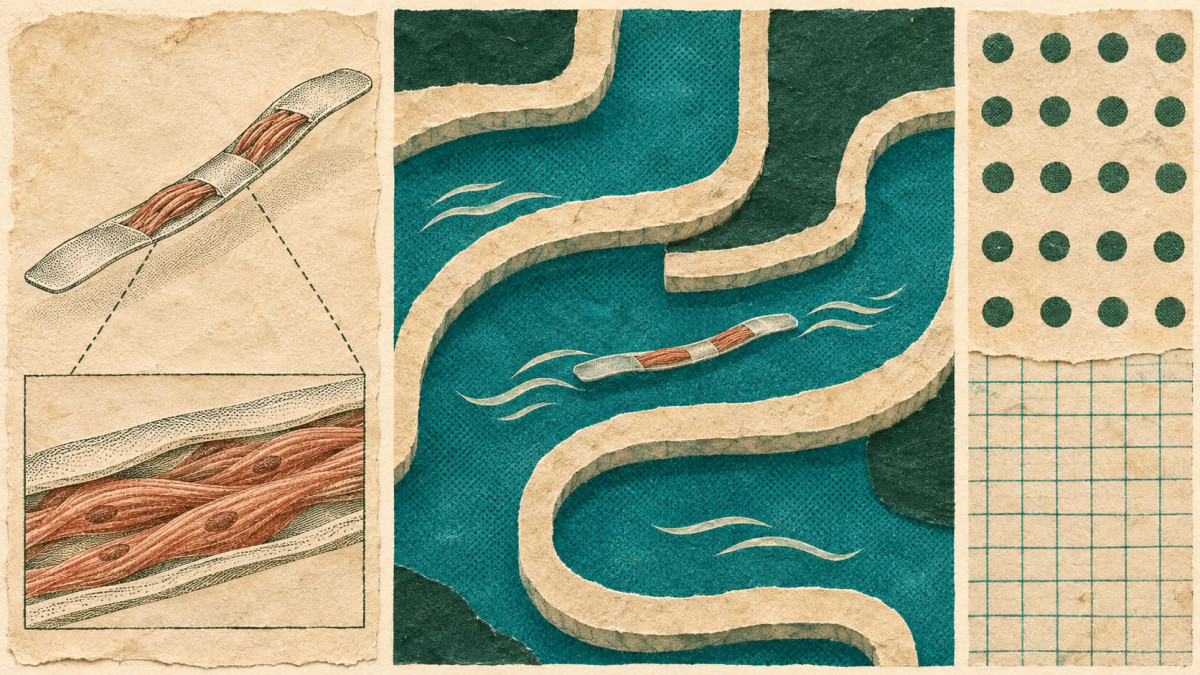

Inżynierowie z MIT zaprojektowali ultracienkiego robota pływającego, którego płetwy pokryte są pojedynczą warstwą żywych komórek mięśniowych kurczących się pod wpływem światła. Jak wynika z badania opublikowanego w czasopiśmie Advanced Functional Materials, robot ten może pływać i skręcać przez prosty wodny labirynt.
« Szkielet » tego wodnego robota to film żelowy o długości i szerokości zbliżonej do gumy do żucia. Jego dwie połówki tworzą « płetwy » urządzenia. Każda pokryta jest warstwą żywych komórek mięśniowych, cieńszą niż pojedynczy włos. Komórki te zostały zmodyfikowane genetycznie, aby kurczyły się w odpowiedzi na światło.
Gdy światło pada na płetwę, mięśnie na jej powierzchni kurczą się, a płetwa uderza z wystarczającą siłą, by napędzać robota w wodzie. Naprzemienne błyski światła na jednej i drugiej płetwie, w różnych odstępach czasu, pozwalają badaczom kontrolować kierunek i prędkość urządzenia.
Przy maksymalnej prędkości robot pokonuje około czterech długości swojego ciała na minutę. Liczba ta jest skromna w porównaniu z pływakami olimpijskimi, którzy w tym samym czasie mogą pokonać nawet 65 długości. Robot może jednak konkurować z wolniejszymi pływakami, takimi jak rekin byczy, który przemierza ocean z podobną prędkością.
Ritu Raman, profesor nadzwyczajna inżynierii mechanicznej w MIT i autorka badania, podkreśla trudność zadania: « Potrzeba dużo siły, aby poruszać się w wodzie, a nie w powietrzu. Robot jest dość silny, biorąc pod uwagę jego rozmiar ». Jej zdaniem jest to pierwszy przykład bardzo cienkiego, dwuwymiarowego robota napędzanego mięśniami i zdolnego do poruszania się.
Optymalizacja szkieletu
Wcześniejsze prace zespołu, prowadzone w poprzednim roku, dotyczyły dysku sztucznego mięśnia inspirowanego tęczówką oka. W tym projekcie badacze wydrukowali koncentryczne i promieniste bruzdy na dysku żelowym, a następnie umieścili na nim komórki mięśniowe. Dysk ten rozszerzał się i kurczył pod wpływem światła, podobnie jak źrenica. Ruchy były jednak bardzo ograniczone. « Poruszały się tylko o około 100 mikronów – wyjaśniła Ritu Raman. Z punktu widzenia robotyki ich ruchy były mikroskopijne ».
Aby wytworzyć więcej siły, zespół postanowił zoptymalizować podłoże, na którym rosną komórki. W poprzednim urządzeniu komórki hodowano na fibrynie, ultramiękkim żelu, który – zdaniem badaczy – mógł szybko się kurczyć pod wpływem sił generowanych przez mięśnie. Zmienili więc trzy parametry: skład żelu, jego sztywność oraz rozmiar i kształt bruzd.
Testy wykazały, że komórki lepiej układają się w bruzdach o płaskim dnie niż w bruzdach zakrzywionych. Lepsze wyrównanie sprzyja łączeniu się komórek we włókna, które tworzą silniejszą i lepiej skoordynowaną tkankę mięśniową. Badacze zastąpili również fibrynę żelatyną metakrylowaną (GelMA), materiałem powszechnie stosowanym w inżynierii tkankowej. Komórki najlepiej układały się i wytwarzały najwięcej siły na najsztywniejszych żelach. Warstwa GelMA o grubości pół milimetra okazała się wystarczająca do podtrzymania pojedynczej warstwy komórek mięśniowych bez ich odklejania się podczas skurczów.
Ostateczny robot ma dwie płetwy, których żel jest po obu stronach pokryty bruzdami i wyłożony komórkami mięśniowymi. « Można postrzegać robota jako posiadającego dwa niezależne mięśnie – wyjaśnia Ritu Raman. Jeśli oświetlimy tylko jeden z nich, poruszy się tylko ten mięsień. Jeśli oświetlimy oba, oba będą uderzać ». W dużej szalce Petriego wypełnionej wodą badacze ręcznie przesuwali źródło światła, a robot podążał za światłem, uderzając płetwami, aby pokonać labirynt.
Obecna forma pozostaje prosta. Badacze chcieli najpierw wykazać, że robot może wytworzyć wystarczającą siłę do pływania. « Naszym kolejnym celem jest optymalizacja konstrukcji korpusu, aby pływał szybciej – mówi Ritu Raman. Ale nawet przy niskiej prędkości można sobie wyobrazić pływaka napędzanego mięśniami wykorzystywanego do monitorowania środowiska wodnego ». Prace były częściowo wspierane przez Office of Naval Research.
