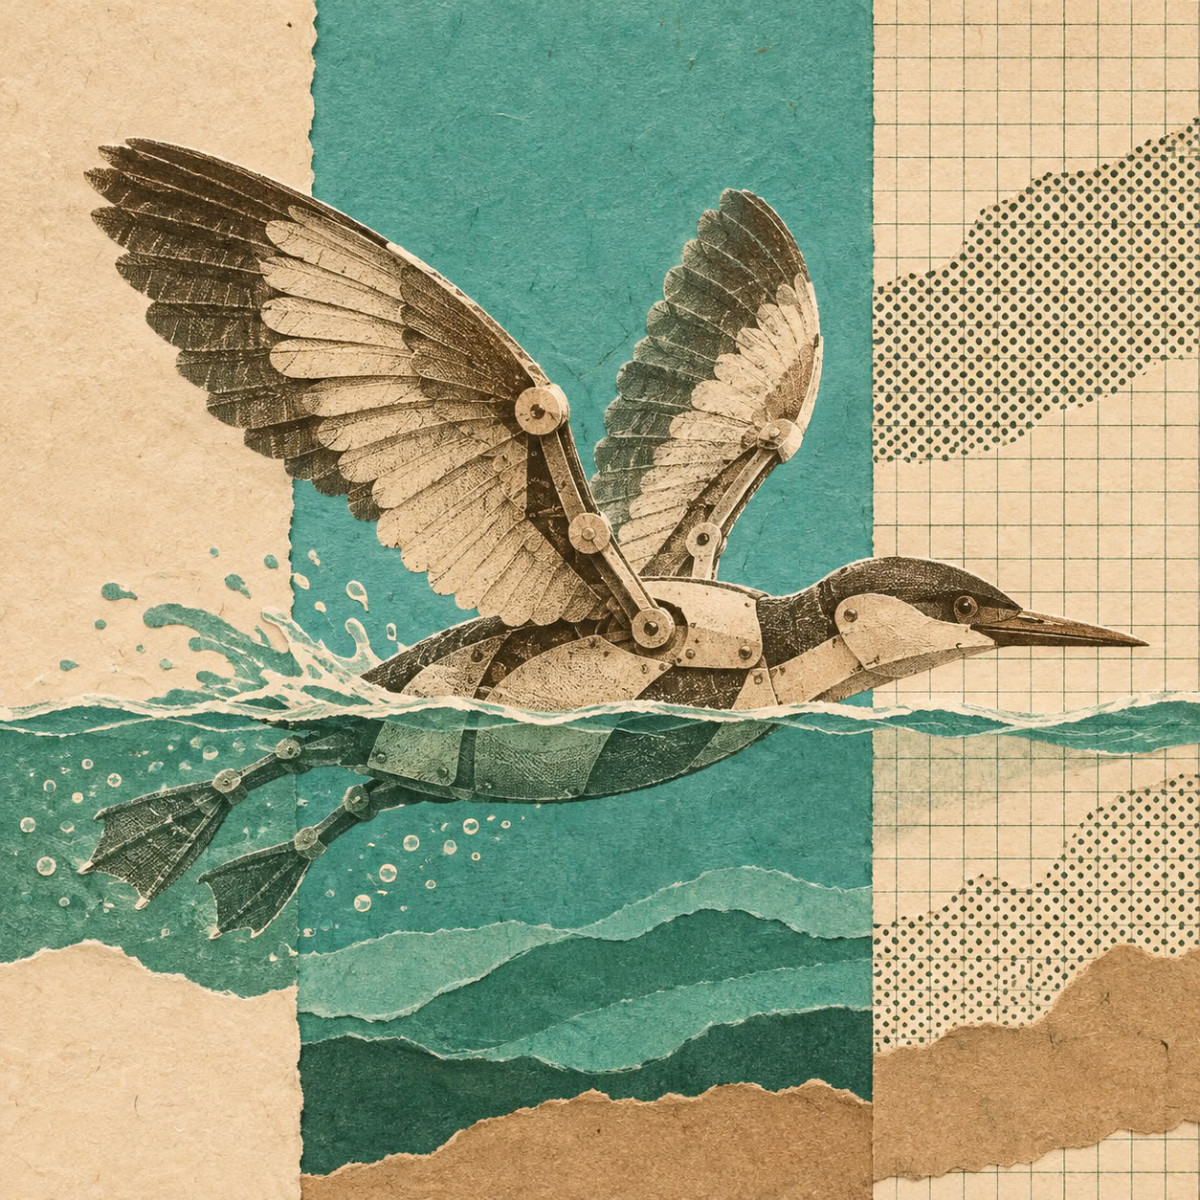

Ingegneri dell’EPFL e del MIT hanno progettato un robot in grado di nuotare sott’acqua, attraversare la superficie e volare in aria, sul modello di alcuni uccelli tuffatori. Battezzato «flapping-wing aerial-aquatic vehicle» (FAAV), pesa meno di 300 grammi e dovrebbe aiutare gli scienziati a studiare la meccanica che permette a questi uccelli di passare dall’aria all’acqua. I risultati sono stati pubblicati sulla rivista Science.
Svassi, gabbiani, pulcinelle di mare e petrelli fanno parte delle circa 100 specie di uccelli capaci sia di volare che di nuotare. Possono tuffarsi per inseguire le prede, poi riprendere il volo. Il robot riprende questo principio. Comprende un corpo centrale, o fusoliera, due ali flessibili battenti e una coda orientabile. Ali e coda possono essere sostituite con modelli di dimensioni diverse. Durante esperimenti condotti in una vasca e in un lago, gli ingegneri hanno identificato combinazioni di dimensione dell’ala, frequenza di battito e angolo della coda che permettono al robot di passare dolcemente dal nuoto all’attraversamento della superficie, e poi al volo.
Secondo i ricercatori, questi risultati possono aiutare a capire come gli uccelli tuffatori adattino la loro meccanica di volo a due ambienti con proprietà fisiche molto diverse. La progettazione potrebbe anche aprire la strada a una nuova categoria di droni e veicoli aero-acquatici. Gli autori immaginano che questi robot alati possano essere dispiegati per raggiungere e prelevare campioni in zone acquatiche troppo pericolose per le navi tradizionali.
Il primo autore, Raphael Zufferey, ex ricercatore dell’EPFL e ora professore assistente di ingegneria meccanica al MIT, descrive questo scenario d’uso: «La nostra visione ideale è che oceanografi, biologi marini e comunità costiere possano lanciare questo robot da una barca o dalla riva. Volerebbe fino alla zona di interesse, che si tratti di un iceberg, di un’installazione portuale o di un gruppo di balene. Si tufferebbe per effettuare una misurazione o prelevare un campione, poi tornerebbe a trasmettere i dati, per una frazione del costo dei metodi tradizionali. Poi, potrebbe ripartire per un nuovo tuffo.»
Il lavoro è iniziato quando Raphael Zufferey era post-dottorando al Laboratorio dei sistemi intelligenti (LIS) e al laboratorio di biorobotica (BioRob) della School of Engineering dell’EPFL, sotto la supervisione dei direttori di questi laboratori, Dario Floreano e Auke Ijspeert, anche co-autori dello studio. Ha completato il lavoro al MIT, dove ora dirige l’AURA Lab, dedicato alla progettazione di veicoli bioispirati aerei e acquatici. Hanno partecipato allo studio anche co-autori del Northwest Indian College, negli Stati Uniti.
Un robot progettato sulla base della biomeccanica degli uccelli
Le ali sono costituite da membrane sottili ricoperte di nanoparticelle idrofobiche, cioè che respingono l’acqua, per facilitare l’evacuazione dell’acqua. Il corpo ospita una batteria e un motore elettrico stagno che aziona una manovella, meccanismo che trasforma il movimento rotatorio in battimento verticale delle ali, a frequenze preimpostate. La coda è motorizzata e può modificare il suo angolo per aiutare il robot a salire o a tuffarsi.
Le prove sono state condotte prima in una piccola vasca all’EPFL, poi nel lago Lemano. Secondo i ricercatori, la dimensione delle ali, che misurano 80 centimetri, e la loro flessibilità sono determinanti: devono essere abbastanza flessibili per limitare l’ampiezza dei battimenti nell’acqua, e abbastanza rigide per mantenere il robot in aria. Il robot può nuotare a una velocità vicina a un metro al secondo quando batte a una frequenza di circa 5 hertz, cioè cinque battiti al secondo, e volare a circa 6 metri al secondo a una frequenza simile. Queste velocità e frequenze sono vicine a quelle degli uccelli tuffatori reali. Per passare dall’acqua all’aria, il robot deve essere inclinato a 70 gradi, un angolo relativamente pronunciato, per evitare che la punta delle sue ali tocchi la superficie.
Senza zampe
Questa combinazione di parametri permette al robot di nuotare sott’acqua, decollare dalla superficie e volare senza un elemento di cui dispongono molti uccelli tuffatori: le zampe. «Se si osservano gli uccelli, la maggior parte deve pagaiare con le zampe sulla superficie per decollare. La domanda era se anche i robot ne avessero bisogno. E si scopre che no», dichiara Raphael Zufferey. «Finora nessuno era riuscito a spiccare il volo dall’acqua con le ali.»
Il prosieguo del lavoro riguarda il miglioramento della progettazione delle ali, in modo che possano ruotare oltre a battere dall’alto in basso. I ricercatori prevedono anche di testare le prestazioni del robot in condizioni turbolente, come il nuoto in acque agitate o il volo nel vento. Sperano poi di dispiegare questo veicolo per contribuire a rispondere a domande di scienza oceanica.
