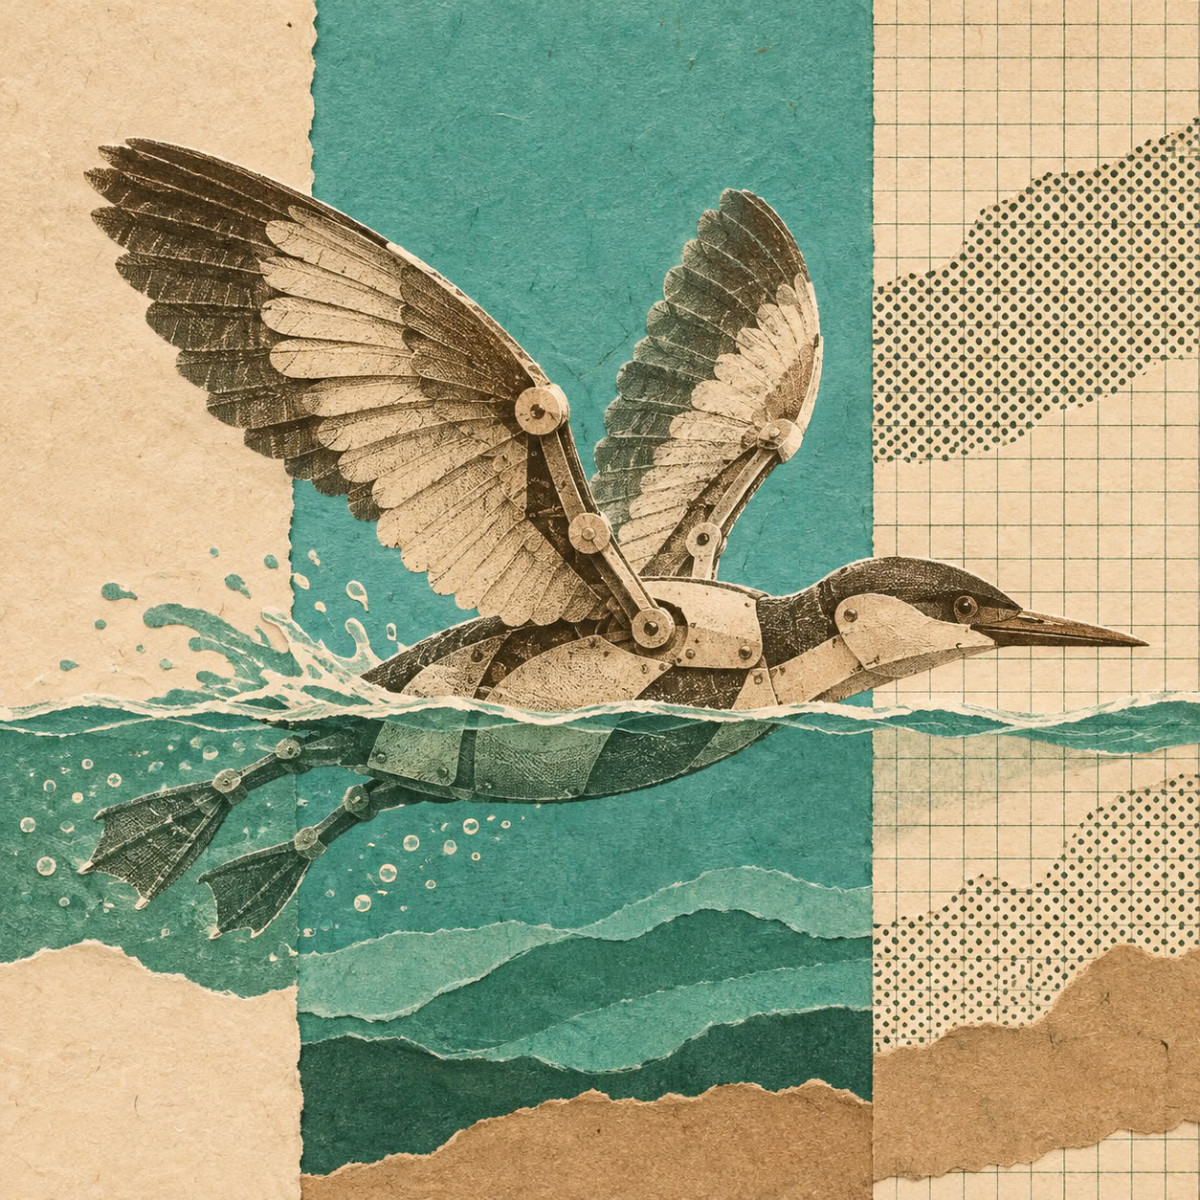

Inżynierowie z EPFL i MIT zaprojektowali robota zdolnego do pływania pod wodą, przejścia przez powierzchnię i lotu w powietrzu, na wzór niektórych ptaków nurkujących. Nazwany „flapping-wing aerial-aquatic vehicle » (FAAV), waży mniej niż 300 gramów i ma pomóc naukowcom w badaniu mechaniki umożliwiającej tym ptakom przejście z powietrza do wody. Wyniki opublikowano w czasopiśmie Science.
Nurzy, mewy, maskonury i petrele należą do około 100 gatunków ptaków zdolnych zarówno do latania, jak i pływania. Potrafią nurkować w pogoni za zdobyczą, a następnie wzbić się w powietrze. Robot wykorzystuje tę zasadę. Składa się z centralnego korpusu, czyli kadłuba, dwóch elastycznych, trzepoczących skrzydeł i sterowanego ogona. Skrzydła i ogon można wymienić na modele o różnych rozmiarach. Podczas eksperymentów w basenie i na jeziorze inżynierowie zidentyfikowali kombinacje rozmiaru skrzydeł, częstotliwości trzepotania i kąta ogona, które pozwalają robotowi na płynne przejście z pływania przez przekroczenie powierzchni do lotu.
Zdaniem badaczy wyniki te mogą pomóc zrozumieć, jak ptaki nurkujące dostosowują swoją mechanikę lotu do dwóch środowisk o bardzo różnych właściwościach fizycznych. Koncepcja może również otworzyć drogę do nowej kategorii dronów i pojazdów aero-wodnych. Autorzy wyobrażają sobie, że takie skrzydlate roboty mogłyby być wysyłane, aby dotrzeć i pobierać próbki w obszarach wodnych zbyt niebezpiecznych dla tradycyjnych statków.
Pierwszy autor, Raphael Zufferey, były badacz EPFL, a obecnie profesor asystent inżynierii mechanicznej w MIT, opisuje ten scenariusz użycia: „Naszą idealną wizją jest, aby oceanografowie, biolodzy morscy i społeczności przybrzeżne mogli wystrzeliwać tego robota z łodzi lub z brzegu. Leciałby on do obszaru zainteresowania, czy to góry lodowej, instalacji portowej, czy grupy wielorybów. Nurkowałby, aby wykonać pomiar lub pobrać próbkę, a następnie wracał, aby przesłać dane, za ułamek kosztów tradycyjnych metod. Potem mógłby ponownie wyruszyć na nurkowanie. »
Prace rozpoczęły się, gdy Raphael Zufferey był doktorantem podoktoranckim w Laboratorium Systemów Inteligentnych (LIS) i laboratorium biorobotyki (BioRob) w School of Engineering EPFL, pod kierunkiem dyrektorów tych laboratoriów, Dario Floreano i Auke Ijspeert, również współautorów badania. Ukończył pracę w MIT, gdzie obecnie kieruje AURA Lab, poświęconym projektowaniu bioinspirowanych pojazdów powietrznych i wodnych. W badaniu uczestniczyli także współautorzy z Northwest Indian College w USA.
Robot zaprojektowany na podstawie biomechaniki ptaków
Skrzydła składają się z cienkich membran pokrytych hydrofobowymi nanocząsteczkami, czyli odpychającymi wodę, aby ułatwić jej odprowadzanie. Korpus mieści baterię i wodoszczelny silnik elektryczny napędzający wał korbowy, mechanizm przekształcający ruch obrotowy w pionowe trzepotanie skrzydeł, z predefiniowanymi częstotliwościami. Ogon jest napędzany i może zmieniać swój kąt, aby pomóc robotowi wznosić się lub nurkować.
Testy przeprowadzono najpierw w małym basenie w EPFL, a następnie na Jeziorze Genewskim. Zdaniem badaczy rozmiar skrzydeł, które mierzą 80 centymetrów, oraz ich elastyczność są kluczowe: muszą być wystarczająco elastyczne, aby ograniczyć amplitudę trzepotania w wodzie, i wystarczająco sztywne, aby utrzymać robota w powietrzu. Robot może pływać z prędkością bliską jednego metra na sekundę, gdy trzepocze z częstotliwością około 5 herców, czyli pięć uderzeń na sekundę, i latać z prędkością około 6 metrów na sekundę przy podobnej częstotliwości. Te prędkości i częstotliwości są zbliżone do tych u rzeczywistych ptaków nurkujących. Aby przejść z wody do powietrza, robot musi być przechylony pod kątem 70 stopni, stosunkowo stromym, aby uniknąć dotknięcia powierzchni końcówkami skrzydeł.
Bez nóg
Ta kombinacja parametrów pozwala robotowi pływać pod wodą, startować z powierzchni i latać bez elementu, który posiada wiele ptaków nurkujących: nóg. „Jeśli spojrzysz na ptaki, większość musi wiosłować nogami na powierzchni, aby wystartować. Pytanie brzmiało, czy roboty też ich potrzebują. I okazuje się, że nie » – mówi Raphael Zufferey. „Dotychczas nikomu nie udało się wzbić z wody za pomocą samych skrzydeł. »
Dalsze prace koncentrują się na ulepszeniu konstrukcji skrzydeł, aby mogły się one obracać oprócz trzepotania w górę i w dół. Badacze planują również przetestować wydajność robota w warunkach turbulentnych, takich jak pływanie w wzburzonej wodzie czy lot na wietrze. Mają nadzieję, że później wdrożą ten pojazd, aby pomóc w odpowiedzi na pytania z zakresu nauk oceanicznych.
