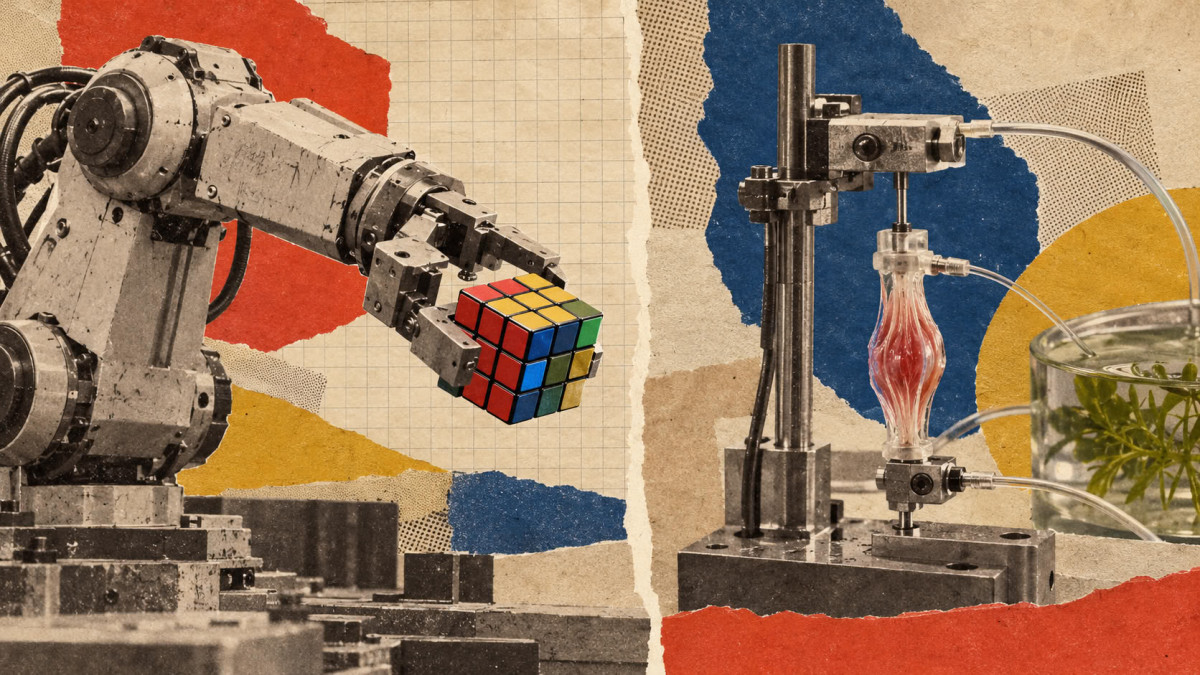

Un robot quadrupède qui résout un Rubik’s Cube géant, un humanoïde capable de déplacer des charges de 35 kilogrammes et des muscles artificiels qui permettent à de petits robots de sauter ou de nager. La sélection hebdomadaire de vidéos d’IEEE Spectrum présente plusieurs avancées en robotique, entre manipulation d’objets, apprentissage des mouvements et association de tissus vivants à des matériaux artificiels.
- Un robot quadrupède résout seul un Rubik’s Cube géant avec ses pieds.
- Le robot KAIST Humanoid v0.9 pousse des objets de 35 kg et soulève 20 kg.
- Des bioactionneurs issus de muscles cultivés offrent 11 fois plus d’amplitude de mouvement.
- SuperMimic réduit de plus de 1 000 fois les heures GPU nécessaires à l’entraînement.
Des humanoïdes plus réactifs et capables de manipuler des objets lourds
Au Robotics Systems Lab de l’ETH Zurich, un robot quadrupède résout de manière autonome un Rubik’s Cube géant en utilisant uniquement ses pieds. La démonstration illustre les possibilités de manipulation offertes par une plateforme initialement conçue pour se déplacer.
Le projet Reflex s’intéresse à une autre difficulté : la capacité des humanoïdes à réagir visuellement à des objets en mouvement. Rattraper une tasse qui tombe, renvoyer une balle de tennis ou réceptionner un carton nécessite d’anticiper une trajectoire et de mobiliser son corps en une seconde environ. Les chercheurs proposent un apprentissage en trois étapes, reliées par une représentation compacte de la dynamique des objets.
Au KAIST DRCD Lab, en collaboration avec RAILAB, le robot KAIST Humanoid v0.9 démontre ses capacités de déplacement et de manipulation simultanés. Grâce aux informations visuelles recueillies par ses capteurs embarqués, il pousse des objets pesant jusqu’à 35 kilogrammes et soulève des charges allant jusqu’à 20 kg pour disposer les lettres « KAIST ».
Des mains robotiques rapides et des muscles cultivés en laboratoire
Le Robotics and AI Institute présente les mains de son robot AthenaZero. Chacune possède trois doigts actionnés par des tendons, avec des moteurs placés dans le torse pour limiter le poids des mains. Cette architecture permet de saisir des objets de tailles différentes, comme un œuf ou un marteau.
Les doigts peuvent se refermer en environ 80 millisecondes. Des capteurs de pression barométrique de haute précision permettent également d’ajuster la délicatesse de la prise.
À l’ETH Zurich, le Soft Robotics Lab explore une autre approche avec des robots biohybrides, associant des muscles squelettiques cultivés en laboratoire à une structure souple imprimée en 3D. En optimisant conjointement les muscles et leur support, les chercheurs annoncent des bioactionneurs centimétriques offrant jusqu’à 11 fois plus d’amplitude de mouvement que des systèmes antérieurs utilisant un volume comparable de tissu. Ces dispositifs peuvent sauter, nager, marcher et saisir des objets.
Un entraînement robotique accéléré et de nouveaux projets industriels
Du côté de l’apprentissage, SuperMimic annonce dépasser en trois heures sur un seul GPU les résultats d’un système de suivi des mouvements entraîné pendant sept jours sur 128 GPU. Le nombre d’heures GPU nécessaires serait réduit de plus de 1 000 fois. Sur 129 514 mouvements du benchmark, SuperMimic enregistre 25 échecs, contre 179 pour le système de référence, puis aucun après 9,8 heures d’entraînement sur deux GPU.
Le 21 octobre 2026, lors du CES Unveiled Milan, Generative Bionics a annoncé son projet de construire la plus grande Physical AI Data Factory d’Europe, avec AMD comme partenaire pour l’infrastructure d’intelligence artificielle.
Enfin, la NASA présente plusieurs véhicules lunaires et rovers robotiques destinés aux premières phases de développement de sa Moon Base. Ils doivent contribuer à l’exploration du pôle Sud lunaire, aux recherches scientifiques et aux essais technologiques préparant les futures missions.
