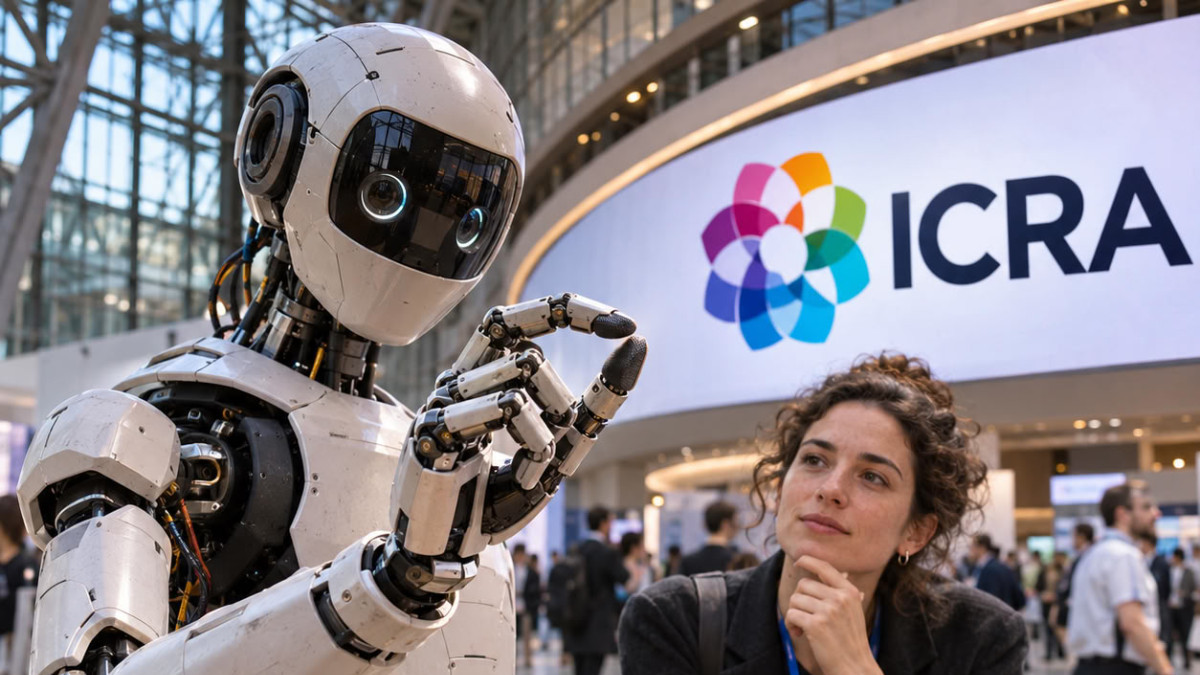

Del 1 al 5 de junio, Viena acogió la 2026 IEEE International Conference on Robotics & Automation (ICRA), que reunió durante una semana a investigadores e industriales de la robótica en el Messe Wien, a pocos pasos del Danubio. Entre demostraciones tecnológicas y debates de fondo, el evento destacó sobre todo la destreza de los robots y la cuestión de los datos necesarios para su aprendizaje.
Ética e interacción humano-robot
La jornada comenzó con el WOROBET, un taller dedicado a la ética de la robótica. Yasuhisa Hirata, profesor de la Universidad de Tohoku, presentó su visión de robots asistentes físicos, como exoesqueletos desmontables, planteando la cuestión de la ayuda a prestar sin caer en el engaño. Minoru Asada, profesor de la Universidad de Osaka, habló de su proyecto de integrar señales de dolor en los robots, una propuesta que, según el informe, plantea más preguntas éticas de las que tiene respuestas.
Alan Winfield, profesor de ética de la robótica en la UWE Bristol, defendió un enfoque en el que los robots son herramientas y no seres potenciales. Propuso un marco de investigación para accidentes que involucren robots sociales, comparable al de la aviación. Praminda Caleb-Solly, profesora de inteligencia encarnada en la Universidad de Nottingham, dirigió luego un ejercicio de «red-teaming», es decir, de evaluación crítica de riesgos, sobre un robot de asistencia destinado a un profesor convaleciente tras un ictus en casa. El debate giró en torno a la autonomía de las personas y a la legitimidad de las decisiones tomadas en su lugar en nombre de su interés.
Robots cada vez más hábiles
En el salón de exposición, los robots iban de lo más entrañable a lo más extraño. El D1-modular de Direct Drive, que puede separarse en dos mitades, llamó especialmente la atención, al igual que el robot social Mirokaï de Enchanted Tools y el humanoide de Tesollo, que recogía frutas para depositarlas en cestas. La tendencia fuerte de esta edición fue, sin embargo, las manos robóticas, cuyos niveles de destreza fueron considerados impresionantes.
El programa Smarter Robot Bodies de la agencia británica ARIA, presentado por su directora de programa, la profesora Jenny Read, consta de dos partes: la locomoción y la destreza. Debe lanzarse a principios de 2027. La startup china TARS también dejó huella con su mano DexHand, un modelo 1:1 de la mano humana. Según la empresa, «puede interpretar los datos táctiles para distinguir lo resbaladizo, la rugosidad y la dureza en tiempo real y realizar 26 gestos del alfabeto inglés con un control preciso de los dedos».
Datos y aprendizaje de los robots
La conferencia plenaria de Ken Goldberg, titulada «A Tale of Two Cultures: Can Agentic Coding Close the Gap?», trató sobre la falta de datos para la manipulación robótica. Según el informe, los datos necesarios para entrenar los modelos visión-lenguaje equivalen a 100.000 años de experiencia física real. Goldberg presentó cuatro vías: la simulación, los modelos del mundo, la teleoperación humana y los datos reales procedentes de robots en funcionamiento. Citó como ejemplo a Ambi Robotics, una empresa que dirigió durante 22 años, que explotó sus propios datos de producción para entrenar a sus robots a agarrar bolsas.
Por su parte, Stefanie Tellex, de la Universidad Brown, presentó robots capaces de entender comandos complejos en entornos dinámicos y parcialmente observados, así como una «prueba de Turing anclada», versión adaptada a la IA encarnada. El último momento destacado del congreso fue un taller de comunicación científica dirigido ante una audiencia de 100 investigadores.
