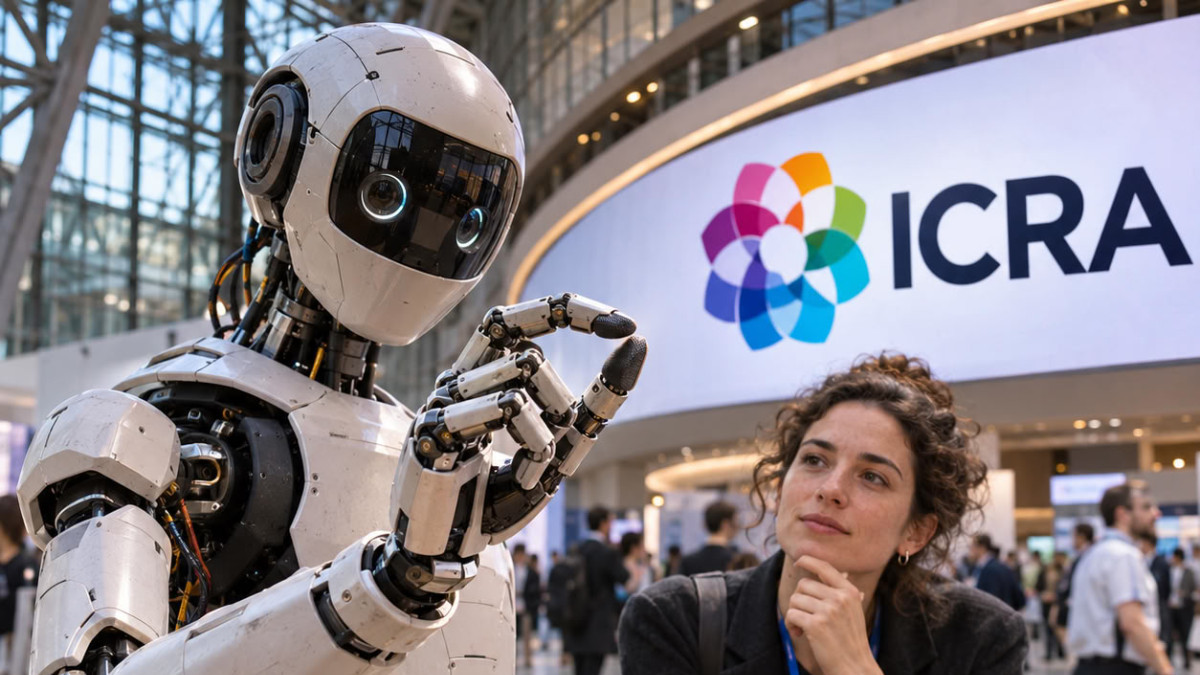

De 1 a 5 de junho, Viena acolheu a 2026 IEEE International Conference on Robotics & Automation (ICRA), que reuniu durante uma semana investigadores e industriais da robótica no Messe Wien, a poucos passos do Danúbio. Entre demonstrações tecnológicas e debates de fundo, o evento destacou sobretudo a destreza dos robots e a questão dos dados necessários para a sua aprendizagem.
Ética e interação homem-robot
O dia começou com o WOROBET, um workshop dedicado à ética da robótica. Yasuhisa Hirata, professor na Universidade de Tohoku, apresentou a sua visão de robots assistentes físicos, como exoesqueletos destacáveis, levantando a questão de como ajudar sem cair no engano. Minoru Asada, professor na Universidade de Osaka, falou sobre o seu projeto de integrar sinais de dor nos robots, uma proposta que, segundo a reportagem, levanta mais questões éticas do que respostas.
Alan Winfield, professor de ética da robótica na UWE Bristol, defendeu uma abordagem em que os robots são ferramentas e não seres potenciais. Propôs um quadro de investigação para acidentes envolvendo robots sociais, comparável ao da aviação. Praminda Caleb-Solly, professora de inteligência incorporada na Universidade de Nottingham, conduziu depois um exercício de «red-teaming», ou seja, de avaliação crítica de riscos, sobre um robot de assistência destinado a um professor em convalescença após um AVC em casa. O debate centrou-se na autonomia das pessoas e na legitimidade de decisões tomadas em seu nome em nome do seu interesse.
Robots cada vez mais hábeis
Na exposição, os robots iam do mais cativante ao mais estranho. O D1-modular da Direct Drive, que pode separar-se em duas metades, chamou particularmente a atenção, tal como o robot social Mirokaï da Enchanted Tools e o humanoide da Tesollo, que apanhava fruta para a colocar em cestos. A tendência forte desta edição foi, no entanto, as mãos robóticas, cujos níveis de destreza foram considerados impressionantes.
O programa Smarter Robot Bodies da agência britânica ARIA, apresentado pela sua diretora de programa, a professora Jenny Read, tem dois eixos: locomoção e destreza. Deve ser lançado no início de 2027. A start-up chinesa TARS também marcou presença com a sua mão DexHand, um modelo 1:1 da mão humana. Segundo a empresa, ela «pode interpretar dados táteis para distinguir o escorregadio, a rugosidade e a dureza em tempo real e realizar 26 gestos do alfabeto inglês com um controlo preciso dos dedos».
Dados e aprendizagem dos robots
A conferência plenária de Ken Goldberg, intitulada «A Tale of Two Cultures: Can Agentic Coding Close the Gap?», focou-se na falta de dados para a manipulação robótica. De acordo com a reportagem, os dados necessários para treinar os modelos visão-linguagem equivalem a 100 000 anos de experiência física real. Goldberg apresentou quatro vias: simulação, modelos do mundo, teleoperação humana e dados reais provenientes de robots em funcionamento. Citou como exemplo a Ambi Robotics, uma empresa que dirigiu durante 22 anos, que explorou os seus próprios dados de produção para treinar os seus robots a agarrar sacos.
Por sua vez, Stefanie Tellex, da Universidade Brown, apresentou robots capazes de compreender comandos complexos em ambientes dinâmicos e parcialmente observados, assim como um «teste de Turing ancorado», versão adaptada à IA incorporada. O último destaque do congresso foi um workshop de comunicação científica realizado perante uma audiência de 100 investigadores.
