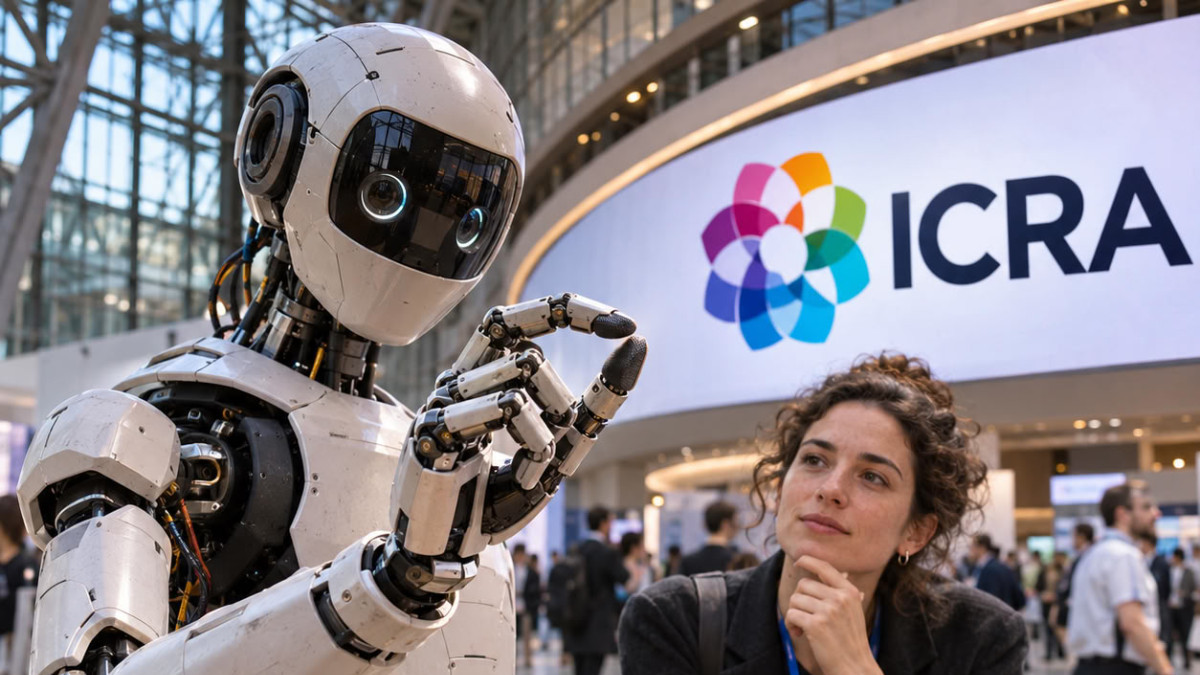

6月1日から5日にかけて、ウィーンで2026 IEEE International Conference on Robotics & Automation(ICRA)が開催され、1週間にわたり、研究者とロボット産業関係者がドナウ川近くのメッセ・ウィーンに集結した。技術デモと本質的な議論の間で、このイベントは特にロボットの器用さと、その学習に必要なデータの問題を前面に押し出した。
倫理と人間-ロボットインタラクション
初日は、ロボット倫理に特化したワークショップ「WOROBET」から始まった。東北大学教授の平田泰久氏は、取り外し可能な外骨格など、物理的に支援するロボットのビジョンを提示し、欺瞞に陥ることなく提供すべき支援のあり方について問題提起した。大阪大学教授の浅田稔氏は、ロボットに痛みの信号を組み込む自身のプロジェクトについて言及したが、この提案は、報告によれば、答えよりも多くの倫理的疑問を投げかけているという。
ブリストルUWEのロボット倫理学教授であるアラン・ウィンフィールド氏は、ロボットは潜在的な存在ではなく道具であるというアプローチを擁護した。彼は、社会的ロボットが関与する事故の調査枠組みを、航空業界のそれと比較可能な形で提案した。ノッティンガム大学の具現化知能教授であるプラミンダ・カレブ・ソリー氏はその後、自宅で脳卒中後の回復期にある教師を支援するロボットについて、「レッドチーミング」、すなわちリスクの批判的評価の演習を実施した。議論は、個人の自律性と、本人の利益を名目に代わってなされる決定の正当性に焦点が当てられた。
ますます器用になるロボットたち
展示会場では、愛らしいものから奇妙なものまで、様々なロボットが展示された。Direct DriveのD1-modular(二つに分離可能)や、Enchanted Toolsのソーシャルロボット「Mirokaï」、果物を拾ってかごに入れるTesolloのヒューマノイドなどが特に注目を集めた。しかし、今回の傾向として強く感じられたのはロボットハンドであり、その器用さのレベルは印象的と評価された。
英国ARIA機関のプログラムディレクターであるジェニー・リード教授が紹介したプログラム「Smarter Robot Bodies」は、移動と器用さの2つの分野から構成され、2027年初頭に開始予定だ。中国のスタートアップ企業TARSも、人間の手を1:1で模したモデル「DexHand」で注目を集めた。同社によれば、このハンドは「触覚データを解釈して滑りやすさ、粗さ、硬さをリアルタイムで識別でき、精密な指制御により英語アルファベットの26のジェスチャーを実現できる」という。
データとロボットの学習
ケン・ゴールドバーグ氏による基調講演「A Tale of Two Cultures: Can Agentic Coding Close the Gap?」は、ロボットマニピュレーションのためのデータ不足について論じた。報告によれば、視覚-言語モデルの学習に必要なデータは、10万年分の物理的実体験に相当するという。ゴールドバーグ氏は、シミュレーション、世界モデル、人間による遠隔操作、稼働中のロボットからの実データという4つの道筋を示した。彼は、自身が22年間率いてきた企業であるAmbi Roboticsを例に挙げ、同社が自社の生産データを活用してロボットに袋の把持を学習させたことを紹介した。
一方、ブラウン大学のステファニー・テレックス氏は、動的で部分的にしか観測できない環境下で複雑な命令を理解できるロボットと、具現化AI向けに適応された「グラウンデッド・チューリングテスト」を発表した。会議の最後のハイライトは、100人の研究者を前にして行われた科学コミュニケーションのワークショップだった。
