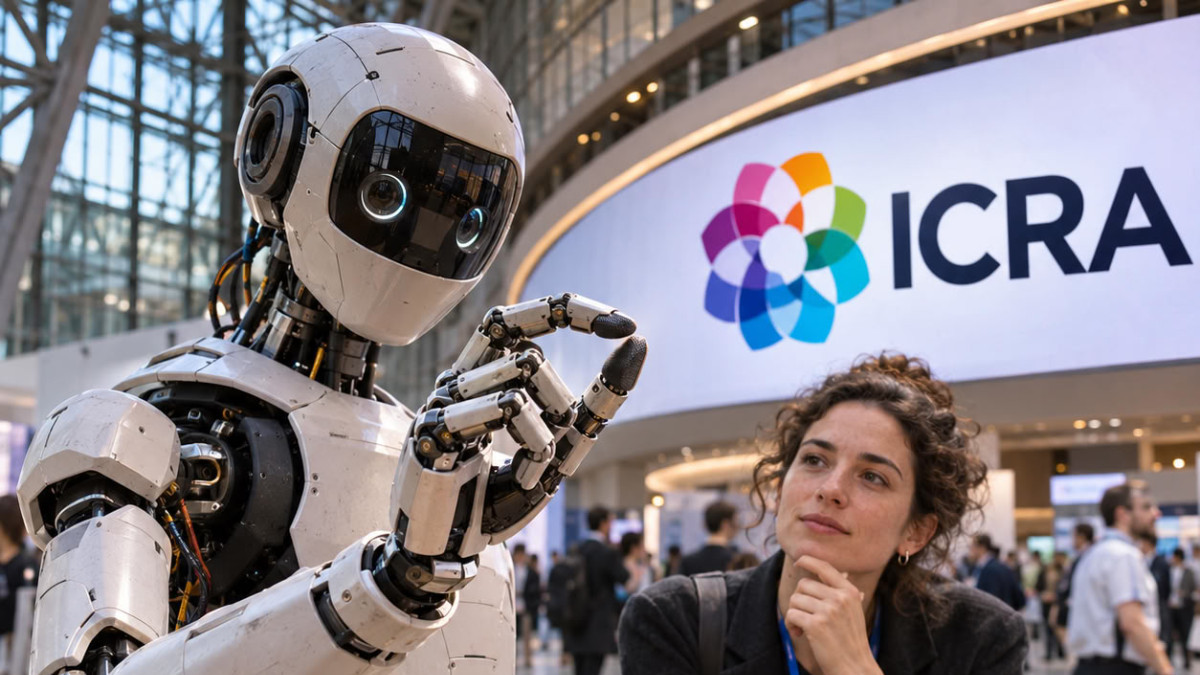

Du 1er au 5 juin, Vienne a accueilli la 2026 IEEE International Conference on Robotics & Automation (ICRA), qui a réuni pendant une semaine chercheurs et industriels de la robotique au Messe Wien, à quelques pas du Danube. Entre démonstrations technologiques et débats de fond, l’événement a surtout mis en avant la dextérité des robots et la question des données nécessaires à leur apprentissage.
Éthique et interaction homme-robot
La journée a débuté par le WOROBET, un atelier consacré à l’éthique de la robotique. Yasuhisa Hirata, professeur à l’université de Tohoku, y a présenté sa vision de robots physiquement assistants, comme des exosquelettes détachables, en soulevant la question de l’aide à apporter sans tomber dans la tromperie. Minoru Asada, professeur à l’université d’Osaka, a évoqué son projet d’intégrer des signaux de douleur dans les robots, une proposition qui, selon le compte rendu, soulève davantage de questions éthiques qu’il n’y a de réponses.
Alan Winfield, professeur d’éthique de la robotique à UWE Bristol, a défendu une approche où les robots sont des outils et non des êtres potentiels. Il a proposé un cadre d’enquête sur les accidents impliquant des robots sociaux, comparable à celui de l’aviation. Praminda Caleb-Solly, professeure d’intelligence incarnée à l’université de Nottingham, a ensuite conduit un exercice de « red-teaming », c’est-à-dire d’évaluation critique des risques, sur un robot d’assistance destiné à un enseignant en convalescence après un AVC à domicile. Le débat a porté sur l’autonomie des personnes et sur la légitimité de décisions prises à leur place au nom de leur intérêt.
Des robots de plus en plus adroits
Sur le salon d’exposition, les robots allaient du plus attachant au plus étrange. Le D1-modular de Direct Drive, qui peut se séparer en deux moitiés, a notamment retenu l’attention, tout comme le robot social Mirokaï d’Enchanted Tools et l’humanoïde de Tesollo, qui ramassait des fruits pour les déposer dans des paniers. La tendance forte de cette édition concernait toutefois les mains robotiques, dont les niveaux de dextérité ont été jugés impressionnants.
Le programme Smarter Robot Bodies de l’agence britannique ARIA, présenté par sa directrice de programme, la professeure Jenny Read, comporte deux volets : la locomotion et la dextérité. Il doit être lancé début 2027. La start-up chinoise TARS a également marqué les esprits avec sa main DexHand, un modèle 1:1 de la main humaine. Selon l’entreprise, elle « peut interpréter les données tactiles pour distinguer le glissant, la rugosité et la dureté en temps réel et réaliser 26 gestes de l’alphabet anglais avec un contrôle précis des doigts ».
Données et apprentissage des robots
La conférence plénière de Ken Goldberg, intitulée « A Tale of Two Cultures: Can Agentic Coding Close the Gap? », a porté sur le manque de données pour la manipulation robotique. D’après le compte rendu, les données nécessaires à l’entraînement des modèles vision-langage équivalent à 100 000 ans d’expérience physique réelle. Goldberg a présenté quatre pistes : la simulation, les modèles du monde, la téléopération humaine et les données réelles issues de robots en fonctionnement. Il a cité en exemple Ambi Robotics, une entreprise qu’il a dirigée pendant 22 ans, qui a exploité ses propres données de production pour entraîner ses robots à saisir des sacs.
De son côté, Stefanie Tellex, de l’université Brown, a présenté des robots capables de comprendre des commandes complexes dans des environnements dynamiques et partiellement observés, ainsi qu’un « test de Turing ancré », version adaptée à l’IA incarnée. Le dernier temps fort du congrès a été un atelier de communication scientifique animé devant une audience de 100 chercheurs.
