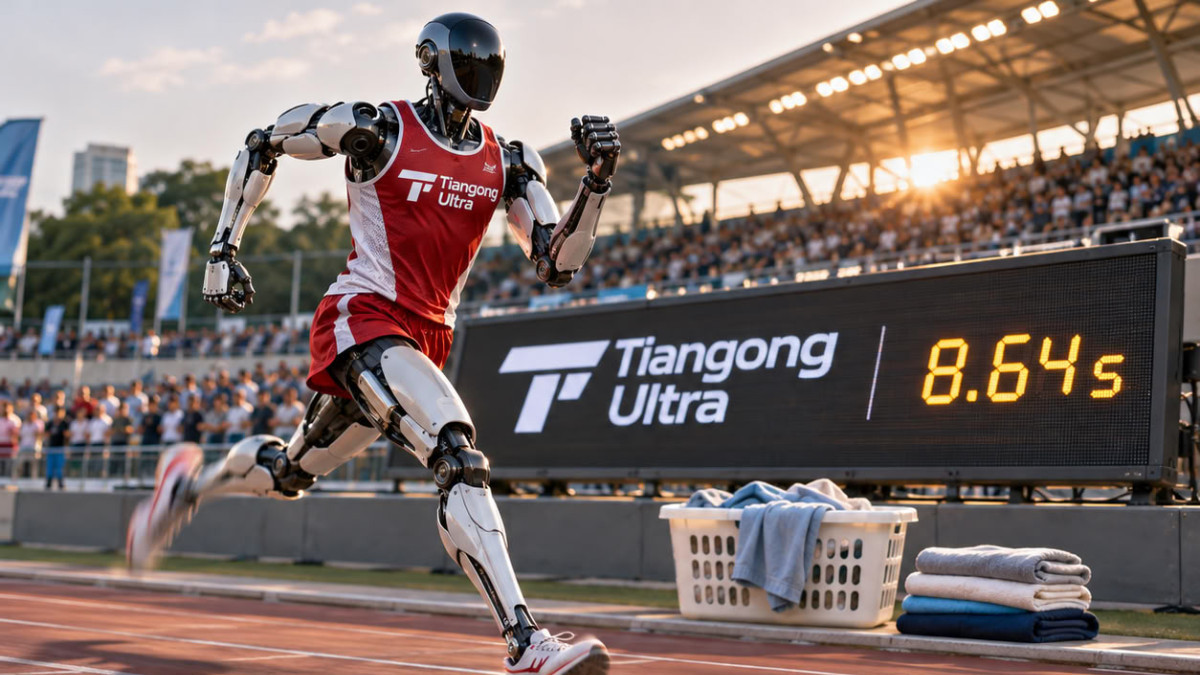

2026年に北京で開催されたWorld Humanoid Robot Gamesでは、ロボットが走り、ボクシングをし、サッカーをし、工場やレストラン、緊急事態を想定したタスクを遂行した。ロボット「天宮Ultra」は100メートルを8.64秒で走破し、ウサイン・ボルトの世界記録9.58秒を下回った。カーディフ・メトロポリタン大学でロボティクス、エレクトロニクス、制御工学を研究するWai-keung Fung氏によれば、ヒューマノイドが私たちと共存できる能力を示す、より地味なテストがあるという。それは「洗濯」だ。
洗濯かごから取り出したしわくちゃのTシャツを畳み、どちらが表か裏かを判断し、手から滑り落ちそうな袖をうまく扱う――人間がほとんど無意識に行うこれらの動作は、ロボットにとってはそれぞれが解決すべき問題だ。現在、洗濯かごの運搬から洗濯機への投入、洗濯プログラムに応じた仕分け、干し、畳み、アイロンがけまでのプロセス全体を確実にこなせるロボットシステムは存在しない。畳む作業自体も、衣服の形、サイズ、素材、しわの状態が多様であるため、依然として難しい。
走ることもまた、関節間の高度な協調、バランス、パワーを必要とする。しかし、そのタスクは明確だ。ロボットはどこへ行くべきか知っており、トラックは予測可能で、ゴールラインの形は変わらない。一方、洗濯物は常に形状を変える。シャツは裏返しになるかもしれないし、袖が別の衣服の下に隠れているかもしれない。パンツがタオルに絡まっているかもしれない。家庭で役立つロボットは、同じ動作を無限に繰り返すだけでは不十分だ。現実が予想と異なるときに気づき、適応しなければならない。しかし、ヒューマノイドは家庭内の支援や介護の用途でますます話題になる一方で、家庭環境は生産ラインとは異なり、予測可能な配置にはほとんどなっていない。
なぜロボットは単に他のロボットをコピーできないのか
物理的なスキルは、どんなマシンにもインストールできるアプリのように転用できない。テーブルの上にカメラを備え、布地用に設計された把持具を持つ固定式ロボットアームと、頭部にカメラを持ち、5本指の手を備え、腰、脚、足でバランスを取るヒューマノイドとでは、制約条件が異なる。センサーも同様だ。指先に高感度の触覚センサーを持つロボットもいれば、視覚に大きく依存するロボットもいる。
しかし、シャツの見た目や肩の位置の予測、引っかかった袖の認識など、転用可能な知識もある。受け取ったロボットは、これらの情報を自身のボディに適合させなければならない。Open X-Embodimentのような研究プロジェクトは、多数のロボットの経験を共有することでこの道を探っている。この記事によれば、同プロジェクトは22種類の異なるロボットから100万以上の実軌道(記録された一連の動作)を集めたという。目的は、機械が毎回ゼロから始めるのではなく、互いに学び合うことだ。
進歩を測る基準は何か?
World Humanoid Robot Gamesは、ロボティクスを可視化し、進歩の速さを示す点で意義があると筆者は認める。しかし、これらのデモンストレーションが何を証明しているかは慎重に測るべきだと促す。人間と共に働くことを目的としたロボットに対しては、別の問いを提案する。未知の物体を操作できるか? エラーを検知し、人間の介入なしに自力で修正できるか? 人間が介入する必要が出るまで、どれくらいの時間働き続けられるか?
これらの基準は、おそらくバズりやすい動画にはなりにくいが、ヒューマノイドの真の有用性を決定する能力により近いものだ。筆者が要約するように、「ヒューマノイドロボットにとって最も重要なレースは、もしかするとタイムトライアルではないかもしれない。洗濯物の山との戦いなのかもしれない。」
