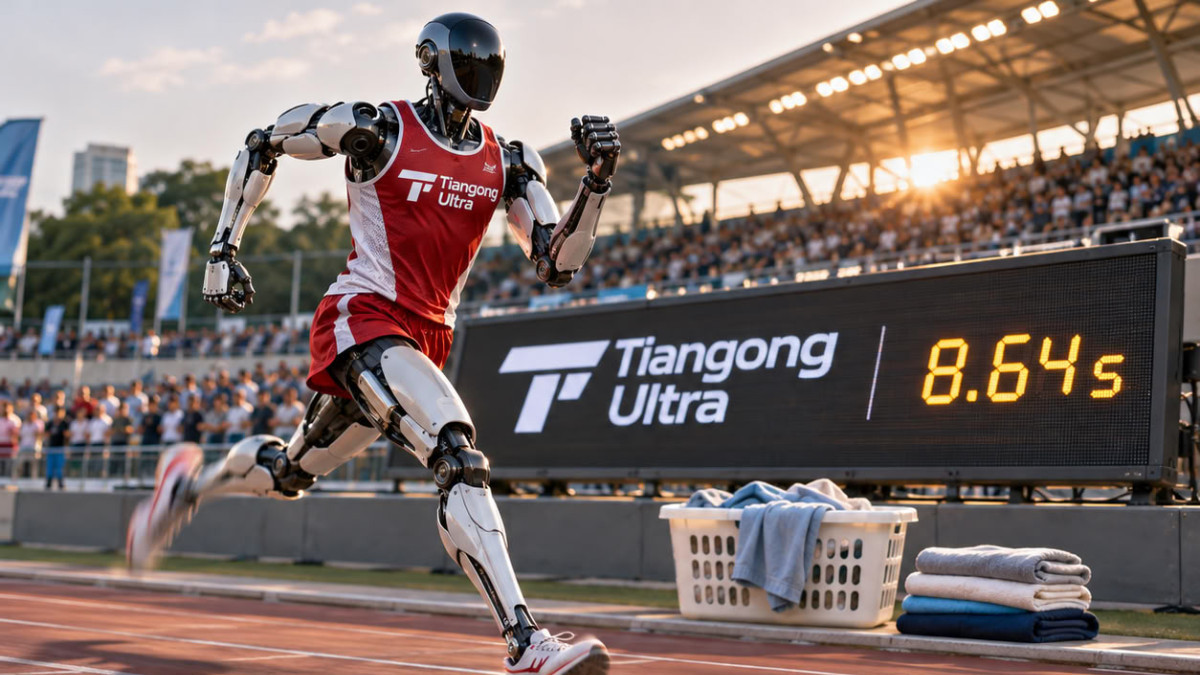

في ألعاب الروبوتات البشرية العالمية 2026 في بكين، جرى الروبوتات وقاتلت بملاكمة ولعبت كرة القدم وأنجزت مهامًا مستوحاة من المصانع والمطاعم وحالات الطوارئ. قطع روبوت تيانقونغ أولترا 100 متر في 8.64 ثانية، وهو زمن أقل من الرقم القياسي العالمي لـ يوسين بولت البالغ 9.58 ثانية. بالنسبة لـ واي-كيونغ فونغ، الباحث والمدرس في مجال الروبوتات والإلكترونيات وهندسة التحكم في جامعة كارديف متروبوليتان، فإن اختبارًا أقل إثارة سيكشف المزيد عن قدرة الروبوتات البشرية على العيش بيننا: وهو غسل الملابس.
طي قميص مجعد مأخوذ من سلة، وتحديد اتجاهه، والإمساك بكم ينزلق من اليد، هي حركات يؤديها الإنسان دون تفكير تقريبًا. لكن لكل منها، يشكل تحديًا يجب على الروبوت حله. لا يوجد نظام روبوتي يعرف اليوم كيفية إدارة العملية الكاملة بشكل موثوق، من نقل السلة إلى الغسالة، والفرز حسب البرامج، مرورًا بالتعليق والطي والكوي. يبقى الطي نفسه صعبًا، لأن الملابس تختلف في شكلها وحجمها ومادتها ودرجة تجعدها.
الجري أيضًا يتطلب تنسيقًا كبيرًا بين المفاصل، وتوازنًا، وقوة. لكن المهمة واضحة: يعرف الروبوت إلى أين يذهب، والمضمار يمكن التنبؤ به، وخط النهاية لا يتغير شكله. على العكس من ذلك، فإن الغسيل يتشوه باستمرار. قد يكون القميص مقلوبًا، وقد يختفي الكم تحت قطعة ملابس أخرى، وقد يلتف البنطال حول منشفة. لذلك، لا يمكن لروبوت مفيد في المنزل أن يكتفي بتكرار نفس الحركة إلى ما لا نهاية: يجب أن يلاحظ عندما تختلف الواقع عما توقعه وأن يتكيف. ومع ذلك، يتم التحدث بشكل متزايد عن الروبوتات البشرية كمساعدين منزليين أو للرعاية، في حين أن المنزل العائلي، على عكس خط الإنتاج، لا يتكيف بسهولة مع ترتيب يمكن التنبؤ به.
لماذا لا يستطيع روبوت ببساطة نسخ آخر
لا تنتقل المهارة الجسدية مثل تطبيق نقوم بتثبيته على أي آلة. ذراع روبوتية ثابتة، مجهزة بكاميرات فوق الطاولة وملاقط مصممة للأقمشة، لا تواجه نفس القيود مثل الروبوت البشري، المجهز بكاميرات في الرأس، وأيدي بخمسة أصابع، ويعتمد توازنه على وركيه وساقيه وقدميه. تختلف أجهزة الاستشعار أيضًا: قد يتمتع روبوت بأجهزة استشعار لمسية حساسة في الأصابع، بينما يعتمد آخر بشكل أساسي على الرؤية.
بعض المعارف تبقى قابلة للنقل مع ذلك، مثل مظهر القميص، أو الموقع المحتمل للأكتاف، أو التعرف على كم عالق. ثم على الروبوت المتلقي تكييف هذه المعلومات مع جسده الخاص. مشاريع بحثية مثل Open X-Embodiment تستكشف هذا المسار من خلال تجميع خبرات العديد من الروبوتات. وفقًا للمقال، جمع المشروع أكثر من مليون مسار حقيقي، أي تسلسلات حركات مسجلة، من 22 نوعًا مختلفًا من الروبوتات. الهدف هو أن تتعلم الآلات من بعضها البعض بدلاً من البدء من الصفر في كل مرة.
ما المعايير التي يجب اعتمادها لقياس التقدم؟
ألعاب الروبوتات البشرية العالمية، حسب رأي الكاتب، لها فضل جعل الروبوتات مرئية وإظهار سرعة التقدم. لكنه يدعو إلى قياس ما تثبته هذه العروض بحذر. بالنسبة للروبوتات المخصصة للعمل بجانب البشر، يقترح أسئلة أخرى: هل يستطيع الروبوت التعامل مع جسم غير مألوف؟ هل يمكنه اكتشاف خطأ وتصحيحه دون تدخل بشري؟ كم من الوقت يمكنه العمل قبل أن يتوجب على شخص التدخل؟
هذه المعايير ستنتج بلا شك مقاطع فيديو أقل انتشارًا، لكنها تقترب أكثر من القدرات التي ستحدد الفائدة الحقيقية للروبوتات البشرية. كما يلخص الكاتب: «ربما ليس السباق الأهم للروبوتات البشرية هو السباق ضد الزمن. ربما يكون السباق ضد كومة الغسيل.»
