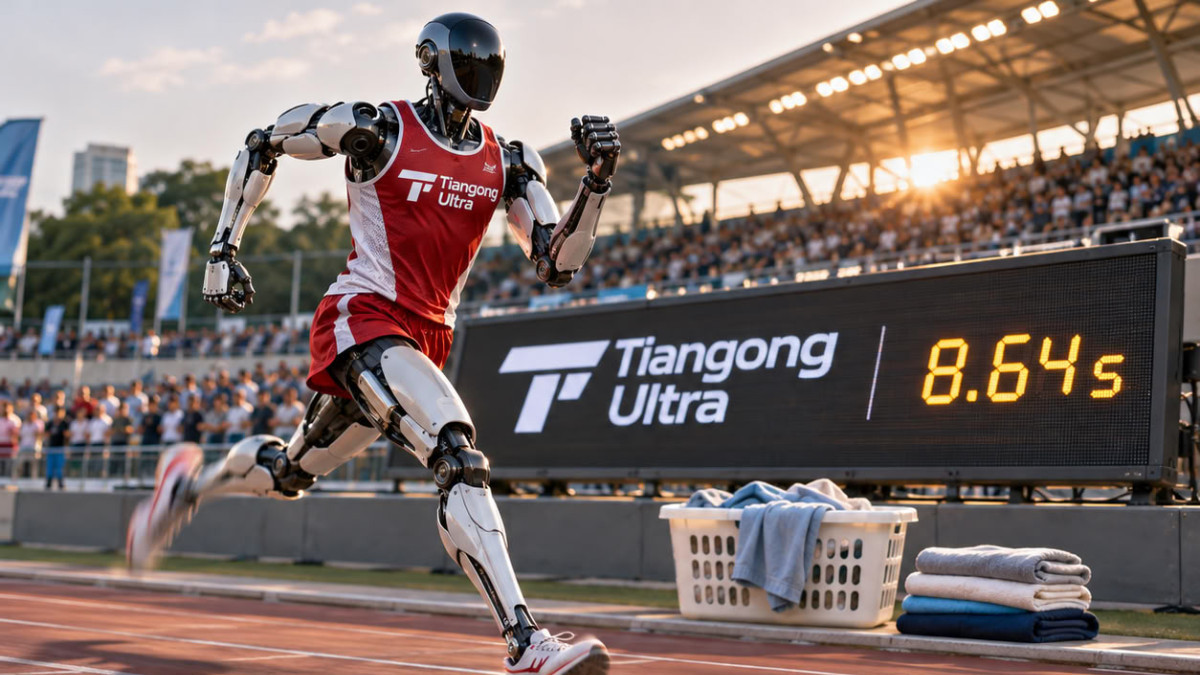

Nos World Humanoid Robot Games 2026, em Pequim, robôs correram, boxearam, jogaram futebol e realizaram tarefas inspiradas em fábricas, restaurantes e situações de emergência. O robô Tiangong Ultra percorreu 100 metros em 8,64 segundos, um tempo inferior ao recorde mundial de Usain Bolt, fixado em 9,58 segundos. Para Wai-keung Fung, professor-investigador em robótica, eletrónica e engenharia de controlo na Cardiff Metropolitan University, um teste menos espetacular dirá mais sobre a capacidade dos humanoides para viverem entre nós: a roupa.
- Os robôs humanoides já correm e boxeiam, mas dobrar roupa continua a ser um desafio difícil.
- A roupa deforma-se constantemente, por isso o robô tem de reconhecer erros e adaptar-se.
- Nenhum sistema consegue hoje gerir todo o processo, desde a máquina de lavar até à passagem a ferro.
- Para medir o progresso, importa avaliar se o robô manipula objetos desconhecidos e corrige erros sem ajuda humana.
Dobrar uma t-shirt amarrotada retirada de um cesto, determinar qual o lado correto e apanhar uma manga que escorrega da mão são gestos que o ser humano realiza quase sem pensar. Para um robô, cada um deles constitui um problema a resolver. Nenhum sistema robótico sabe hoje gerir de forma fiável todo o processo, desde o transporte do cesto até à máquina de lavar, à triagem conforme os programas, passando pelo estendal, a dobragem e a passagem a ferro. A dobragem em si continua difícil, porque as peças de roupa variam na forma, tamanho, material e grau de amarrotamento.
A corrida também exige muita coordenação entre as articulações, equilíbrio e potência. Mas a tarefa é clara: o robô sabe para onde ir, a pista é previsível e a linha de chegada não muda de forma. A roupa, pelo contrário, deforma-se constantemente. Uma camisa pode estar ao contrário, uma manga pode estar escondida debaixo de outra peça e uma calça pode enrolar-se numa toalha. Um robô útil num lar não pode, portanto, limitar-se a repetir indefinidamente o mesmo movimento: tem de reparar quando a realidade difere do que esperava e adaptar-se. Ora, os humanoides são cada vez mais referidos como ajudas domésticas ou para os cuidados, enquanto a casa de família, ao contrário de uma linha de produção, pouco se presta a um arranjo previsível.
Porque é que um robô não pode simplesmente copiar outro
Uma competência física não se transfere como uma aplicação que se instala em qualquer máquina. Um braço robótico fixo, equipado com câmaras por cima da mesa e pinças concebidas para tecidos, não tem as mesmas limitações que um humanoide, dotado de câmaras na cabeça, mãos com cinco dedos, e cujo equilíbrio depende das ancas, pernas e pés. Os sensores também diferem: um robô pode dispor de sensores táteis sensíveis nos dedos, enquanto outro se apoia sobretudo na visão.
Alguns conhecimentos mantêm-se, no entanto, transferíveis, como o aspeto de uma camisa, a localização provável dos ombros ou o reconhecimento de uma manga presa. O robô recetor tem depois de adaptar essa informação ao seu próprio corpo. Projetos de investigação como o Open X-Embodiment exploram esta via, partilhando a experiência de muitos robôs. Segundo o artigo, o projeto reuniu mais de um milhão de trajetórias reais, ou seja, sequências de movimentos registadas, provenientes de 22 tipos diferentes de robôs. O objetivo é que as máquinas aprendam umas com as outras em vez de começarem do zero de cada vez.
Que critérios adotar para medir o progresso?
Os Jogos Mundiais dos Robôs Humanoides têm, segundo o autor, o mérito de tornar a robótica visível e de mostrar a rapidez dos avanços. Convida, no entanto, a medir com prudência o que estas demonstrações provam. Para robôs destinados a trabalhar ao lado dos seres humanos, propõe outras questões: o robô consegue manipular um objeto desconhecido? Consegue detetar um erro e corrigir-se sem intervenção humana? Quanto tempo consegue trabalhar antes de uma pessoa ter de intervir?
Estes critérios darão certamente menos origem a vídeos virais, mas aproximam-se mais das capacidades que determinarão a utilidade real dos humanoides. Como resume o autor, «a corrida mais importante para os robôs humanoides talvez não seja a contra o relógio. Talvez se jogue contra a pilha de roupa.»
