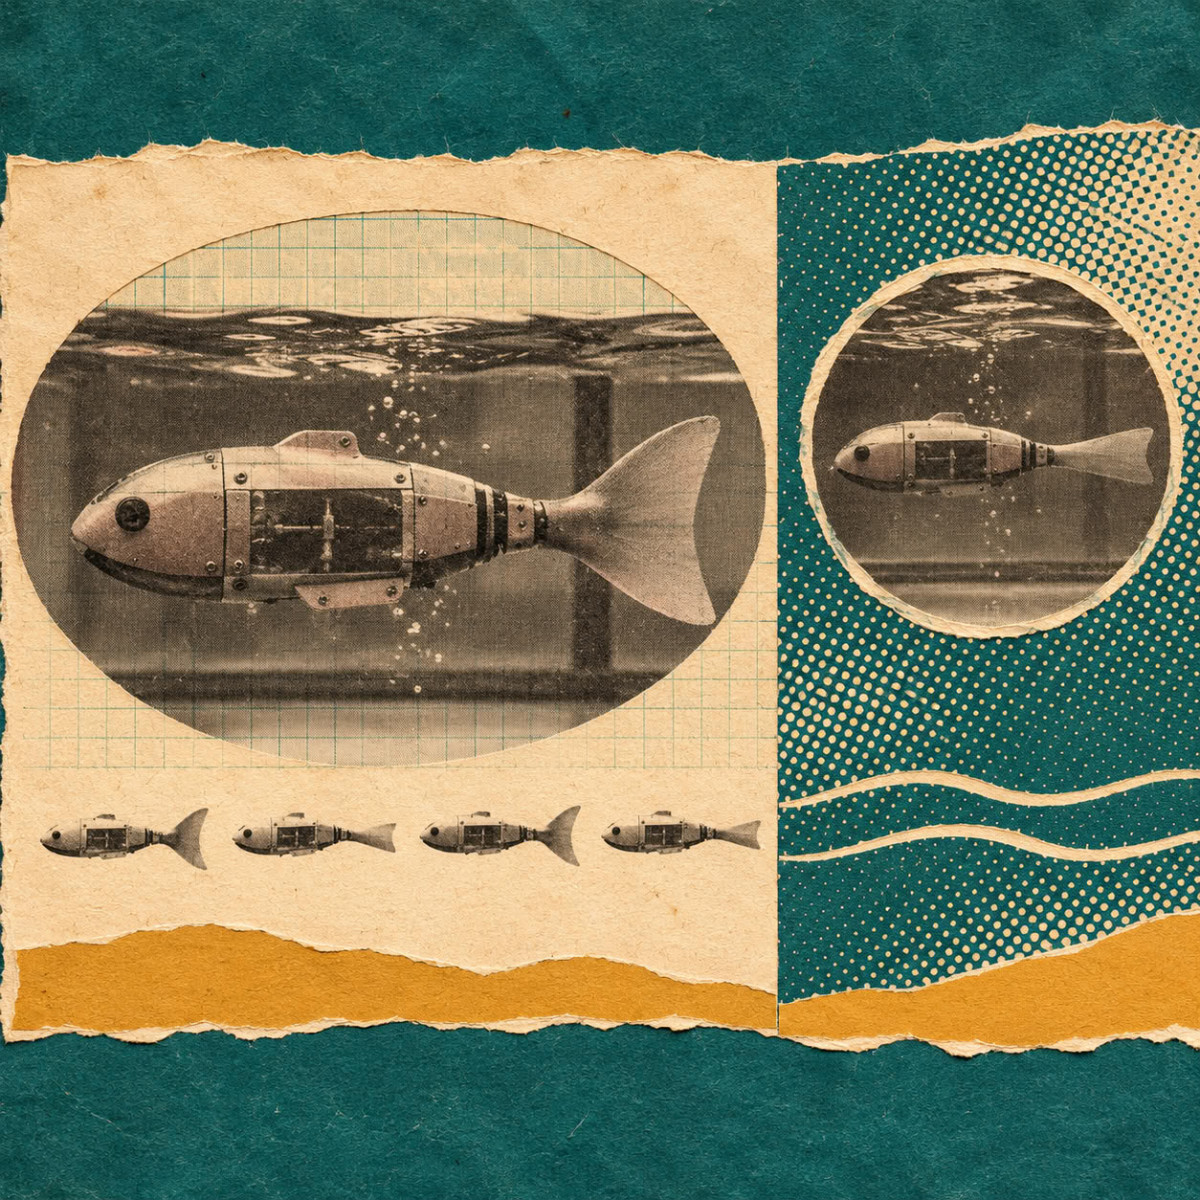

Ein internationales Team der EPFL (Schweiz), der Duke University (USA) und des Instituto Superior Técnico (Portugal) hat das sogenannte « Bout-and-Glide »-Schwimmen mit einem Roboter untersucht, der dem Zebrafisch nachempfunden ist. Laut den Forschenden verbraucht diese Schwimmweise, die Antriebsphasen mit Gleitphasen abwechselt, weniger Energie als kontinuierliches Schwimmen.
- Ein Roboter nach dem Zebrafisch schwimmt abwechselnd mit Schub- und Gleitphasen und verbraucht dabei weniger Energie.
- Dieser Vorteil bleibt auch in zähflüssigen Flüssigkeiten bestehen und gilt bei allen erreichbaren Geschwindigkeiten.
- Die Höchstgeschwindigkeit sinkt dabei auf etwa 60 % des kontinuierlichen Schwimmens.
- Vermutlich arbeiten Servomotoren und Fischmuskeln effizienter, weil die Belastung näher an ihren optimalen Bereich rückt.
Eine verbesserte Energieeffizienz ermöglicht längere Betriebszeiten für Roboter und verringert die Belastung ihrer Batterien. Die Natur hat diesen Weg bereits erkundet: Intermittierendes Schwimmen ist ein weit verbreitetes Verhalten bei aquatischen Organismen sehr unterschiedlicher Größe, darunter Zebrafischlarven, der Rotnasensalmler, der Koikarpfen und sogar Wale. Diese Schwimmweise wechselt kurze Phasen aktiver Körper- und Schwanzschläge mit passiven Gleitphasen ab, wobei der Körper gerade und stromlinienförmig bleibt.
Ein Roboter inspiriert vom Zebrafisch
Um diesen Mechanismus zu untersuchen, entwickelten die Forschenden eine Roboterplattform, die der Zebrafischlarve nachempfunden ist (ZBot). Der Roboter ist im Maßstab 200-fach größer als die Larve, mit einer Länge von 80 cm und einer Masse von 2,8 kg. Sein flexibler Schwanz besteht aus sechs Segmenten, die von Servomotoren angetrieben werden, während sein Kopf eine zentrale Steuerungseinheit als Nervensystem, hochpräzise Kameras und Echtzeit-Leistungsmesser beherbergt.
Die Teams der EPFL und der Duke University konstruierten auch ein neurocomputationales Modell, das die neuronalen Schaltkreise des Zebrafisches simuliert. Es basiert auf zentralen Mustergeneratoren (CPG), die rhythmische Schwanzschlag-Signale erzeugen, und einem « Bout-Gate »-Modul. Letzteres sammelt Eingangssignale und löst den Schwanzschlag erst ab einem festgelegten Schwellenwert aus, was den natürlichen Rhythmus « aktiver Schub, passives Gleiten » nachbildet. Durch Anpassung der Frequenz, der Schwanzschlagamplitude und des Schwellenwerts dieses Moduls reproduziert ZBot verschiedene Bewegungsmuster der Larve: langsames Geradeausschwimmen, normale Kurven und « J-Turns ». Das Modell ermöglichte auch die Nachbildung der optomotorischen Reaktion, die durch das Sehen gesteuert wird, im Roboter und in einem digitalen Zwilling, simZFish.
Die Rolle der Viskosität
Die Forschenden fragten sich auch, ob dieser Energievorteil in zäheren Flüssigkeiten bestehen bleibt, wie sie von sehr kleinen Organismen bewohnt werden. Die Reynolds-Zahl, eine dimensionslose Größe, vergleicht die Bedeutung von Trägheitskräften und viskosen Kräften in einer Strömung. Große Tiere wie Wale schwimmen bei hohen Reynolds-Zahlen, während kleine Zebrafischlarven in einem intermediären Regime leben, das stärker durch den viskosen Widerstand beeinflusst wird.
Um Organismen unterschiedlicher Größe nachzuahmen, veränderte das Team die Viskosität der Flüssigkeit. Die mäßig viskose Flüssigkeit mit einer Viskosität von 213,9 cP wird mit einer Fruchtgarnitur-Sauce verglichen, und die hochviskose Flüssigkeit mit 457,0 cP mit einem Standard-Abschminköl. In letzterer legt ZBot nur 1/30 der Strecke zurück, die in normalem Wasser erreicht wird. Die Viskosität beeinflusst dagegen die Wendefähigkeit kaum: Der Drehwinkel pro Schubphase beträgt in normalem Wasser etwa 60 Grad und bleibt in der hochviskosen Flüssigkeit bei 45 Grad.
Zwei Hypothesen zur Energieeinsparung
Die Experimente bestätigten, dass intermittierendes Schwimmen den Energieverbrauch bei allen erreichbaren Geschwindigkeiten reduziert, sowohl bei hohen als auch bei niedrigen Reynolds-Zahlen. Im Gegenzug erreicht die maximale Geschwindigkeit nur etwa 60 % der des kontinuierlichen Schwimmens, bedingt durch den begrenzten Zyklus aus Schub- und Gleitphasen.
Die am häufigsten vorgebrachte Hypothese führt diesen Gewinn auf die gerade Haltung des Schwanzes während der Gleitphase zurück, die den Widerstand verringern würde. Das Team schlägt eine andere Erklärung vor, die sogenannte « Aktoreneffizienz »: Das intermittierende Schwimmen könnte es den Servomotoren des Roboters oder den Muskeln des Fisches ermöglichen, in effizienteren Betriebsbereichen zu arbeiten. Laut den Forschenden folgen sowohl Servomotoren als auch Fischmuskeln einer umgekehrten U-förmigen Effizienzkurve, die nur bei moderater Belastung optimal ist. Bei niedriger Geschwindigkeit hält kontinuierliches Schwimmen sie in einem unterlasteten und ineffizienten Zustand, während der Schub-Gleit-Zyklus die Belastung näher an diesen optimalen Bereich heranführt.
Die Autoren schätzen schließlich, dass diese Ergebnisse die Konzeption von Unterwasserrobotern leiten können, die einen intermittierenden Modus für Fahrten mit niedriger oder mittlerer Geschwindigkeit und einen kontinuierlichen Modus für Notmanöver bei hoher Geschwindigkeit übernehmen könnten.
