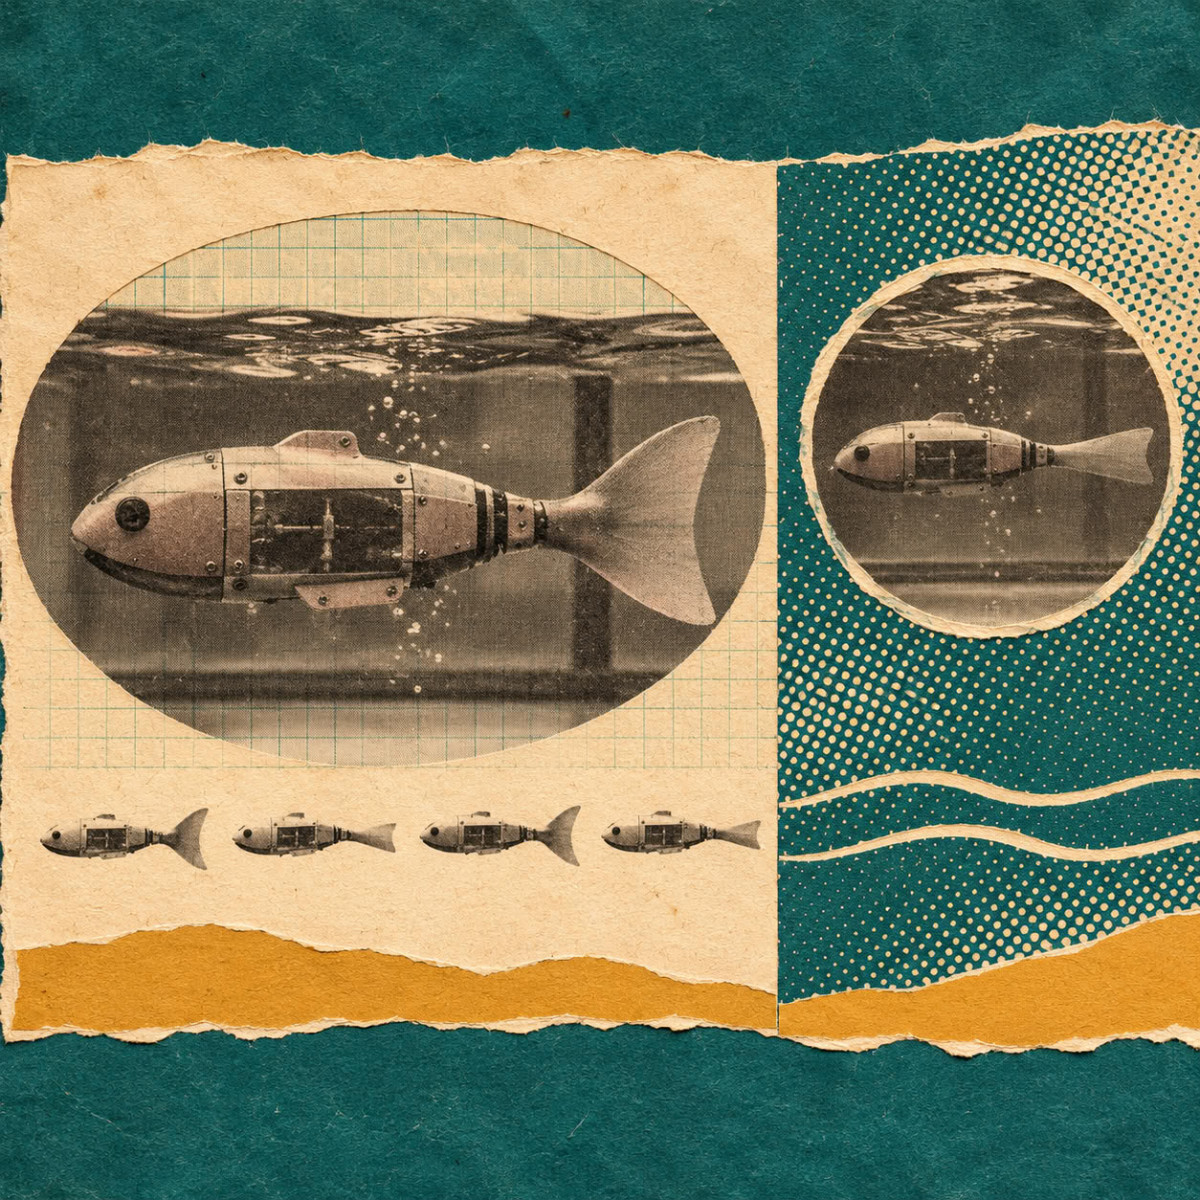

Une équipe internationale réunissant l’EPFL (Suisse), Duke University (États-Unis) et l’Instituto Superior Técnico (Portugal) a étudié la nage intermittente, dite « bout-and-glide », à l’aide d’un robot inspiré du poisson-zèbre. Selon les chercheurs, cette nage, qui alterne phases de propulsion et phases de glisse, consomme moins d’énergie qu’une nage continue.
- La nage intermittente consomme moins d’énergie que la nage continue.
- Des chercheurs ont testé ce mode avec un robot inspiré du poisson-zèbre.
- Le gain énergétique persiste dans les fluides visqueux, mais la vitesse maximale atteint environ 60 % de celle de la nage continue.
- Selon l’équipe, les actionneurs travaillent plus efficacement sous charge modérée, ce qui explique en partie ce gain.
Améliorer la performance énergétique permet d’allonger la durée de fonctionnement d’un robot et de réduire la charge de sa batterie. La nature a déjà exploré cette voie : la nage intermittente est un comportement répandu chez des organismes aquatiques de tailles très variées, notamment les larves de poisson-zèbre, le tétras à nez rouge, la carpe koï et même les baleines. Ce mode de nage alterne de courtes phases d’ondulation active du corps et de la queue, puis des phases de glisse passive, le corps restant droit et profilé.
Un robot inspiré du poisson-zèbre
Pour étudier ce mécanisme, les chercheurs ont mis au point une plateforme robotique inspirée du poisson-zèbre larvaire (ZBot). Le robot est à l’échelle 200 fois supérieure à celle de la larve, avec une longueur de 80 cm pour une masse de 2,8 kg. Sa queue flexible compte six segments entraînés par des servomoteurs, tandis que sa tête abrite un contrôleur central jouant le rôle de système nerveux, des caméras haute précision et des wattmètres en temps réel.
Les équipes de l’EPFL et de Duke University ont également construit un modèle neurocomputationnel simulant les circuits neuronaux du poisson-zèbre. Il repose sur des générateurs de motifs centraux (CPG), qui produisent des signaux rythmiques d’ondulation, et sur un module de « porte de bouffée » (bout gate). Ce dernier accumule les signaux d’entrée et ne déclenche l’ondulation de la queue qu’à partir d’un seuil fixé, ce qui reproduit le rythme naturel « bouffée active, glisse passive ». En ajustant la fréquence, l’amplitude d’oscillation de la queue et le seuil de ce module, ZBot reproduit plusieurs allures de la larve : nages droites lentes, virages habituels et « J-turns ». Le modèle a aussi permis de reproduire la réponse optomotrice, guidée par la vision, dans le robot et dans un jumeau numérique, simZFish.
Le rôle de la viscosité
Les chercheurs se sont également demandé si cet avantage énergétique persistait dans des fluides plus visqueux, comme ceux où évoluent les très petits organismes. Le nombre de Reynolds, grandeur sans dimension, compare l’importance des forces d’inertie et des forces visqueuses dans un écoulement. Les grands animaux, comme les baleines, nagent à des nombres de Reynolds élevés, tandis que les petites larves de poisson-zèbre évoluent dans un régime intermédiaire, plus fortement influencé par la traînée visqueuse.
Pour imiter des organismes de tailles différentes, l’équipe a modifié la viscosité du liquide. Le fluide modérément visqueux, d’une viscosité de 213,9 cP, est comparé à une sauce pour garniture de fruits, et le fluide très visqueux, de 457,0 cP, à une huile démaquillante standard. Dans ce dernier, la distance parcourue par ZBot n’est que de 1/30 de celle obtenue dans l’eau normale. En revanche, la viscosité influence peu la capacité de virage : l’angle de virage par bouffée est d’environ 60 degrés dans l’eau normale et reste de 45 degrés dans le liquide très visqueux.
Deux hypothèses sur l’économie d’énergie
Les expériences ont confirmé que la nage intermittente réduit la consommation d’énergie à toutes les vitesses atteignables, aux nombres de Reynolds élevés comme faibles. En contrepartie, la vitesse maximale obtenue est d’environ 60 % de celle de la nage continue, en raison du cycle limité de bouffées et de glisses.
L’hypothèse la plus souvent avancée attribue ce gain à la posture droite de la queue pendant la glisse, qui réduirait la traînée. L’équipe propose une autre explication, dite de « l’efficacité des actionneurs » : la nage intermittente permettrait aux servomoteurs du robot, ou aux muscles du poisson, de fonctionner dans des régimes plus efficaces. Selon les chercheurs, les servomoteurs comme les muscles de poisson suivent une courbe d’efficacité en forme de U renversé, optimale seulement sous charge modérée. À basse vitesse, la nage continue les maintient dans un état sous-chargé et peu efficace, alors que le cycle bouffée-glisse rapproche la charge de cette plage optimale.
Les auteurs estiment enfin que ces résultats peuvent guider la conception de robots sous-marins, qui pourraient adopter un mode intermittent pour les croisières à vitesse faible ou moyenne, et un mode continu pour les manœuvres d’urgence à grande vitesse.
