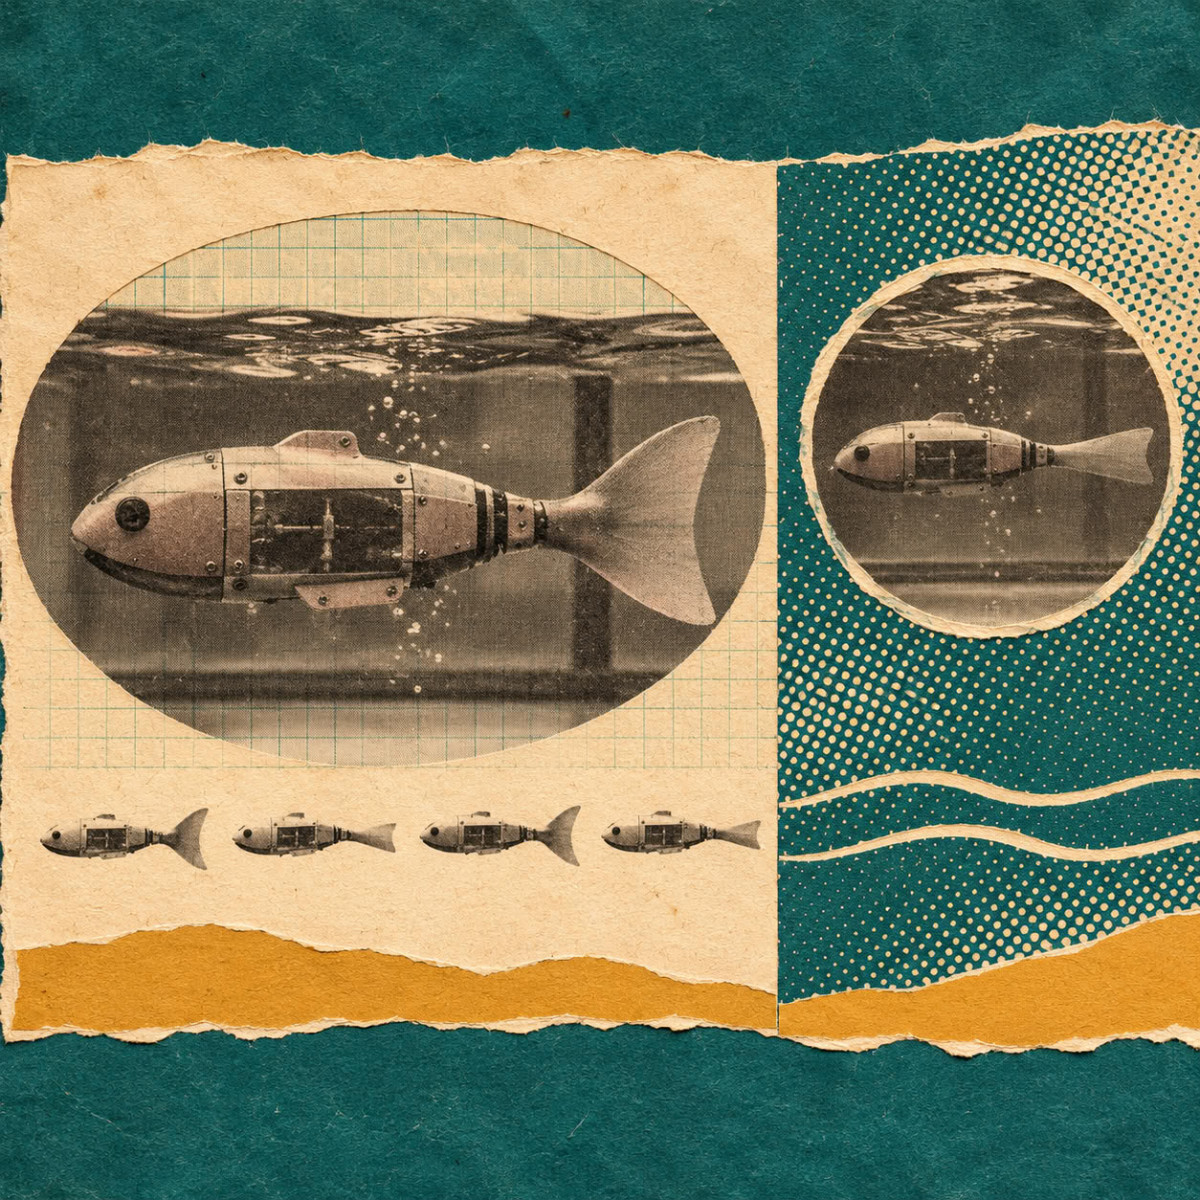

Un equipo internacional que reúne a la EPFL (Suiza), la Universidad de Duke (Estados Unidos) y el Instituto Superior Técnico (Portugal) ha estudiado la natación intermitente, denominada «bout-and-glide», mediante un robot inspirado en el pez cebra. Según los investigadores, este modo de natación, que alterna fases de propulsión y fases de deslizamiento, consume menos energía que una natación continua.
Mejorar el rendimiento energético permite alargar el tiempo de funcionamiento de un robot y reducir la carga de su batería. La naturaleza ya ha explorado esta vía: la natación intermitente es un comportamiento extendido entre organismos acuáticos de tamaños muy variados, en particular las larvas de pez cebra, el tetra de nariz roja, la carpa koi e incluso las ballenas. Este modo de natación alterna cortas fases de ondulación activa del cuerpo y la cola, con fases de deslizamiento pasivo, manteniendo el cuerpo recto y aerodinámico.
Un robot inspirado en el pez cebra
Para estudiar este mecanismo, los investigadores han desarrollado una plataforma robótica inspirada en la larva del pez cebra (ZBot). El robot tiene una escala 200 veces superior a la de la larva, con una longitud de 80 cm y una masa de 2,8 kg. Su cola flexible cuenta con seis segmentos accionados por servomotores, mientras que su cabeza alberga un controlador central que actúa como sistema nervioso, cámaras de alta precisión y vatímetros en tiempo real.
Los equipos de la EPFL y de la Universidad de Duke también construyeron un modelo neurocomputacional que simula los circuitos neuronales del pez cebra. Se basa en generadores de patrones centrales (CPG), que producen señales rítmicas de ondulación, y en un módulo de «puerta de ráfaga» (bout gate). Este último acumula las señales de entrada y solo desencadena la ondulación de la cola a partir de un umbral fijado, lo que reproduce el ritmo natural «ráfaga activa, deslizamiento pasivo». Ajustando la frecuencia, la amplitud de oscilación de la cola y el umbral de este módulo, ZBot reproduce varios modos de locomoción de la larva: nataciones rectas lentas, giros habituales y «giros en J». El modelo también permitió reproducir la respuesta optomotora, guiada por la visión, en el robot y en un gemelo digital, simZFish.
El papel de la viscosidad
Los investigadores también se preguntaron si esta ventaja energética persistía en fluidos más viscosos, como aquellos en los que evolucionan los organismos muy pequeños. El número de Reynolds, magnitud adimensional, compara la importancia de las fuerzas de inercia y de las fuerzas viscosas en un flujo. Los animales grandes, como las ballenas, nadan a números de Reynolds elevados, mientras que las pequeñas larvas de pez cebra evolucionan en un régimen intermedio, más fuertemente influenciado por la resistencia viscosa.
Para imitar organismos de diferentes tamaños, el equipo modificó la viscosidad del líquido. El fluido moderadamente viscoso, con una viscosidad de 213,9 cP, se compara con una salsa para cobertura de frutas, y el fluido muy viscoso, de 457,0 cP, con un aceite desmaquillante estándar. En este último, la distancia recorrida por ZBot es solo 1/30 de la obtenida en agua normal. Por el contrario, la viscosidad influye poco en la capacidad de giro: el ángulo de giro por ráfaga es de unos 60 grados en agua normal y se mantiene en 45 grados en el líquido muy viscoso.
Dos hipótesis sobre el ahorro de energía
Los experimentos confirmaron que la natación intermitente reduce el consumo de energía a todas las velocidades alcanzables, tanto a números de Reynolds altos como bajos. A cambio, la velocidad máxima obtenida es de aproximadamente el 60 % de la de la natación continua, debido al ciclo limitado de ráfagas y deslizamientos.
La hipótesis más frecuente atribuye esta ganancia a la postura recta de la cola durante el deslizamiento, que reduciría la resistencia. El equipo propone otra explicación, denominada de «eficiencia de los actuadores»: la natación intermitente permitiría a los servomotores del robot, o a los músculos del pez, funcionar en regímenes más eficientes. Según los investigadores, tanto los servomotores como los músculos de los peces siguen una curva de eficiencia en forma de U invertida, óptima solo bajo carga moderada. A baja velocidad, la natación continua los mantiene en un estado infrautilizado y poco eficiente, mientras que el ciclo ráfaga-deslizamiento acerca la carga a ese rango óptimo.
Los autores estiman, por último, que estos resultados pueden guiar el diseño de robots submarinos, que podrían adoptar un modo intermitente para los cruceros a velocidad baja o media, y un modo continuo para las maniobras de emergencia a gran velocidad.
