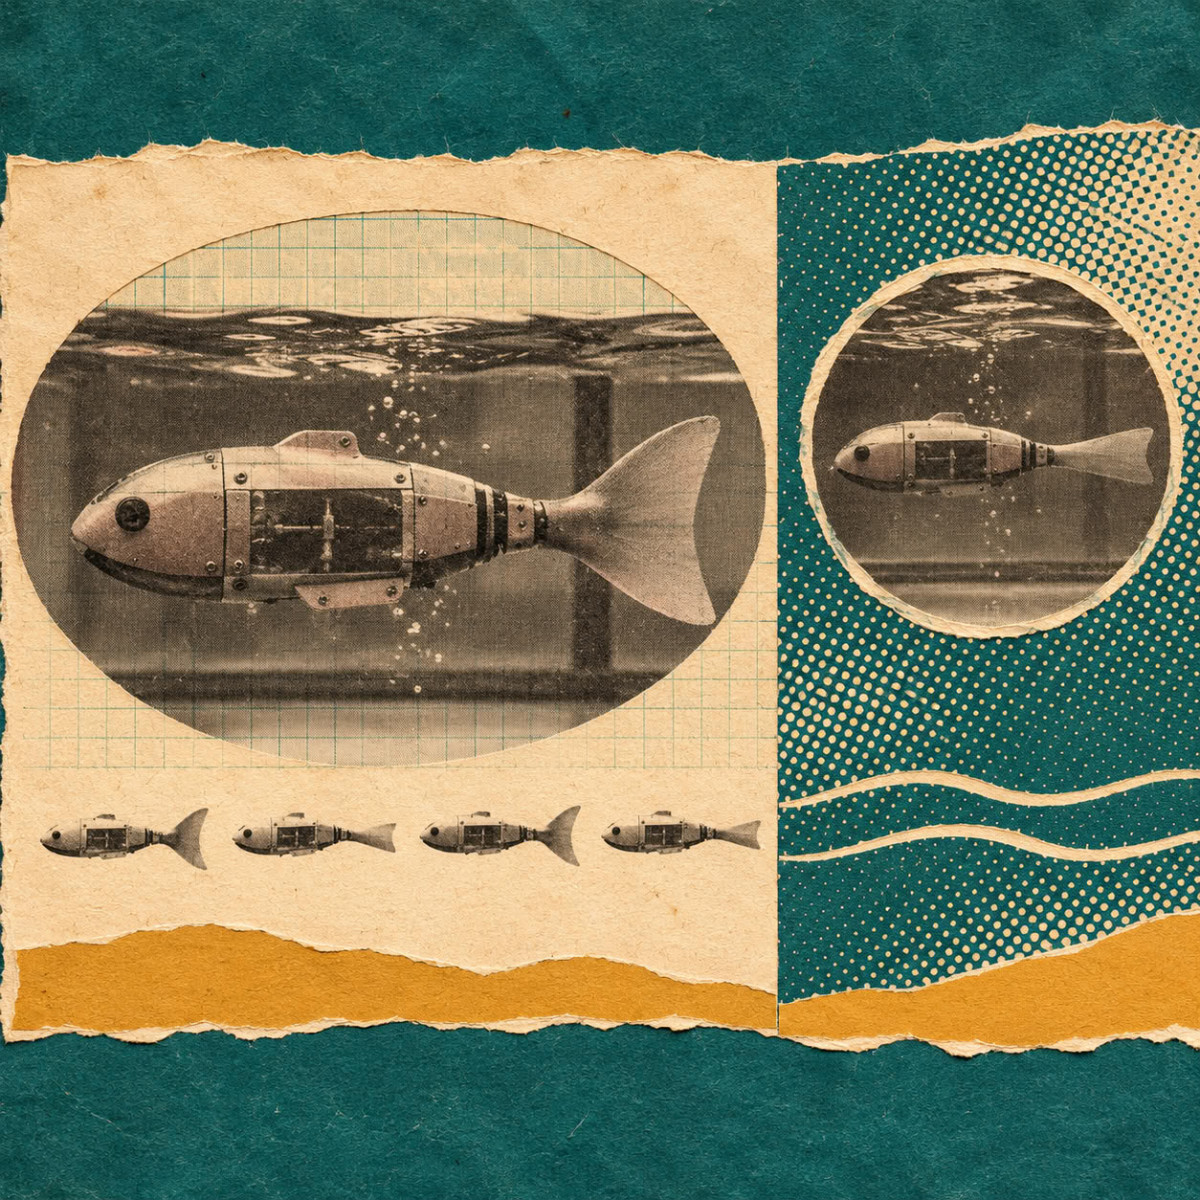

Uma equipa internacional que reúne a EPFL (Suíça), a Duke University (EUA) e o Instituto Superior Técnico (Portugal) estudou a natação intermitente, designada «bout-and-glide», com recurso a um robô inspirado no peixe-zebra. Segundo os investigadores, este estilo de natação, que alterna fases de propulsão com fases de deslize, consome menos energia do que uma natação contínua.
- A natação intermitente gasta menos energia do que a contínua.
- O robô ZBot confirma esta poupança, mas atinge apenas cerca de 60% da velocidade máxima.
- Em fluidos muito viscosos, a distância percorrida desce para 1/30, embora a viragem se mantenha.
- Os servomotores e os músculos funcionam melhor sob carga moderada, o que explica a poupança, e os robôs subaquáticos podem usar este modo em cruzeiro.
Melhorar o desempenho energético permite aumentar a duração de funcionamento de um robô e reduzir a carga da sua bateria. A natureza já explorou esta via: a natação intermitente é um comportamento comum em organismos aquáticos de tamanhos muito variados, nomeadamente nas larvas de peixe-zebra, no tetra-de-nariz-vermelho, na carpa koi e até nas baleias. Este modo de natação alterna breves fases de ondulação ativa do corpo e da cauda com fases de deslize passivo, mantendo o corpo direito e aerodinâmico.
Um robô inspirado no peixe-zebra
Para estudar este mecanismo, os investigadores desenvolveram uma plataforma robótica inspirada na larva de peixe-zebra (ZBot). O robô tem uma escala 200 vezes superior à da larva, com um comprimento de 80 cm e uma massa de 2,8 kg. A sua cauda flexível possui seis segmentos acionados por servomotores, enquanto a cabeça alberga um controlador central que funciona como sistema nervoso, câmaras de alta precisão e wattímetros em tempo real.
As equipas da EPFL e da Duke University construíram também um modelo neurocomputacional que simula os circuitos neuronais do peixe-zebra. Baseia-se em geradores de padrões centrais (CPG), que produzem sinais rítmicos de ondulação, e num módulo de «porta de impulso» (bout gate). Este último acumula os sinais de entrada e só desencadeia a ondulação da cauda a partir de um limiar definido, o que reproduz o ritmo natural «impulso ativo, deslize passivo». Ao ajustar a frequência, a amplitude de oscilação da cauda e o limiar deste módulo, o ZBot reproduz vários andamentos da larva: natações lentas em linha reta, curvas habituais e «curvas em J». O modelo permitiu também reproduzir a resposta optomotora, guiada pela visão, no robô e num gémeo digital, simZFish.
O papel da viscosidade
Os investigadores questionaram-se também se esta vantagem energética persistiria em fluidos mais viscosos, como aqueles onde evoluem organismos muito pequenos. O número de Reynolds, grandeza adimensional, compara a importância das forças de inércia e das forças viscosas num escoamento. Os grandes animais, como as baleias, nadam a números de Reynolds elevados, enquanto as pequenas larvas de peixe-zebra evoluem num regime intermédio, mais fortemente influenciado pela resistência viscosa.
Para imitar organismos de tamanhos diferentes, a equipa modificou a viscosidade do líquido. O fluido moderadamente viscoso, com uma viscosidade de 213,9 cP, é comparado a um molho para cobertura de frutas, e o fluido muito viscoso, de 457,0 cP, a um óleo desmaquilhante padrão. Neste último, a distância percorrida pelo ZBot é apenas 1/30 da obtida em água normal. Em contrapartida, a viscosidade influencia pouco a capacidade de viragem: o ângulo de viragem por impulso é de cerca de 60 graus em água normal e mantém-se em 45 graus no líquido muito viscoso.
Duas hipóteses sobre a economia de energia
As experiências confirmaram que a natação intermitente reduz o consumo de energia a todas as velocidades atingíveis, tanto a números de Reynolds elevados como baixos. Em contrapartida, a velocidade máxima obtida é de cerca de 60% da da natação contínua, devido ao ciclo limitado de impulsos e deslizes.
A hipótese mais frequentemente avançada atribui este ganho à postura direita da cauda durante o deslize, o que reduziria a resistência. A equipa propõe outra explicação, designada de «eficiência dos atuadores»: a natação intermitente permitiria que os servomotores do robô, ou os músculos do peixe, funcionassem em regimes mais eficientes. Segundo os investigadores, tanto os servomotores como os músculos de peixe seguem uma curva de eficiência em forma de U invertido, ótima apenas sob carga moderada. A baixa velocidade, a natação contínua mantém-nos num estado subcarregado e pouco eficiente, enquanto o ciclo impulso-deslize aproxima a carga dessa gama ótima.
Os autores consideram, por fim, que estes resultados podem orientar a conceção de robôs subaquáticos, que poderiam adotar um modo intermitente para cruzeiros a velocidade baixa ou média, e um modo contínuo para manobras de emergência a alta velocidade.
