
Международная команда, объединившая EPFL (Швейцария), Duke University (США) и Instituto Superior Técnico (Португалия), изучила прерывистое плавание, известное как «рывок и скольжение», с помощью робота, вдохновленного рыбкой данио-рерио. По мнению исследователей, этот стиль плавания, чередующий фазы активного движения и фазы пассивного скольжения, потребляет меньше энергии, чем непрерывное плавание.
Повышение энергоэффективности позволяет увеличить время автономной работы робота и снизить нагрузку на его батарею. Природа уже исследовала этот путь: прерывистое плавание — широко распространённое поведение среди водных организмов самых разных размеров, включая личинок рыбок данио-рерио, красноголовых тетр, карпов кои и даже китов. Этот режим плавания чередует короткие фазы активного волнообразного движения тела и хвоста с фазами пассивного скольжения, при котором тело остаётся прямым и обтекаемым.
Робот, вдохновлённый рыбкой данио-рерио
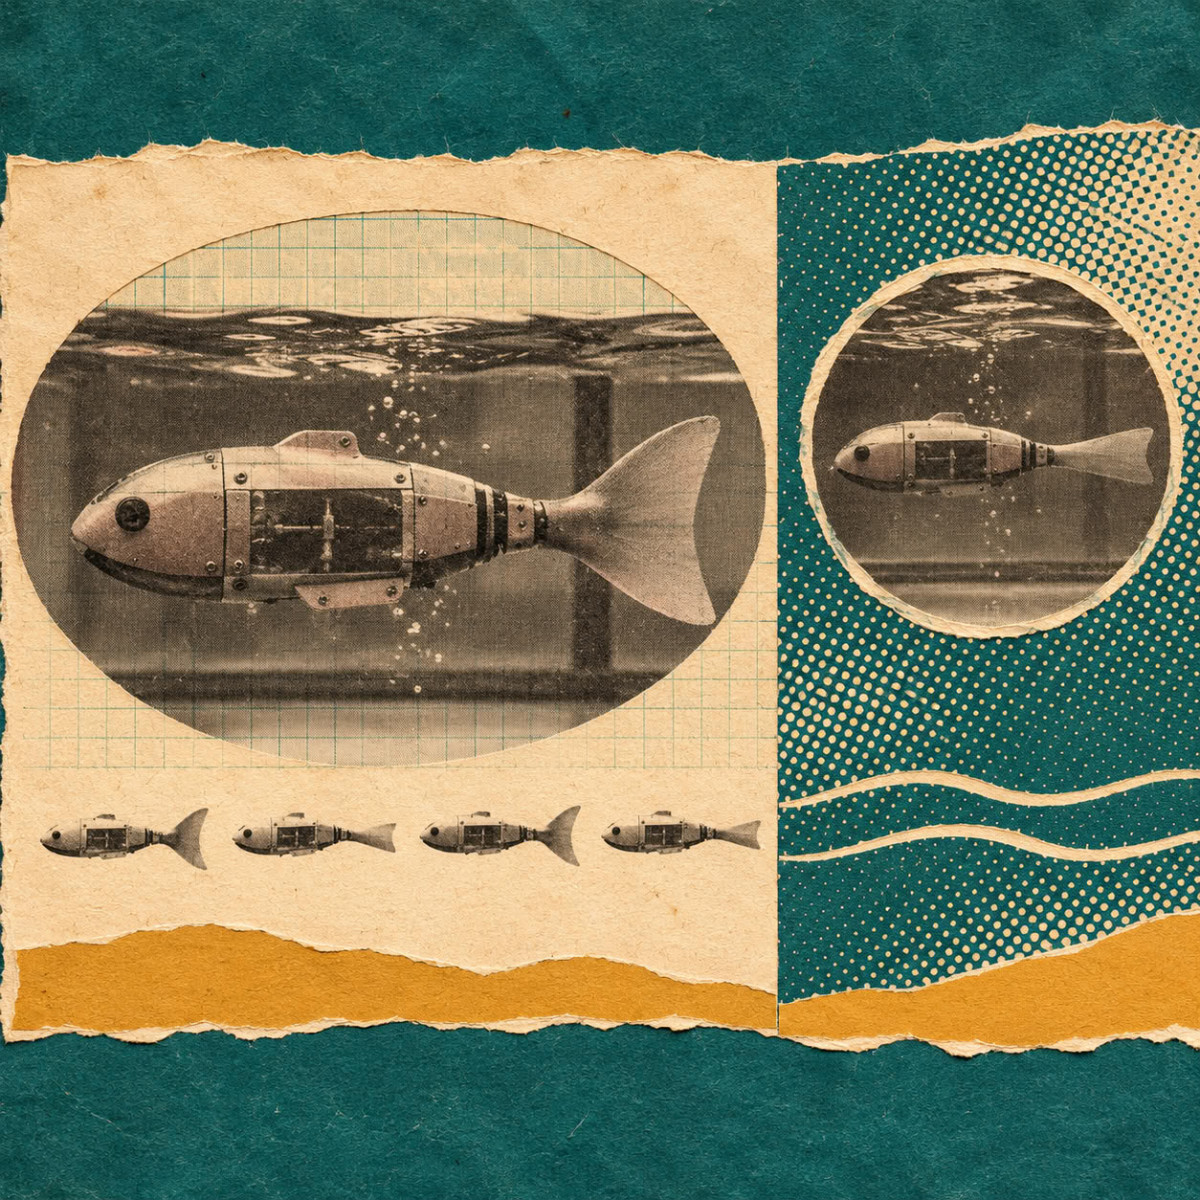
Для изучения этого механизма исследователи разработали роботизированную платформу, вдохновлённую личинкой рыбки данио-рерио (ZBot). Робот масштабирован в 200 раз по сравнению с личинкой, его длина составляет 80 см, а масса — 2,8 кг. Его гибкий хвост состоит из шести сегментов, приводимых в движение сервомоторами, в то время как в голове размещены центральный контроллер, выполняющий роль нервной системы, высокоточные камеры и ваттметры реального времени.
Команды EPFL и Duke University также построили нейрокомпьютационную модель, имитирующую нейронные цепи рыбки данио-рерио. Она основана на центральных генераторах паттернов (CPG), которые производят ритмические сигналы для волнообразных движений, и на модуле «вентиля рывка» (bout gate). Последний накапливает входные сигналы и запускает колебания хвоста только после достижения заданного порога, что воспроизводит естественный ритм «активный рывок, пассивное скольжение». Регулируя частоту, амплитуду колебаний хвоста и порог этого модуля, ZBot воспроизводит несколько режимов движения личинки: медленное прямое плавание, обычные повороты и «J-повороты». Модель также позволила воспроизвести оптомоторный ответ, управляемый зрением, как в роботе, так и в его цифровом двойнике simZFish.
Роль вязкости
Исследователи также задались вопросом, сохраняется ли это энергетическое преимущество в более вязких жидкостях, подобных тем, в которых обитают очень мелкие организмы. Число Рейнольдса, безразмерная величина, сравнивает важность сил инерции и вязких сил в потоке. Крупные животные, такие как киты, плавают при высоких числах Рейнольдса, в то время как мелкие личинки рыбок данио-рерио обитают в промежуточном режиме, где более сильно влияние вязкого сопротивления.
Чтобы имитировать организмы разных размеров, команда изменяла вязкость жидкости. Умеренно вязкая жидкость с вязкостью 213,9 сП сравнивается с фруктовой начинкой, а очень вязкая жидкость с вязкостью 457,0 сП — со стандартным очищающим маслом. В последней жидкости расстояние, преодолеваемое ZBot, составляет лишь 1/30 от расстояния, пройденного в обычной воде. С другой стороны, вязкость мало влияет на способность к повороту: угол поворота за один рывок составляет около 60 градусов в обычной воде и остаётся на уровне 45 градусов в очень вязкой жидкости.
Две гипотезы об экономии энергии
Эксперименты подтвердили, что прерывистое плавание снижает потребление энергии на всех достижимых скоростях, как при высоких, так и при низких числах Рейнольдса. Взамен, максимальная достигаемая скорость составляет около 60% от скорости непрерывного плавания из-за ограниченного цикла рывков и скольжений.
Наиболее часто выдвигаемая гипотеза приписывает этот выигрыш прямому положению хвоста во время скольжения, которое якобы снижает сопротивление. Команда предлагает другое объяснение, так называемое «объяснение эффективности приводов»: прерывистое плавание позволяет сервомоторам робота или мышцам рыбы работать в более эффективных режимах. По мнению исследователей, сервомоторы, как и рыбьи мышцы, следуют U-образной кривой эффективности, оптимальной только при умеренной нагрузке. На низкой скорости непрерывное плавание удерживает их в состоянии недогрузки и низкой эффективности, тогда как цикл рывок-скольжение приближает нагрузку к этому оптимальному диапазону.
Авторы, наконец, считают, что эти результаты могут направлять проектирование подводных роботов, которые могли бы использовать прерывистый режим для крейсерского плавания на низкой или средней скорости и непрерывный режим для экстренных манёвров на высокой скорости.
