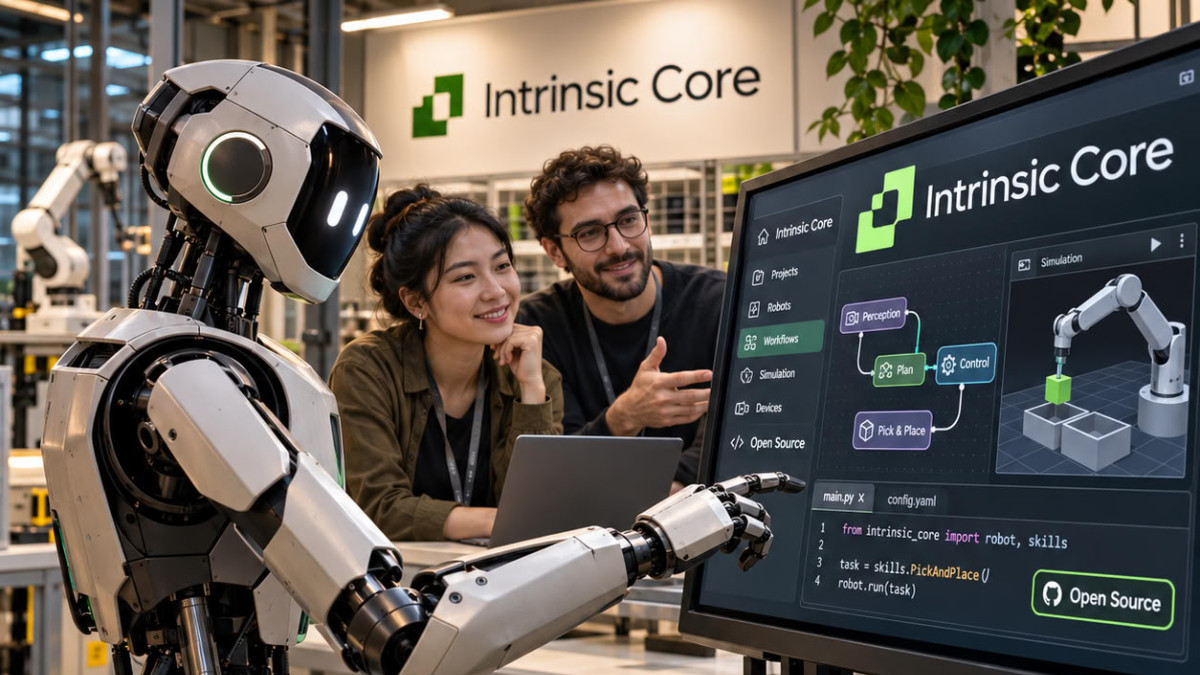

Intrinsic, o grupo de robótica com IA da Google, anunciou a disponibilização em open source de parte da sua plataforma. Batizado Intrinsic Core™, este pacote reúne um conjunto de capacidades compatíveis com ROS, uma estrutura de software open source amplamente utilizada em robótica, destinadas à criação de aplicações robóticas sofisticadas.
- Intrinsic publie en open source une partie de sa plateforme, Intrinsic Core, compatible avec ROS.
- Intrinsic Control offre un contrôle temps réel indépendant du matériel, adaptable aux capteurs et sans collisions.
- Le pack inclut perception, planification de mouvements, simulation, calibration de caméra et contrôleurs préconfigurés.
- Une solution de référence, Open Machine Tending Solution, sert de point de départ aux développeurs.
Um controlo adaptativo e independente do hardware
O primeiro componente, Intrinsic Control, é uma estrutura de controlo em tempo real que não depende de um hardware específico. Permite uma pilotagem baseada em sensores: o robô pode modificar o seu comportamento a meio da trajetória quando o seu ambiente muda. Está concebido para produzir trajetórias eficientes, sem colisões. O objetivo é que os utilizadores possam substituir braços robóticos, garras, sensores ou outros equipamentos sem ter de reescrever os controladores de software.
O pacote inclui também vários blocos dedicados à perceção e manipulação. A estimativa de pose fornece uma estimativa precisa da posição e orientação de peças 3D segundo seis graus de liberdade. A planificação de movimento gera automaticamente trajetórias eficientes evitando colisões. A planificação de preensão visa permitir que diferentes garras se adaptem automática e dinamicamente à posição e orientação de uma peça, para a agarrar com uma maior probabilidade de sucesso.
Simulação, calibração e controladores
O pacote inclui igualmente serviços de simulação, que devem oferecer uma forma simples de testar e depurar soluções robóticas, com atualização à medida que são construídas. A calibração de câmara automatiza a forma como a câmara de um robô pode ser calibrada e alinhada fisicamente. Por fim, os controladores Intrinsic-ROS estão pré-configurados e são compatíveis com ROS para os robôs, garras e câmaras 3D suportados.
Paralelamente a este pacote, a Intrinsic publicou a Open Machine Tending Solution (OMTS). Trata-se de um modelo de referência pronto a usar para um caso de uso concreto. Segundo a apresentação da empresa, o seu objetivo é dar aos programadores um ponto de partida para personalizar, sem ter de começar do zero.
O código do Intrinsic Core está disponível no GitHub, onde pode ser descarregado.
