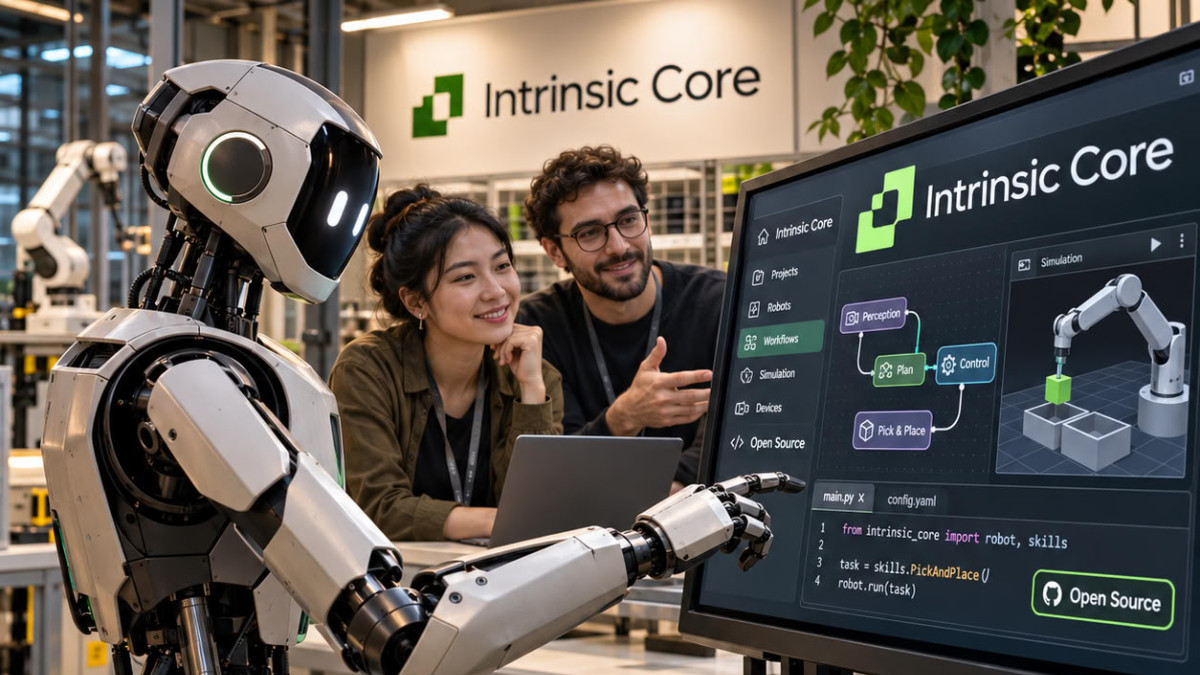

Intrinsic, le groupe de robotique IA de Google, a annoncé la mise en open source d’une partie de sa plateforme. Baptisé Intrinsic Core™, ce package regroupe un ensemble de capacités compatibles avec ROS, un cadre logiciel open source largement utilisé en robotique, destinées à la création d’applications robotiques sophistiquées.
- Intrinsic publie en open source une partie de sa plateforme, Intrinsic Core, compatible avec ROS.
- Intrinsic Control pilote les robots en temps réel, sans dépendre du matériel, et évite les collisions.
- Le package ajoute la perception, la planification de mouvement, la préhension, la simulation et le calibrage de caméra.
- L’Open Machine Tending Solution fournit un modèle de référence à personnaliser, et le code est disponible sur GitHub.
Un contrôle adaptatif et indépendant du matériel
Le premier composant, Intrinsic Control, est un cadre de contrôle en temps réel qui ne dépend pas d’un matériel particulier. Il permet un pilotage fondé sur les capteurs : le robot peut modifier son comportement en pleine trajectoire lorsque son environnement change. Il est conçu pour produire des trajets efficaces, sans collision. L’objectif est que les utilisateurs puissent remplacer bras robotisés, pinces, capteurs ou autres équipements sans avoir à réécrire les pilotes logiciels.
Le package comprend aussi plusieurs briques dédiées à la perception et à la manipulation. L’estimation de pose fournit une estimation précise de la position et de l’orientation de pièces 3D selon six degrés de liberté. La planification de mouvement génère automatiquement des trajectoires efficaces tout en évitant les collisions. La planification de préhension vise à permettre à différentes pinces de s’adapter automatiquement et dynamiquement à la position et à l’orientation d’une pièce, afin de la saisir avec une probabilité de succès plus élevée.
Simulation, calibrage et pilotes
Le package inclut également des services de simulation, qui doivent offrir un moyen simple de tester et de dépanner des solutions robotiques, avec une mise à jour au fil de leur construction. Le calibrage de caméra automatise la manière dont la caméra d’un robot peut être calibrée et alignée physiquement. Enfin, les pilotes Intrinsic-ROS sont préconfigurés et compatibles ROS pour les robots, pinces et caméras 3D pris en charge.
Parallèlement à ce package, Intrinsic a publié l’Open Machine Tending Solution (OMTS). Il s’agit d’un modèle de référence prêt à l’emploi pour un cas d’usage concret. Selon la présentation de l’entreprise, son but est de donner aux développeurs un point de départ à personnaliser, sans avoir à partir de zéro.
Le code d’Intrinsic Core est disponible sur GitHub, où il peut être téléchargé.
