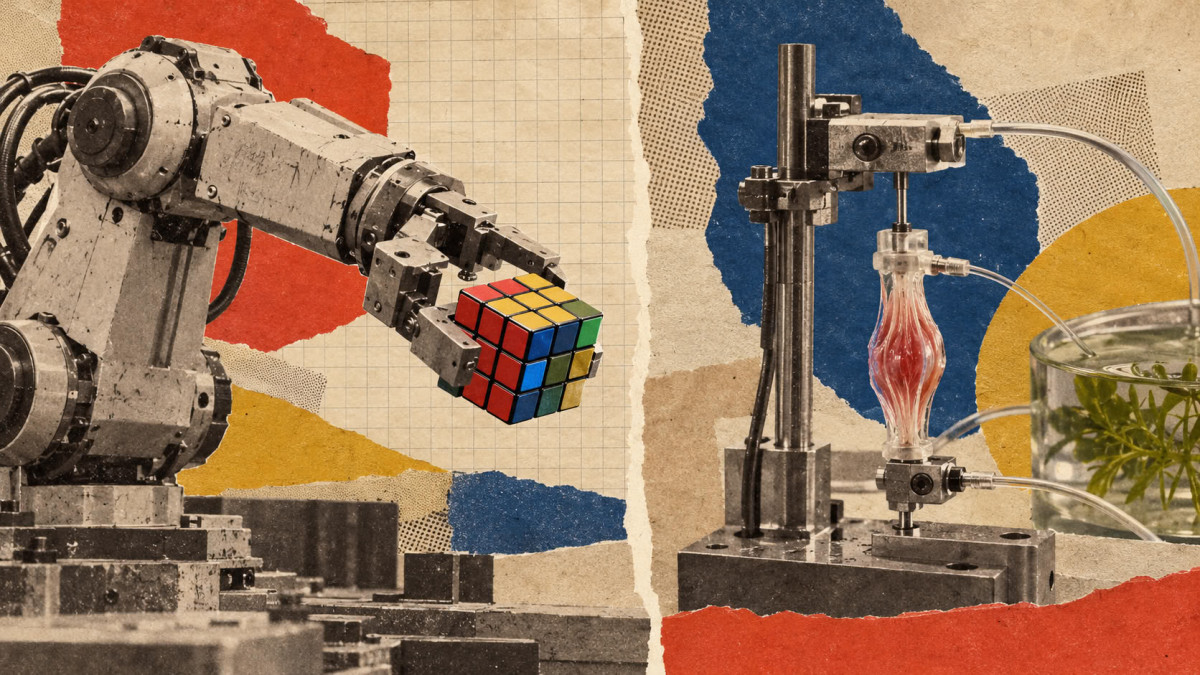

Czteronożny robot rozwiązujący gigantyczną kostkę Rubika, humanoid zdolny przenosić 35-kilogramowe ładunki i sztuczne mięśnie pozwalające małym robotom skakać lub pływać. Tygodniowy wybór filmów IEEE Spectrum prezentuje kilka postępów w robotyce, obejmujących manipulację obiektami, uczenie się ruchów oraz łączenie żywych tkanek z materiałami sztucznymi.
Humanoidy bardziej reaktywne i zdolne do manipulacji ciężkimi obiektami
W Robotics Systems Lab ETH Zurich czteronożny robot autonomicznie rozwiązuje gigantyczną kostkę Rubika używając wyłącznie swoich stóp. Demonstracja ilustruje możliwości manipulacji oferowane przez platformę pierwotnie zaprojektowaną do poruszania się.
Projekt Reflex zajmuje się innym wyzwaniem: zdolnością humanoidów do reagowania wizualnego na poruszające się obiekty. Złapanie spadającej filiżanki, odbicie piłki tenisowej czy przyjęcie kartonu wymaga przewidzenia trajektorii i mobilizacji ciała w około sekundę. Badacze proponują uczenie w trzech etapach, połączonych zwartą reprezentacją dynamiki obiektów.
W KAIST DRCD Lab, we współpracy z RAILAB, robot KAIST Humanoid v0.9 demonstruje swoje zdolności jednoczesnego przemieszczania się i manipulacji. Dzięki informacjom wizualnym zbieranym przez jego pokładowe czujniki, popycha obiekty ważące do 35 kilogramów i podnosi ładunki do 20 kg, aby ułożyć litery « KAIST ».
Szybkie dłonie robotyczne i mięśnie hodowane w laboratorium
Robotics and AI Institute prezentuje dłonie swojego robota AthenaZero. Każda ma trzy palce napędzane ścięgnami, z silnikami umieszczonymi w torsie, aby ograniczyć wagę dłoni. Ta architektura pozwala chwytać obiekty różnych rozmiarów, jak jajko czy młotek.
Palce mogą zamknąć się w około 80 milisekund. Wysokiej precyzji czujniki ciśnienia barometrycznego pozwalają również dostosować delikatność chwytu.
W ETH Zurich, Soft Robotics Lab bada inne podejście z robotami biohybrydowymi, łączącymi hodowane w laboratorium mięśnie szkieletowe z miękką strukturą drukowaną w 3D. Optymalizując wspólnie mięśnie i ich podporę, badacze ogłaszają centymetrowe bioaktuatory oferujące do 11 razy większy zakres ruchu niż wcześniejsze systemy wykorzystujące porównywalną objętość tkanki. Urządzenia te potrafią skakać, pływać, chodzić i chwytać obiekty.
Przyspieszony trening robotów i nowe projekty przemysłowe
Jeśli chodzi o uczenie się, SuperMimic ogłasza, że w trzy godziny na pojedynczym GPU przewyższa wyniki systemu śledzenia ruchów szkolonego przez siedem dni na 128 GPU. Liczba wymaganych godzin GPU miałaby być zredukowana ponad 1000-krotnie. Na 129 514 ruchów z benchmarku, SuperMimic odnotowuje 25 porażek, wobec 179 dla systemu referencyjnego, a następnie zero po 9,8 godzinach treningu na dwóch GPU.
21 października 2026 roku, podczas CES Unveiled Milan, Generative Bionics ogłosiło swój projekt budowy największej w Europie Physical AI Data Factory, z AMD jako partnerem w zakresie infrastruktury sztucznej inteligencji.
Wreszcie, NASA prezentuje kilka pojazdów księżycowych i łazików robotycznych przeznaczonych do pierwszych faz rozwoju swojej Bazy Księżycowej. Mają one przyczynić się do eksploracji południowego bieguna Księżyca, badań naukowych i testów technologicznych przygotowujących przyszłe misje.