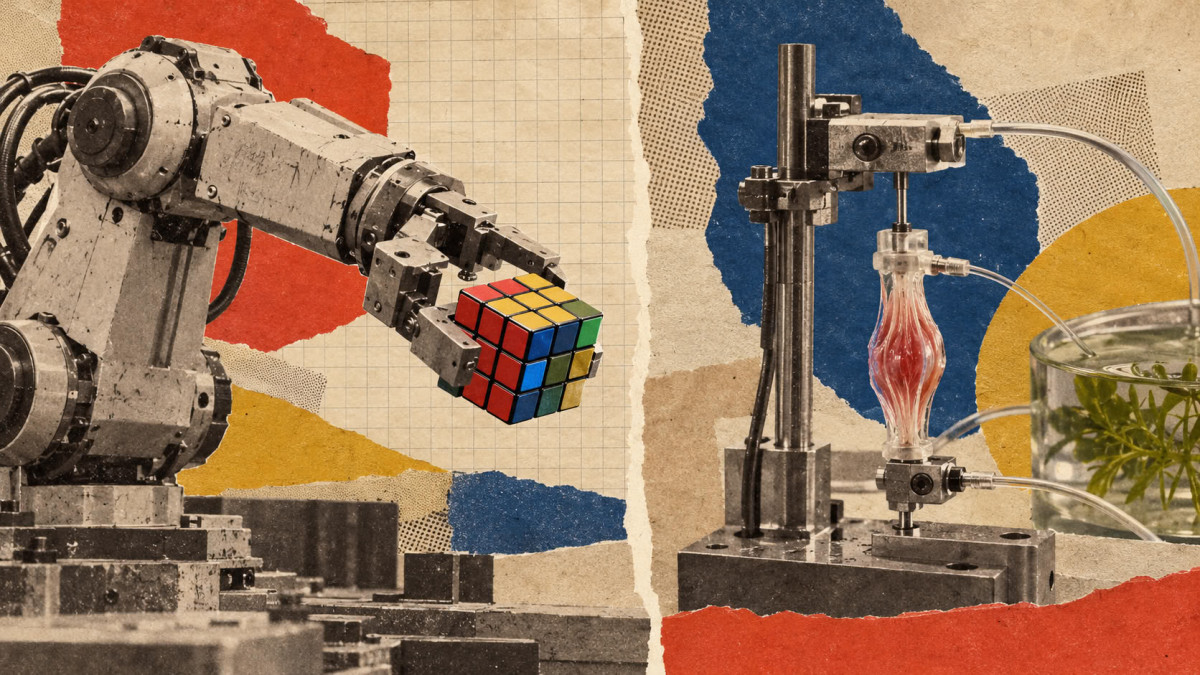

Un robot quadrupede che risolve un Cubo di Rubik gigante, un umanoide capace di spostare carichi di 35 chilogrammi e muscoli artificiali che permettono a piccoli robot di saltare o nuotare. La selezione settimanale di video di IEEE Spectrum presenta diversi progressi nella robotica, tra manipolazione di oggetti, apprendimento dei movimenti e combinazione di tessuti viventi con materiali artificiali.
Umanoidi più reattivi e capaci di manipolare oggetti pesanti
Al Robotics Systems Lab dell’ETH Zurich, un robot quadrupede risolve in modo autonomo un Cubo di Rubik gigante utilizzando solo le sue zampe. La dimostrazione illustra le possibilità di manipolazione offerte da una piattaforma inizialmente progettata per muoversi.
Il progetto Reflex si concentra su un’altra difficoltà: la capacità degli umanoidi di reagire visivamente a oggetti in movimento. Recuperare una tazza che cade, rispedire una pallina da tennis o ricevere una scatola richiede di anticipare una traiettoria e di mobilitare il proprio corpo in circa un secondo. I ricercatori propongono un apprendimento in tre fasi, collegate da una rappresentazione compatta della dinamica degli oggetti.
Al KAIST DRCD Lab, in collaborazione con RAILAB, il robot KAIST Humanoid v0.9 dimostra le sue capacità di spostamento e manipolazione simultanei. Grazie alle informazioni visive raccolte dai suoi sensori integrati, spinge oggetti che pesano fino a 35 chilogrammi e solleva carichi fino a 20 kg per disporre le lettere « KAIST ».
Mani robotiche veloci e muscoli coltivati in laboratorio
Il Robotics and AI Institute presenta le mani del suo robot AthenaZero. Ciascuna possiede tre dita azionate da tendini, con motori posizionati nel torso per limitare il peso delle mani. Questa architettura permette di afferrare oggetti di dimensioni diverse, come un uovo o un martello.
Le dita possono chiudersi in circa 80 millisecondi. Sensori di pressione barometrica ad alta precisione permettono inoltre di regolare la delicatezza della presa.
All’ETH Zurich, il Soft Robotics Lab esplora un altro approccio con robot bioibridi, che combinano muscoli scheletrici coltivati in laboratorio a una struttura flessibile stampata in 3D. Ottimizzando congiuntamente i muscoli e il loro supporto, i ricercatori annunciano bioattuatori centimetrici che offrono fino a 11 volte più ampiezza di movimento rispetto a sistemi precedenti che utilizzavano un volume comparabile di tessuto. Questi dispositivi possono saltare, nuotare, camminare e afferrare oggetti.
Un addestramento robotico accelerato e nuovi progetti industriali
Dal lato dell’apprendimento, SuperMimic annuncia di superare in tre ore su una singola GPU i risultati di un sistema di tracciamento dei movimenti addestrato per sette giorni su 128 GPU. Il numero di ore GPU necessarie sarebbe ridotto di oltre 1.000 volte. Su 129.514 movimenti del benchmark, SuperMimic registra 25 fallimenti, contro 179 per il sistema di riferimento, e poi nessuno dopo 9,8 ore di addestramento su due GPU.
Il 21 ottobre 2026, durante il CES Unveiled Milan, Generative Bionics ha annunciato il suo progetto di costruire la più grande Physical AI Data Factory d’Europa, con AMD come partner per l’infrastruttura di intelligenza artificiale.
Infine, la NASA presenta diversi veicoli lunari e rover robotici destinati alle prime fasi di sviluppo della sua Moon Base. Dovranno contribuire all’esplorazione del polo Sud lunare, alle ricerche scientifiche e ai test tecnologici che preparano le future missioni.