
Een viervoetige robot die een gigantische Rubik’s Cube oplost, een humanoïde die lasten van 35 kilogram kan verplaatsen en kunstmatige spieren die kleine robots laten springen of zwemmen. De wekelijkse videoselectie van IEEE Spectrum toont verschillende vooruitgangen in de robotica, van het manipuleren van objecten en het aanleren van bewegingen tot het combineren van levend weefsel met kunstmatige materialen.
Meer reactieve humanoïden die zware objecten kunnen manipuleren
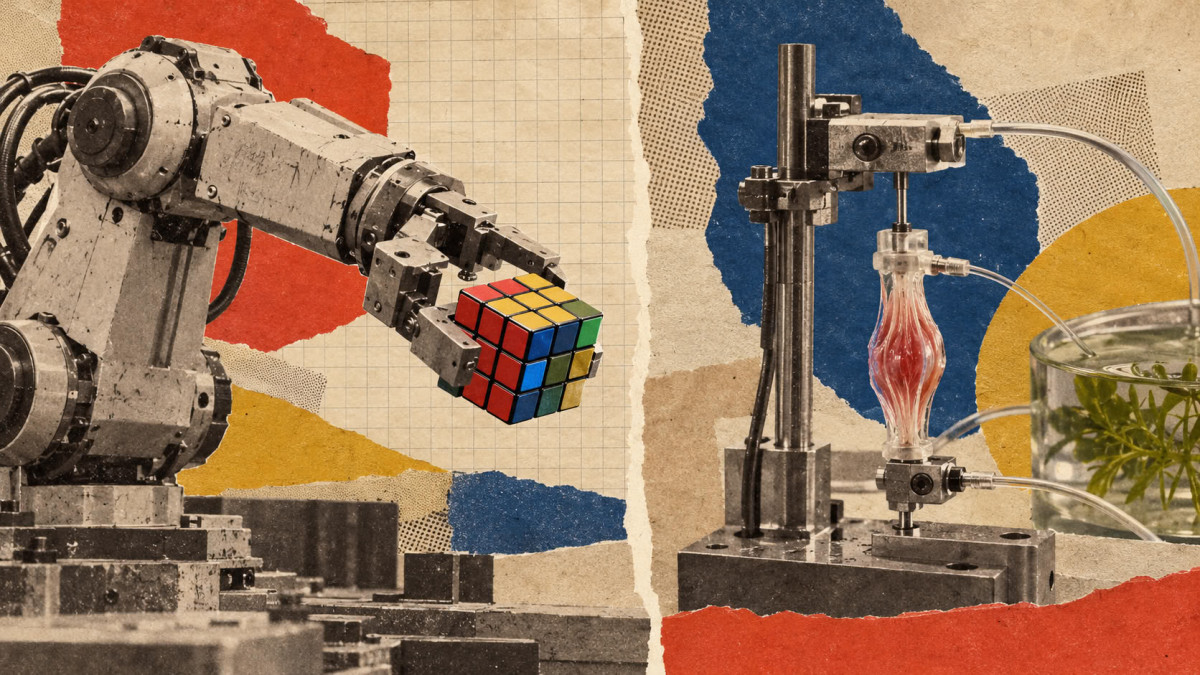
In het Robotics Systems Lab van de ETH Zürich lost een viervoetige robot autonoom een gigantische Rubik’s Cube op, alleen met zijn voeten. De demonstratie illustreert de manipulatiefaciliteiten van een platform dat oorspronkelijk ontworpen was om zich voort te bewegen.
Het project Reflex richt zich op een andere uitdaging: het vermogen van humanoïden om visueel te reageren op bewegende objecten. Een vallende beker opvangen, een tennisbal terugslaan of een doos aannemen vereist het anticiperen op een baan en het inzetten van het lichaam in ongeveer een seconde. De onderzoekers stellen een leerproces in drie stappen voor, verbonden door een compacte weergave van de objectdynamica.
In het KAIST DRCD Lab, in samenwerking met RAILAB, demonstreert de robot KAIST Humanoid v0.9 zijn vermogen om tegelijkertijd te bewegen en te manipuleren. Dankzij de visuele informatie verzameld door zijn ingebouwde sensoren duwt hij objecten tot 35 kilogram en tilt hij lasten tot 20 kg om de letters « KAIST » te plaatsen.
Snelle robothanden en in het lab gekweekte spieren
Het Robotics and AI Institute presenteert de handen van zijn robot AthenaZero. Elke hand heeft drie vingers aangestuurd door pezen, met motoren geplaatst in de romp om het gewicht van de handen te beperken. Deze architectuur maakt het mogelijk objecten van verschillende grootte vast te pakken, zoals een ei of een hamer.
De vingers kunnen zich sluiten in ongeveer 80 milliseconden. Hoge precisie barometrische druksensoren maken het ook mogelijk de voorzichtigheid van de grip aan te passen.
In de ETH Zürich onderzoekt het Soft Robotics Lab een andere aanpak met biohybride robots, waarbij in het lab gekweekte skeletspieren worden gecombineerd met een zachte, 3D-geprinte structuur. Door spieren en hun ondersteuning gezamenlijk te optimaliseren, kondigen de onderzoekers centimeter-grote bioactuatoren aan die tot 11 keer meer bewegingsbereik bieden dan eerdere systemen die een vergelijkbaar volume weefsel gebruiken. Deze apparaten kunnen springen, zwemmen, lopen en objecten grijpen.
Versnelde robottraining en nieuwe industriële projecten
Op het gebied van leren kondigt SuperMimic aan dat het in drie uur op een enkele GPU de resultaten overtreft van een systeem voor bewegingstracking dat zeven dagen op 128 GPU’s werd getraind. Het aantal benodigde GPU-uren zou met meer dan 1000 keer worden verminderd. Op 129.514 bewegingen van de benchmark registreert SuperMimic 25 mislukkingen, tegenover 179 voor het referentiesysteem, en daarna geen enkele na 9,8 uur training op twee GPU’s.
Op 21 oktober 2026, tijdens CES Unveiled Milan, kondigde Generative Bionics aan het grootste Physical AI Data Factory van Europa te willen bouwen, met AMD als partner voor de kunstmatige intelligentie-infrastructuur.
Ten slotte presenteert de NASA verschillende maanvoertuigen en robotrovers bestemd voor de eerste ontwikkelingsfasen van haar maanbasis. Ze moeten bijdragen aan de verkenning van de zuidpool van de maan, aan wetenschappelijk onderzoek en aan technologische tests ter voorbereiding van toekomstige missies.