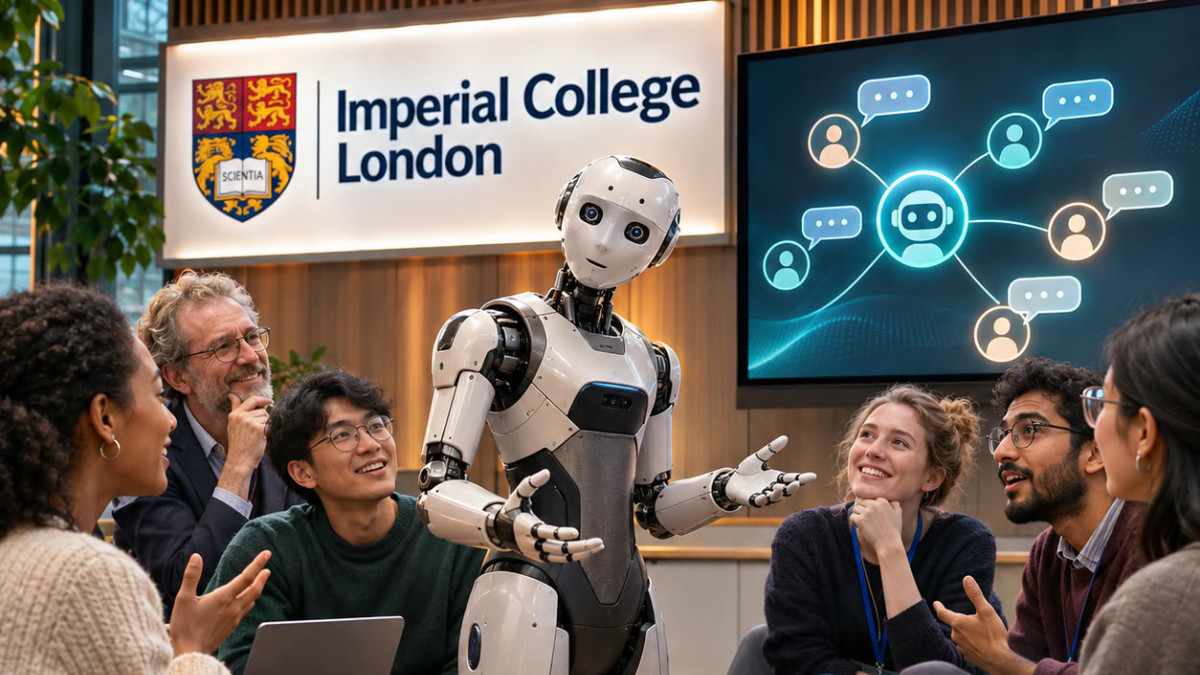

Del 20 al 24 de julio, el ingeniero de control Umar Farooq, que trabaja en la Universidad de Cambridge, participó en la Imperial Robotics Summer School, organizada en el Imperial College de Londres. En el centro de su semana figuraba una pregunta: cómo hacer dialogar a un robot con un grupo de personas, y no solo con una.
La escuela de verano reunió a investigadores emergentes, académicos y profesionales de la industria de la robótica, en un programa intensivo y práctico. Las clases magistrales versaron sobre cinemática y dinámica de robots, percepción y control, así como aprendizaje robótico. Sesiones especializadas abordaron la robótica aérea, la inteligencia robótica, la visión aplicada a la cirugía robótica, los sensores y el control de inspiración biológica, y la robótica de asistencia personal.
Los participantes también visitaron los laboratorios del Imperial, dedicados especialmente a la robótica adaptativa e inteligente, la robótica aérea, la cirugía robótica, la manipulación y el tacto, y la asistencia. Con investigadores llegados del Reino Unido y de otros lugares, trabajaron en desafíos concretos: la locomoción de robots cuadrúpedos, el aprendizaje robótico basado en la visión, la percepción táctil y las aplicaciones en salud.
Un proyecto de grupo sobre la interacción con varios
El proyecto de grupo versó sobre un robot capaz de interactuar con varias personas a la vez, mientras que la mayoría de los robots sociales están diseñados para un intercambio cara a cara. El equipo trabajó en tres puntos: detectar en tiempo real a la persona que habla, seguir la identidad de cada uno a lo largo del intercambio, y generar movimientos naturales de los ojos y de la cabeza, para que el robot pareciera atento al conjunto del grupo.
El proyecto también permitió al autor comprender mejor la cadena completa, del lenguaje al movimiento. Un LLM (modelo de lenguaje grande) traduce una intención expresada en lenguaje corriente en comandos estructurados, los cuales se asocian a funciones de alto nivel del robot. La cinemática inversa, es decir, el cálculo de los movimientos necesarios en las articulaciones para alcanzar una posición dada, transforma luego estas funciones en trayectorias articulares. Por último, estas trayectorias alcanzan a los actuadores, los órganos que ponen al robot en movimiento, por intermedio de su pila de control. Umar Farooq describe este proyecto como una introducción práctica a la dificultad real de la interacción entre un humano y un robot con varios.
Una financiación y unos agradecimientos
La participación del autor fue financiada por UK RAS STEPS, que lo retuvo entre cinco RTP seleccionados. Según él, este programa también lo apoyó más allá de la escuela de verano, a través de varios talleres. Agradece particularmente a Marie Daniels por su apoyo y sus consejos durante el procedimiento de candidatura.
Dirige también sus agradecimientos al equipo del Imperial College de Londres, a los profesores, a los investigadores y a los demás participantes, por una semana rica en intercambios y en un entorno propicio para el aprendizaje.
