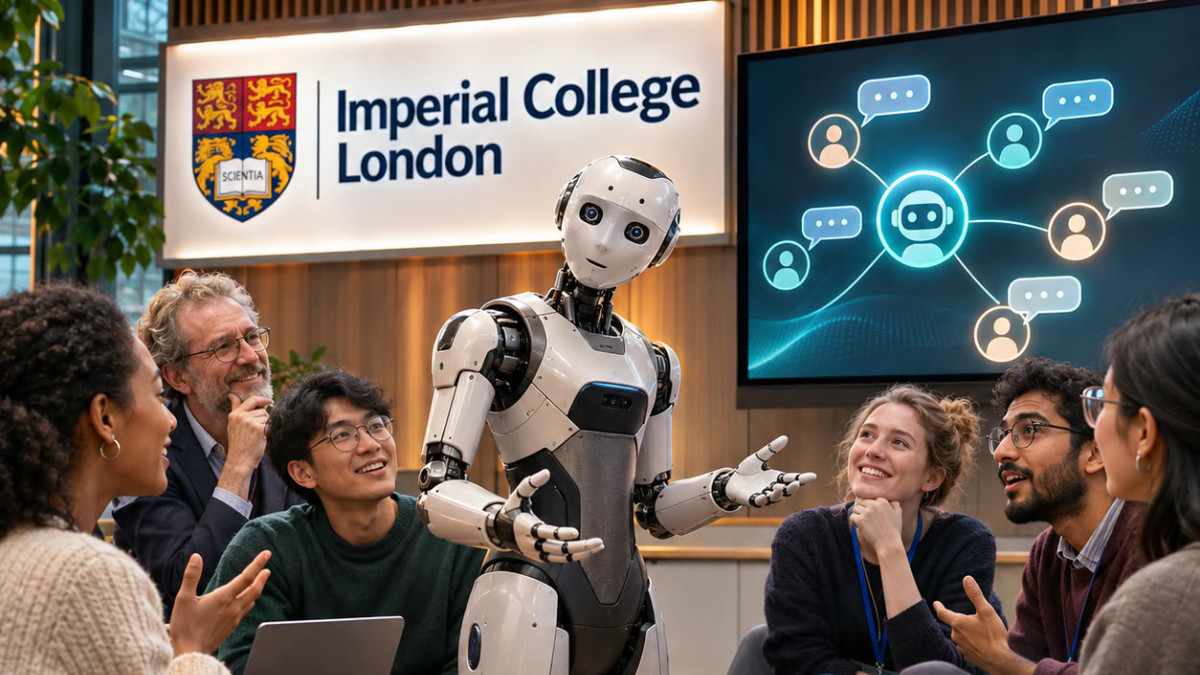

С 20 по 24 июля инженер по системам управления Умар Фарук, работающий в Кембриджском университете, принял участие в летней школе Imperial Robotics Summer School, организованной в Имперском колледже Лондона. В центре его недели стоял вопрос: как заставить робота взаимодействовать с группой людей, а не только с одним человеком.
Летняя школа собрала начинающих исследователей, учёных и профессионалов из индустрии робототехники в рамках интенсивной практической программы. Лекции были посвящены кинематике и динамике роботов, восприятию и управлению, а также машинному обучению в робототехнике. Специализированные сессии затрагивали аэроробототехнику, искусственный интеллект для роботов, компьютерное зрение в роботизированной хирургии, биоинспирированные сенсоры и системы управления, а также персональных роботов-помощников.
Участники также посетили лаборатории Имперского колледжа, посвящённые, в частности, адаптивной и интеллектуальной робототехнике, аэроробототехнике, роботизированной хирургии, манипулированию и тактильному восприятию, а также ассистирующим технологиям. Вместе с исследователями из Великобритании и других стран они работали над практическими задачами: передвижением четвероногих роботов, обучением роботов на основе зрения, тактильным восприятием и применениями в здравоохранении.
Групповой проект по взаимодействию с несколькими людьми
Групповой проект был посвящён созданию робота, способного взаимодействовать с несколькими людьми одновременно, в то время как большинство социальных роботов предназначены для общения один на один. Команда работала над тремя аспектами: определение в реальном времени того, кто говорит, отслеживание идентичности каждого участника в ходе беседы и генерация естественных движений глаз и головы, чтобы робот выглядел внимательным ко всей группе.
Проект также позволил автору глубже понять полную цепочку — от языка к движению. LLM (большая языковая модель) переводит выраженное на естественном языке намерение в структурированные команды, которые затем связываются с высокоуровневыми функциями робота. Обратная кинематика, то есть расчёт движений суставов, необходимых для достижения заданной позиции, преобразует эти функции в траектории для суставов. Наконец, эти траектории через стек управления передаются на исполнительные механизмы (актуаторы), которые приводят робота в движение. Умар Фарук описывает этот проект как практическое введение в реальные сложности взаимодействия между человеком и роботом в групповом сценарии.
Финансирование и благодарности
Участие автора было профинансировано программой UK RAS STEPS, которая выбрала его среди пяти отобранных RTP. По его словам, эта программа также поддерживала его и за рамками летней школы, через ряд воркшопов. Он особенно благодарит Мари Дэниелс за поддержку и советы в процессе подачи заявки.
Он также выражает благодарность команде Имперского колледжа Лондона, преподавателям, исследователям и другим участникам за неделю, богатую общением, и за среду, способствующую обучению.
