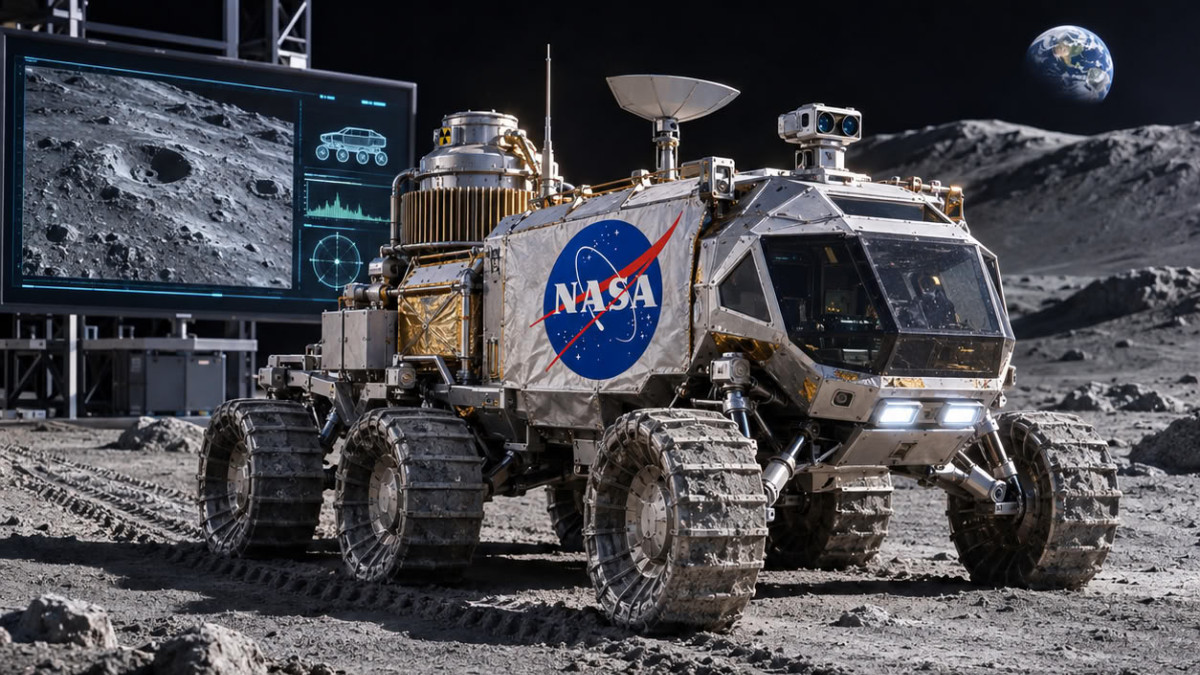

NASAは、月の南極に向けて原子力推進式の探査車を送る計画を立てている。この探査車はPolar Rover for Observation, Mapping, and In-Situ Explorationの頭文字を取ってPROMISEと命名された。関係者によれば、このミッションは月面基地計画(Moon Base Program)の基礎となる重要な一歩となる予定だ。
既存の資材を活用して構築される探査車
この探査車は、既存の資材、特に試験ベンチ用のコンポーネントや予備部品を中心に構築される。これらの部品は、NASAが現在進めている火星探査ミッション「キュリオシティ」と「パーセベランス」のために開発されたものだ。実績のある機器を再利用することで、完全に新規の部品開発を最小限に抑えられる。
別の分野では、Boston Dynamicsがヒューマノイドロボット「アトラス」の足を車輪に置き換え、学習済みコントローラーによる車輪走行時の挙動を検証した。同社によれば、この構成により、アクチュエーターとそのモデルに高い負荷をかけることが可能になったという。
軌道上での自動組み立て
DARPAが主導するプログラムNOM4D(Novel Orbital and Moon Manufacturing, Materials and Mass-efficient Design)は、関係者によれば、宇宙空間における初の自動組み立て実証実験を実施した。カリフォルニア工科大学(Caltech)のペイロードが軌道上に配置され、個々の部品から格子構造体を構築した。
3軸の直線運動が可能なガントリーロボットが、カスタム設計のジョイントを用いて複合材料部品を接続し、同時に反射性の高い細かいメッシュを展開した。この実験は、将来の宇宙用アンテナの概念実証となる。
倉庫内ドローンとマルチロボット計画
Corvus Robotics社は、ミシシッピ州バイヘイリアにあるASICS Americaの流通センターで、同社のドローン「Corvus One」を活用している。これらのドローンは、保管エリアと単品エリアの両方で段ボール箱を数え、各UPCコードを読み取る。建物内には位置情報インフラが一切なく、ステッカー、ビーコン、マーカーも不要だ。
工場や倉庫におけるロボットフリートの管理のために、Toyota Research Institute (TRI) はカスタムソルバーを開発した。関係者によれば、この問題には数十億の計算が含まれる可能性があり、スーパーコンピューターを用いたブルートフォース攻撃でも解決には数年かかるかもしれない。TRIの科学者、アンドリュー・ベスト氏は、1分間の動画で、このマルチエージェント最適計画問題に対する同研究所のアプローチを説明している。
最後に、ポッドキャストスタジオ「The AI / news」は第2シーズンを開始し、米国の物理的AIの専門家たちを訪ねる旅に出る。紹介されるエピソードはオースティンで収録され、ヒューマノイドロボットを設計する企業Apptronikの共同創業者、ジェフ・カーデナス氏へのインタビューが行われる。
