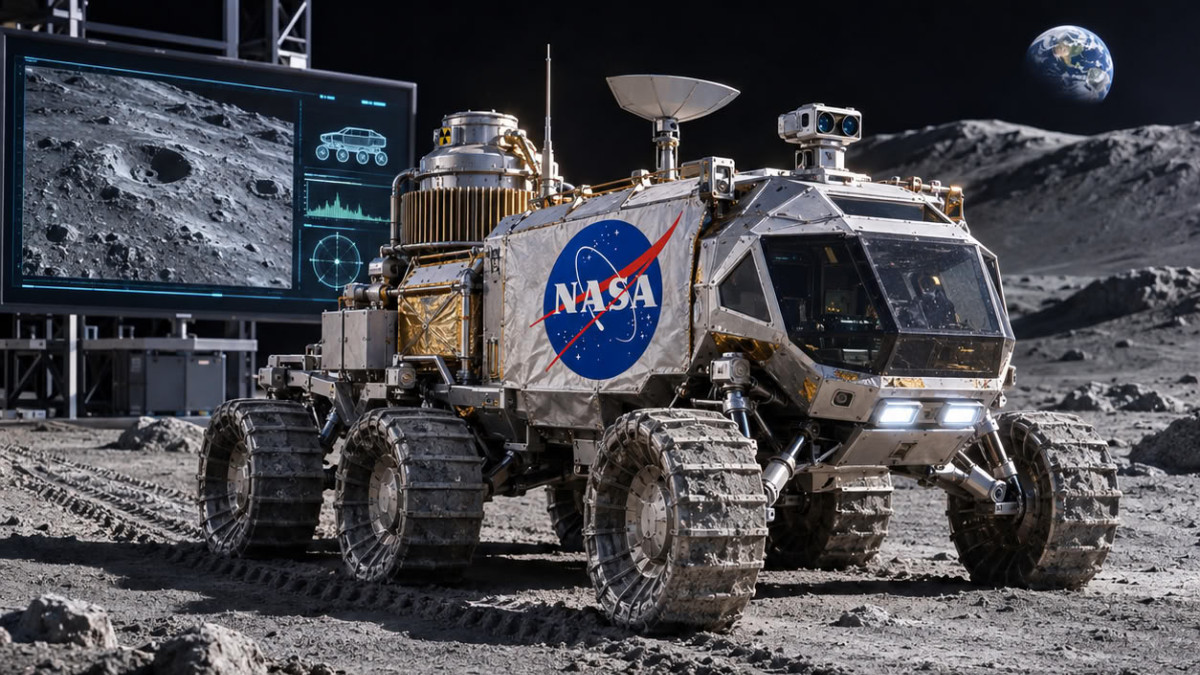

La NASA planea enviar al polo sur de la Luna un rover de propulsión nuclear, llamado PROMISE, para la Polar Rover for Observation, Mapping, and In-Situ Exploration. Según la fuente, esta misión debe constituir una etapa fundacional del Moon Base Program.
Un rover construido a partir de material existente
El rover se construirá en gran parte con material ya existente, en particular componentes de banco de pruebas y piezas de repuesto destinadas a volar. Estos elementos se desarrollaron para las misiones marcianas en curso de la NASA, Curiosity y Perseverance. El recurso a estos equipos probados permite limitar el desarrollo de piezas completamente nuevas.
En otro ámbito, la empresa Boston Dynamics sustituyó las patas de su robot humanoide Atlas para ver cómo se comportaba cuando un controlador aprendido lo hacía avanzar sobre ruedas. Según la empresa, esta configuración le permitió solicitar fuertemente sus actuadores, así como los modelos que los describen.
Ensamblaje automatizado en órbita
El programa NOM4D (Novel Orbital and Moon Manufacturing, Materials and Mass-efficient Design), dirigido por la DARPA, realizó lo que la fuente presenta como la primera demostración de ensamblaje automatizado en el espacio. Una carga útil del instituto californiano Caltech, colocada en órbita, construyó una estructura en celosía a partir de componentes individuales.
Un robot pórtico, capaz de desplazarse según tres ejes lineales, conectó elementos compuestos mediante juntas diseñadas a medida, al tiempo que desplegaba una fina malla reflectante. Este experimento constituye una prueba de concepto para futuras antenas espaciales.
Drones en almacén y planificación multi-robots
La empresa Corvus Robotics presenta el uso de sus drones Corvus One en el centro de distribución de ASICS America, en Byhalia, Mississippi. Estos aparatos cuentan las cajas y leen cada código UPC tanto en la zona de reserva como en la zona de artículos unitarios, sin ninguna infraestructura de localización en el edificio. No se necesitan ni adhesivos, ni balizas, ni marcadores.
Para la gestión de flotas de robots en fábricas y almacenes, el Toyota Research Institute (TRI) desarrolló un solucionador a medida. El problema, que puede implicar miles de millones de cálculos según la fuente, no puede resolverse por fuerza bruta, ni siquiera con un superordenador, que podría tardar años en encontrar respuestas. Andrew Best, científico del TRI, explica en un vídeo de un minuto el enfoque del instituto para este problema de planificación óptima multi-agentes.
Por último, el estudio de podcast The AI / news inicia su segunda temporada y se encuentra con expertos estadounidenses en IA física. El episodio presentado se celebra en Austin, donde el equipo entrevista a Jeff Cardenas, cofundador de Apptronik, una empresa que diseña robots humanoides con formas cercanas a las del ser humano.
