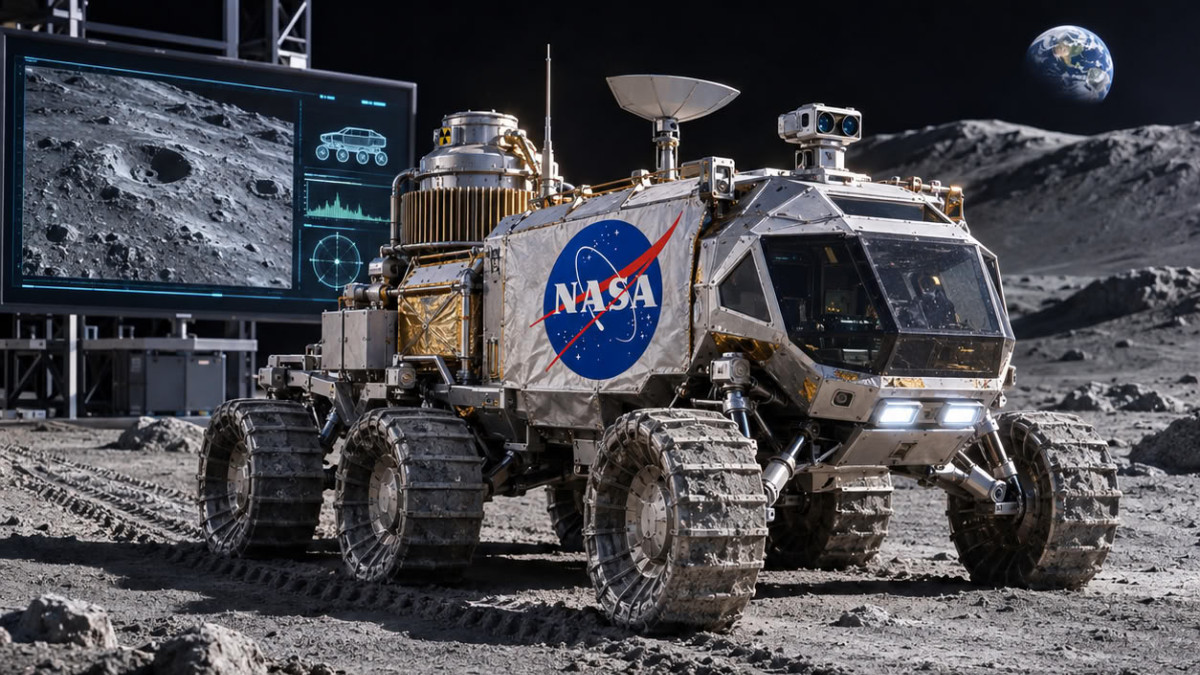

La NASA prevede di inviare al polo sud della Luna un rover a propulsione nucleare, chiamato PROMISE, per Polar Rover for Observation, Mapping, and In-Situ Exploration. Secondo la fonte, questa missione dovrebbe costituire una tappa fondamentale del Moon Base Program.
Un rover costruito con hardware esistente
Il rover sarà costruito in gran parte con hardware già esistente, in particolare componenti da banco di prova e pezzi di ricambio destinati al volo. Questi elementi sono stati sviluppati per le missioni marziane in corso della NASA, Curiosity e Perseverance. Il ricorso a queste attrezzature collaudate permette di limitare lo sviluppo di parti completamente nuove.
In un altro ambito, l’azienda Boston Dynamics ha sostituito i piedi del suo robot umanoide Atlas per vedere come si comportava quando un controllore appreso lo faceva avanzare su ruote. Secondo l’azienda, questa configurazione gli ha permesso di sollecitare fortemente i suoi attuatori, così come i modelli che li descrivono.
Assemblaggio automatizzato in orbita
Il programma NOM4D (Novel Orbital and Moon Manufacturing, Materials and Mass-efficient Design), condotto dalla DARPA, ha realizzato quella che la fonte presenta come la prima dimostrazione di assemblaggio automatizzato nello spazio. Un payload dell’istituto californiano Caltech, posto in orbita, ha costruito una struttura a traliccio a partire da componenti individuali.
Un robot a portale, capace di muoversi secondo tre assi lineari, ha collegato elementi compositi utilizzando giunti progettati su misura, mentre dispiegava una sottile maglia riflettente. Questo esperimento costituisce una prova di concetto per future antenne spaziali.
Droni in magazzino e pianificazione multi-robot
La società Corvus Robotics presenta l’utilizzo dei suoi droni Corvus One nel centro di distribuzione di ASICS America, a Byhalia, nel Mississippi. Questi apparecchi contano le scatole e leggono ogni codice UPC sia nell’area di riserva che in quella degli articoli singoli, senza alcuna infrastruttura di localizzazione nell’edificio. Non sono necessari né adesivi, né beacon, né marcatori.
Per la gestione di flotte di robot nelle fabbriche e nei magazzini, il Toyota Research Institute (TRI) ha sviluppato un risolutore su misura. Il problema, che può comportare miliardi di calcoli secondo la fonte, non può essere risolto con la forza bruta, nemmeno con un supercomputer, che potrebbe impiegare anni per trovare risposte. Andrew Best, scienziato del TRI, spiega in un video di un minuto l’approccio dell’istituto a questo problema di pianificazione ottimale multi-agente.
Infine, lo studio podcast The AI / news inizia la sua seconda stagione e va incontro a esperti americani dell’IA fisica. L’episodio presentato si svolge ad Austin, dove il team intervista Jeff Cardenas, cofondatore di Apptronik, un’azienda che progetta robot umanoidi dalle forme vicine a quelle dell’essere umano.
